熟練の「手作業」を半汎用化せよ。双腕AIロボットが埋める自動化の空白地帯と、日本市場に潜む勝機
解説 / 2026-07-27
日本の製造・物流現場は今、深刻な人手不足と多品種少量化という「二大奔流」に洗われている。建屋全体を作り替える自動倉庫や、特定品種を高速でさばく専用自動機は、多額の投資と長い償却期間を必要とするため、多くの中堅・中小現場では導入に踏み切れない。結果として、棚からの部品ピッキング、位置合わせ、複雑な配線、ねじ締め、五感を使った外観検査といった**「多品種・変動の多い手作業」**の多くが、今なお人の両手に委ねられたままだ。 この「自動化の空白地帯」を埋める決定打として、いま俄かに注目を集める存在がある。それが、二足歩行をあえて排除した**「非二足型の双腕AI作業ロボット」**だ。過度な期待が先行するロボットバブルの裏で、最新のリサーチデータが示すこの新技術の実態、中国・国内ベンダーの暗闘、日本市場におけるリアルな商機、と導入コストの現実を解き明かす。
1. 「完全汎用」の幻想を捨て、「半汎用」の実利を取る
ヒューマノイドブームの裏にある現実解
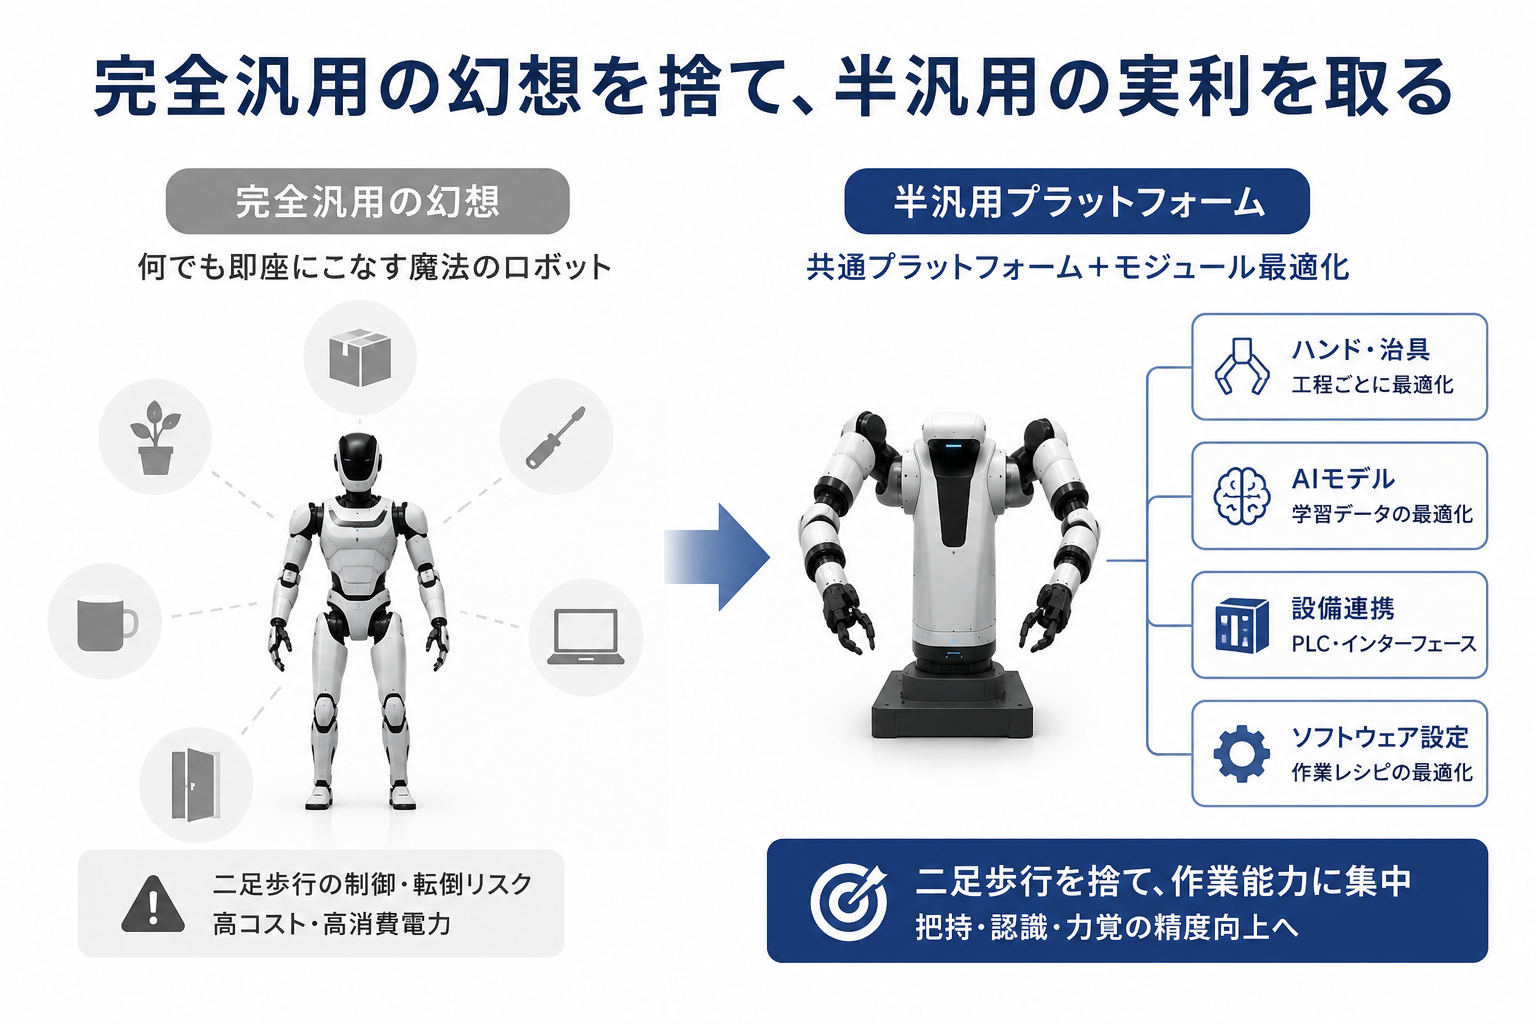
世間では「人型ロボット(ヒューマノイド)が人間の仕事をすべて代替する」といった未来図が、華やかなデモ映像とともに語られがちだ。しかし、産業実務の冷徹な観点から現在の双腕AI作業ロボットを観察すると、何でも即座にこなす魔法の完全汎用機などどこにも存在しない。
実態は、「本体のハードウェアや制御ソフトウェアといった基本構成を共通プラットフォーム化しつつ、個別の工程ごとにハンド(エンドエフェクタ)、治具、学習データ(AIモデル)、既存設備(PLC等)との接続インターフェースをモジュール的に最適化して使う『半汎用プラットフォーム』」である。これこそが、現在の最も現実的であり、かつ商業的にも理にかなったアプローチだ。
実用上の最大のハードルである「二足歩行」をあえて切り捨て、固定型または車輪移動型(AMR/AGV搭載型)に限定する。これにより、転倒リスクや歩行制御に要する莫大な計算資源・消費電力を一挙にカット。その分のリソースをすべて作業能力――すなわち、高度な把持・三次元認識・力覚フィードバックを伴う手作業の精度向上へと集中させている。
黎明期を脱し、実戦フェーズへ向かう市場
非二足の双腕AI作業ロボット単体の公的統計はまだ途上段階にあるが、周辺の産業用・多目的ロボット市場は急激な拡張期を迎えている。グローバル市場、特に中国における政府主導の投資スピードは圧倒的だ。中国工業情報化部の発表によると、2025年時点で中国国内には完成ロボット企業が140社以上存在し、ヒューマノイドおよび多目的ロボット関連製品は330を超えている。また、日本の経済産業省が引用する長期予測資料では、2040年までに多目的・汎用ロボットの世界市場規模は約60兆円に達すると試算されている。
足元の日本市場(2026年現在)における「双腕・視覚認識・AI推論」を備えた完成機およびシステムの新規導入数は、年間約30〜150台・システムと推計される。周辺のSI(システムインテグレーション)費用や周辺設備設計費を含めた国内の案件市場規模は約30〜100億円の黎明期にある。これまでは展示会や研究所での「デモ段階」にとどまっていた技術が、実工場の生産ラインにおける「初期量産・現場実証フェーズ」へと明確に移行しつつあるのが、現在の立ち位置だ。
---
2. 三つ巴のグローバル地政学:国別ポジショニング
グローバル市場を見渡すと、開発思想やサプライチェーンの背景により、国・地域ごとに明確な強みと課題(ポジショニング)が分かれている。
中国勢:圧倒的な量産規模と開発速度、車輪型の充実
2025〜2026年の広義の多目的・双腕ロボット出荷台数の約8割を中国企業が占めると推計されるなど、圧倒的な部品サプライチェーン(コアモーター、減速機、センサーの低コスト量産)の集積を背景に持っている。
- AI² Robotics(智平方科技)
製造業向けに特化した車輪式双腕ロボット「AlphaBot」シリーズを展開。全身VLA(Vision-Language-Action:視覚-言語-行動)モデルを標準搭載し、工場内の物理的なスイッチ操作、レバー操作、設備の上下料(ワークの投入・取り出し)を自律的に行う能力に優れる。単なる実験機ではなく、製造業の現場でそのまま稼働できる「完成機」としての完成度を高めている。
- Galaxea Dynamics(星海図)
車輪型双腕ロボット「R1 Lite」や、AI開発環境である「VLA All-in-One Unit」をオンライン上でダイレクト販売する手法で話題を集める。価格の透明性が極めて高く、模倣学習(テレオペレーションによる動作学習)環境がパッケージ化されているため、日本国内のR&D部門や生産技術開発チームからも、軽作業のPoC(概念実証)基盤として強く注目されている。
- Unitree Robotics(宇樹科技) / AgiBot(智元機器人)
二足歩行ロボットの研究開発で世界的な知名度を誇る両社だが、産業用途に向けてはAgiBotの「A2-W」をはじめとする車輪型双腕モデルのラインナップを急速に拡充。低価格なAI統合ハードウェア基盤として、グローバル市場でのシェア拡大を狙う。
日本勢:実生産での圧倒的な信頼性と強固なサポート網
新世代のマルチモーダルAIの統合や多指ハンドの社会実装スピードにおいては海外勢に先行を許している側面があるものの、実際の生産ラインで24時間稼働させてきた「道具としての信頼性」において、日本メーカーは依然として高い壁を築いている。
- Kawada Robotics(川田ロボティクス)
同社の「NEXTAGE」シリーズは、日本のヒト型協働ロボットの先駆者であり、すでに国内100社以上の工場で実導入実績を持つ。電子部品の組み立て、化粧品や医薬品の包装・キッティングなど、実生産の現場で「人の隣で安全に働く双腕ロボット」としてのノウハウが蓄積されている。
- 川崎重工業 / 安川電機
川崎重工業の「duAro」や安川電機の「MOTOMAN SDA」シリーズに代表される双腕モデルは、固定セル内での高速・同期制御、高い剛性、そして産業用ロボットとして必須である「繰返し精度±0.05mm級」という超高精度領域において圧倒的な品質を誇る。また、日本全国を網羅する保守・サービス網による安心感は、中国勢を含めた新興ベンダーには真似のできない最大の強みだ。
欧米勢:ソフトウェア・Physical AI(物理実体AI)の先進性
ハードウェアの低コスト量産では中国に、現場のSI品質では日本に譲るものの、複雑なタスクを汎用的に解くためのソフトウェアアーキテクチャでは欧米勢が世界をリードしている。
- Sanctuary AI
自動車Tier1サプライヤーの工場において、従来ロボットでは自動化不可能とされていた「柔軟なワイヤーハーネスのコネクタ挿入タスク」を自動化。成功率99.5%超、サイクルタイム2.54秒という驚異的な数値を公表し世界を驚かせた。同社は自社で機体を大量生産するだけでなく、独自の「Carbon AI」という物理制御AIソフトウェアを、他社製の既存の産業用アームに組み込んでインテリジェント化するクロスプラットフォーム戦略を推進している。
---
3. 日本の現場に潜む「4つの自動化エアポケット」
現在、日本の多くの製造現場では、大手産業用ロボットメーカーの既存製品だけではカバーしきれない「自動化のエアポケット(空白地帯)」が存在する。特に中小企業や、大企業の多品種少量生産ラインにおいて、価格やシステムインテグレーション(SI)の難易度から自動化を断念しがちな領域には、以下のような明確なペインとニーズが存在する。
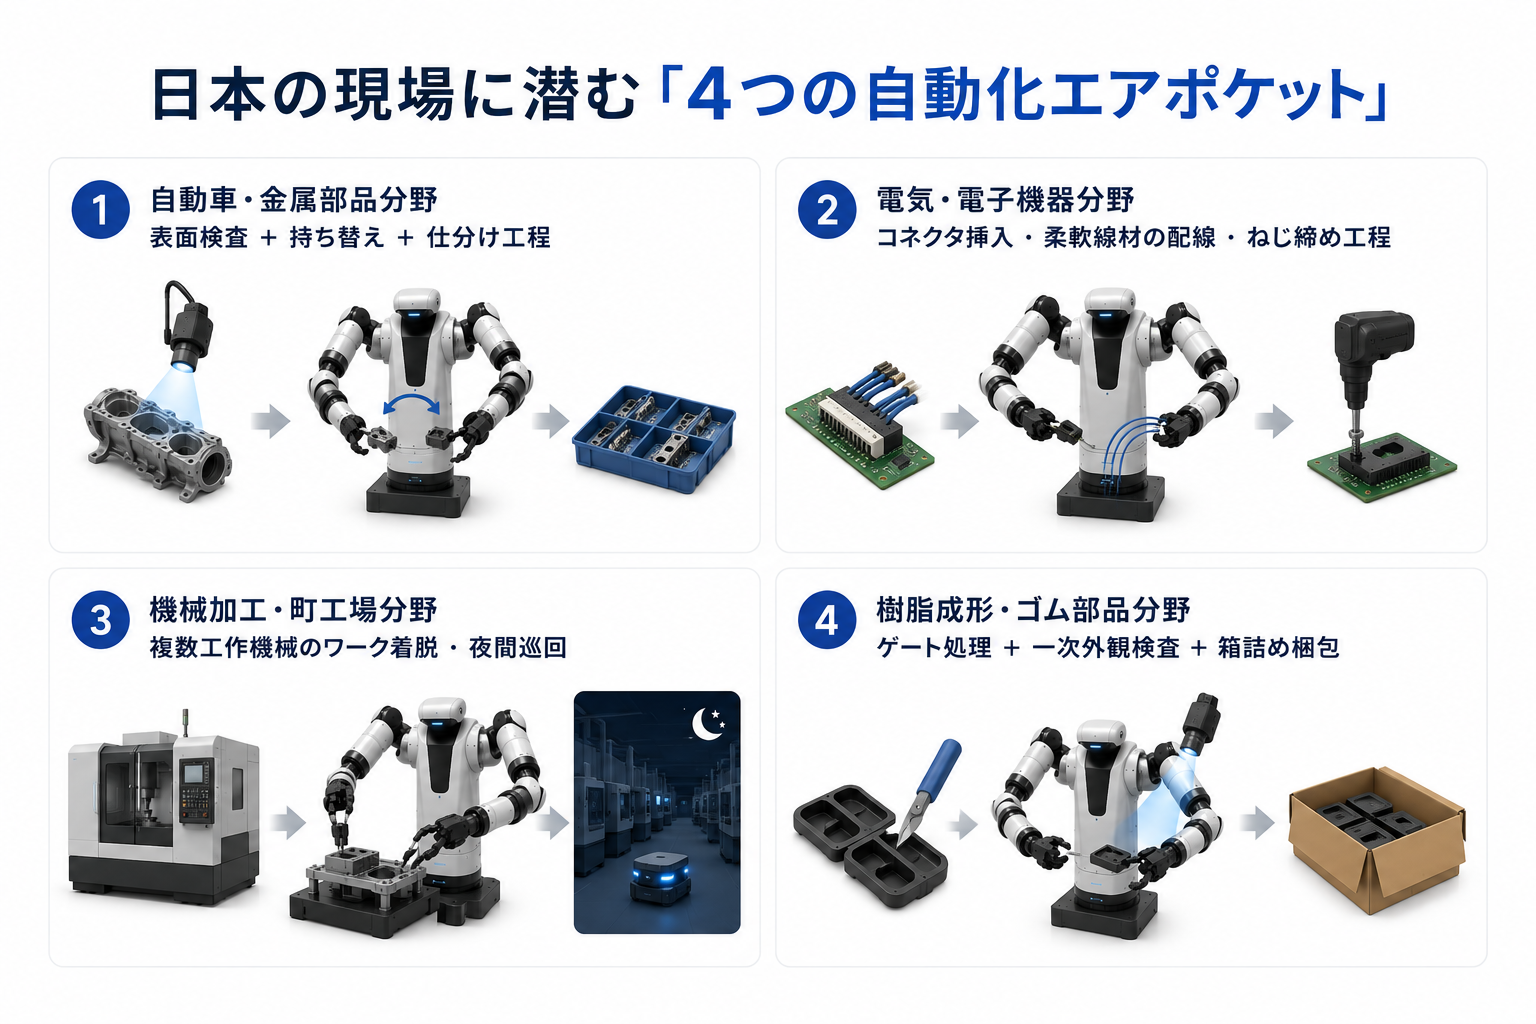
【ニーズ1】自動車・金属部品分野:表面検査 + 持ち替え + 仕分け工程
- 現場のペイン:
鋳造やプレス、切削を経た部品を、作業員が両手でくるくると回転させながら目視でキズ、打痕、巣穴を確認している。品番ごとに判定基準が異なり、作業員の熟練度によって見逃しが発生する。また、重量物や油の付着した部品の取り扱いは若手から嫌がられ、採用難が深刻化している。
- なぜ既存技術で断念するのか:
従来の固定式カメラとコンベアによる自動検査システム(専用機)は、品番ごとにカメラの配置や照明の設定、専用の反転治具を作る必要があり、設計・製作費が高額化する。また、単腕の協働ロボットでは部品の裏側や死角を1台でカバーできず、少量多品種のラインではSI費用を全く回収できない。
- AI双腕のブレイクスルー:
人間の動作と同様に、左手のハンドでワークを持ち上げ、右手のハンドや搭載されたカメラで死角なく部品を回転させながらAIがリアルタイム外観検査を実行。ロボット本体と基本的な配置は共通化(半汎用化)されているため、新しい品番が増えた際も、専用治具の作り替えではなく「AIモデルの追加学習」だけで対応が可能になる。
- 推奨PoC案(優先度:A):
工場で最もボリュームの多い3〜5品番をピックアップし、それぞれの正常画像・欠陥画像を学習させ、双腕による「持ち替え〜AI検査〜OK/NG箱への仕分け」の一連のサイクルタイムと判定精度を検証する。
【ニーズ2】電気・電子機器分野:コネクタ挿入 ・ 柔軟線材の配線 ・ ねじ締め工程
- 現場のペイン:
基板や筐体に対して、片手でぐにゃぐにゃと曲がる柔軟な線材(ワイヤーハーネス)やコネクタを動かないように保持し、もう片方の手でパチンと音がするまで挿入する。または、筐体のガタツキを押さえながら電動ドライバーでねじ締めを行う。指先の繊細な感覚(力加減)が必要で、完全に熟練者の「勘」に依存している。
- なぜ既存技術で断念するのか:
従来の産業用ロボットのティーチング(動作指示)は「位置」を基準にするため、ハーネスのように毎回形状が変わる不確定要素に対応できない。配線経路が少しずれるだけでエラー停止するか、無理に挿入してピンを破損させてしまう。さらに、品種変更のたびに高価な位置決め治具を作り直さなければならない。
- AI双腕のブレイクスルー:
両アームの先端に6軸力覚センサーを搭載。人間の作業員がマスターの動きを実演して見せる「模倣学習(Imitation Learning)」により、線材の反発力を逃がしながら最適な角度で挿入する経路をAIが自己生成する。「片手で押さえ、片手で挿入・締結する」という双腕協調動作により、高価な固定治具を一切必要としない「治具レス自動化」を実現する。
- 推奨PoC案(優先度:A):
代表的な3品種を対象に、筐体への基板配置、1ラインあたり10〜20箇所のコネクタ挿入、および電動ドライバーハンドを用いた締結タスクの再現性とエラー発生時の自己復旧率を検証する。
【ニーズ3】機械加工・町工場分野:複数工作機械のワーク着脱 ・ 夜間巡回
- 現場のペイン:
マシニングセンタやNC旋盤などの工作機械の前で、作業員が加工完了のブザーを待ち、扉を開けてワークを取り出し、エアブローで切り粉を清掃し、次の未加工材料をセットして起動ボタンを押す。この単純な「マシンテンディング」のために人が張り付いており、夜間や休憩時間は機械が停止して稼働率が上がらない。
- なぜ既存技術で断念するのか:
工作機械1台ごとに専用のガントリーローダーや固定式ロボットを導入すると、機械本体と同等以上のコストがかかる。また、古い機械の場合、ロボットと通信するためのPLC(制御盤)の改造費用が高額になるほか、工場内のスペースが狭く、安全柵を設けると人間の作業動線が完全に塞がれてしまう。
- AI双腕のブレイクスルー:
『既存の工作機械を大きく改造せず、人間の作業者の代わりに配置できる車輪付き移動型ロボット』として導入。ロボット自体が内蔵カメラで工作機械の位置を認識(ビジュアルロカリゼーション)し、自ら機械の扉を手で開け、手動のチャックを開閉し、人間の代わりに起動ボタンを物理的に押す。1台のロボットが夜間に3〜4台の機械を巡回して稼働させる。
- 推奨PoC案(優先度:A):
同一工場内の隣接する2機種の工作機械を対象に、安全柵なし(協動モードまたはレーザースキャナによる減速制御)で、夜間3時間の無人着脱・加工後のワークの簡易寸法測定巡回ができるかを検証。
【ニーズ4】樹脂成形・ゴム部品分野:ゲート処理 + 一次外観検査 + 箱詰め梱包
- 現場のペイン:
射出成形機からロボット(取出機)が取り落とした樹脂部品を、作業員が手作業で受け取り、ニッパーを使って余分な突起(ゲート)をパチパチと切断する。その後、成形不良(ショートモールドやバリ)がないかを目視確認し、製品同士がぶつかって傷つかないように緩衝材を挟みながらダンボールに整列梱包する。
- なぜ既存技術で断念するのか:
成形機から取り出すだけの装置は普及しているが、その後の「ゲートカット」「検査」「整列梱包」を自動化しようとすると、複数の専用装置をコンベアで繋ぐ大掛かりなライン構築が必要になる。金型を頻繁に交換する多品種少量生産では、段取り替えの時間が長くなりすぎて採算が合わない。
- AI双腕のブレイクスルー:
固定型の双腕ロボットを成形機の横に配置。左手で樹脂部品を柔軟に保持し、右手でニッパーハンドを持って最適な角度でゲートを追従切断(AIによるカットライン認識)。そのままアームに付けたカメラで一次外観検査を行い、良品のみを規定のパターンで箱詰めする。金型が変わっても、ハンドの交換とプログラム(AIモデル)の切り替えだけで段取りが完了する。
- 推奨PoC案(優先度:A):
複雑な形状や肉厚の異なる3品番の樹脂パーツを選定し、ゲートの滑らかな切断精度、バリのAI認識率、および箱詰め時の整列精度の3項目を実機で検証する。
---
4. 総保有コスト(TCO)から見る価格の現実と構造解剖
「中国製のAIロボットだから、日本製の産業用ロボットに比べて圧倒的に安く導入できるはずだ」という期待は、エンドユーザーの現場においては必ずしもそのまま成立しない可能性があります。ハードウェア単体の価格が安くとも、日本の厳しい製造現場へ導入し、安定稼働させるまでには様々な「見えないコスト」が積み上がるためです。
新興メーカーの公開価格情報をベースに、日本の製造現場へSI(システムインテグレーション)を経て導入する際のリアルな総保有コスト(TCO:Total Cost of Ownership)の構造を詳細に試算・解剖します。
中国製・移動型双腕AIロボットの日本導入コスト試算(仮説モデル)
(モデルケース:中国Galaxea社の車輪型双腕プラットフォーム「本体+VLA開発環境+遠隔操作デバイス」パッケージ。公表価格約49,999ドル=約750万円、1ドル=150円換算での試算)
- ① ロボット本体・基本ソフトウェア初期購入費:7,500,000円
- 内訳:車輪付き移動台車(AMR基盤)、双腕アーム(各6〜7軸)、頭部カメラ、基本制御OSおよびVLA推論モデルライセンス。
- ② 国際輸送・輸入通関・国内検収搬送費:450,000円
- 内訳:精密機械用の木箱梱包、海上/航空輸送運賃、輸入関税・通関手数料、国内指定工場までの特殊配送費。
- ③ 日本国内安全基準(ISO/JIS)準拠への改修・安全対策費:1,200,000円
- 内訳:中国標準の「ソフトウェア上の非常停止」から、日本の工場環境で必須とされる「ハードワイヤによる二重化電源遮断回路」への改造。安全PLCの追加、工場内の人間を検知するためのセーフティレーザースキャナ(キーエンスやオムロン製等)の統合作業。
- ④ 工程専用エンドエフェクタ(ハンド)・治具設計製作費:800,000円
- 内訳:対象ワーク(部品)を傷つけずに強固に掴むための特注爪(3Dプリンタ成形およびアルミ削り出し)、ねじ締めドライバーやニッパー等のツールマウント機構の設計・製作。
- ⑤ 現場設備連携(PLC接続)およびAI初期学習・チューニング費:1,100,000円
- 内訳:工場の既存設備(コンベア、工作機械、信号灯)とのIOリンク接続、日本語版UI(操作画面)の構築。人間の作業実演を1〜2週間かけてロボットに読み込ませる模倣学習の現場最適化。
- ⑥ 導入教育・検収立ち会い・初期予備品引当:950,000円
- 内訳:現場のオペレーター向けの操作・トラブル復旧講習(3日間)、万が一のダウンタイムを最小化するための予備のサーボモーターやケーブル類の初期ストック費用。
---
- 【国内SI直接原価 合計】:12,000,000円
- 【顧客提供想定価格(SIerの適切な粗利率25〜30%を織り込んだ試算値)】:約16,000,000円 〜 17,100,000円
国内メーカー(固定型)および既存の特注移動型システムとのコスト比較
この約1,600万〜1,710万円というエンドユーザー向けの想定価格は、既存の選択肢と比較してどのようなポジションを占める可能性があるのでしょうか。
【固定型(1工程限定)の場合】 ■ 国産産業用固定双腕(Kawada NEXTAGE等)一式 [本体+固定架台+周辺SI] = 約 800万円 〜 1,600万円 ■ 中国製移動型双腕(日本国内安全改修後)一式 [本体+AMR+安全改修+SI] = 約 1,600万円 〜 1,710万円 ★割高になる可能性
【移動型(複数工程を巡回)の場合】 ■ 国産アーム + 国産AMR(特注システムインテグレーション) [特注統合設計+バラバラの制御ソフト] = 約 1,600万円 〜 2,400万円 ■ 欧米製研究・産業用移動双腕(TIAGo等) [高機能パッケージだが円安影響大] = 約 2,000万円 〜 3,000万円 ■ 中国製移動型双腕(日本国内安全改修後)一式 [最初から上下車統合・パッケージ化] = 約 1,600万円 〜 1,710万円 ★15〜35%の優位性を発揮する可能性
比較分析からの考察
- 固定の1工程だけに導入する場合、中国製の移動型を選ぶメリットは薄い可能性が高い
ロボットを動かさず、特定の作業セルに固定して使いたい場合、すでに日本国内で高い信頼性と安全基準を満たしている国内メーカー品をベースにシステムを組んだ方が、安全対策や輸入の手間がない分、総コストは安く(あるいは同等に)収まり、メンテナンス面での安心感も得られやすいと考えられます。
- 「自律移動(AMR)しながら複数工程の作業をこなす」用途において、新興の中国勢が優位性を持つ可能性がある
日本国内の既存のSIerに頼み、既存の産業用アーム(単腕または双腕)を、別メーカーのAMRの上に特注の昇降リフト付きで載せ、それぞれの制御ソフトウェアを現場で擦り合わせるシステムを構築する場合、設計・評価工数が跳ね上がり、総コストが2,000万円を超えてしまうケースが散見されます。最初から「動く下半身と、AIで動く双腕の上半身」が1つのOS(パッケージ)として統合されている中国製の完成機は、国産の特注移動型システムに対して約15〜35%のコスト優位性(TCOの低減)をもたらす余地があると考えられます。
---
5. 事業推進に向けた暫定結論と推奨ロードマップ
結論:条件付きで「Go」(事業参入・導入を強く推奨)
自動倉庫の建設やライン全体の刷新のように、億単位の投資と建屋の改造を伴う「手戻りの大きい自動化」に比べ、人間の作業者のリプレイスとして工程単位でスモールスタートでき、レイアウト変更にも柔軟に対応できる「双腕AI作業ロボット」は、日本市場において極めて深いポテンシャルを持っている。
ただし、ビジネスモデルを単純な「海外製完成機の輸入販売(右から左への転売)」と定義すると、日本の顧客が求める厳しい安全基準や現場独自のSI要求に耐えきれず、大火傷を負うリスクがある。目指すべきは、「二足歩行を排除した移動型・固定型の双腕AIロボットをベースに、特定の汎用ペイン工程(外観検査やマシンテンディング)へ迅速にアジャストさせる『標準作業パッケージ(アプリケーション)』としてのソリューション提供」である。
量産現場での本格普及を左右する「3つのボトルネック」と解消法
実験室でのデモ成功(PoC成功)と、工場の量産現場での24時間安定稼働(実戦投入)の間には、深い溝がある。事業を成功させるためには、以下の現場品質を国内で保証できる体制構築が不可欠だ。
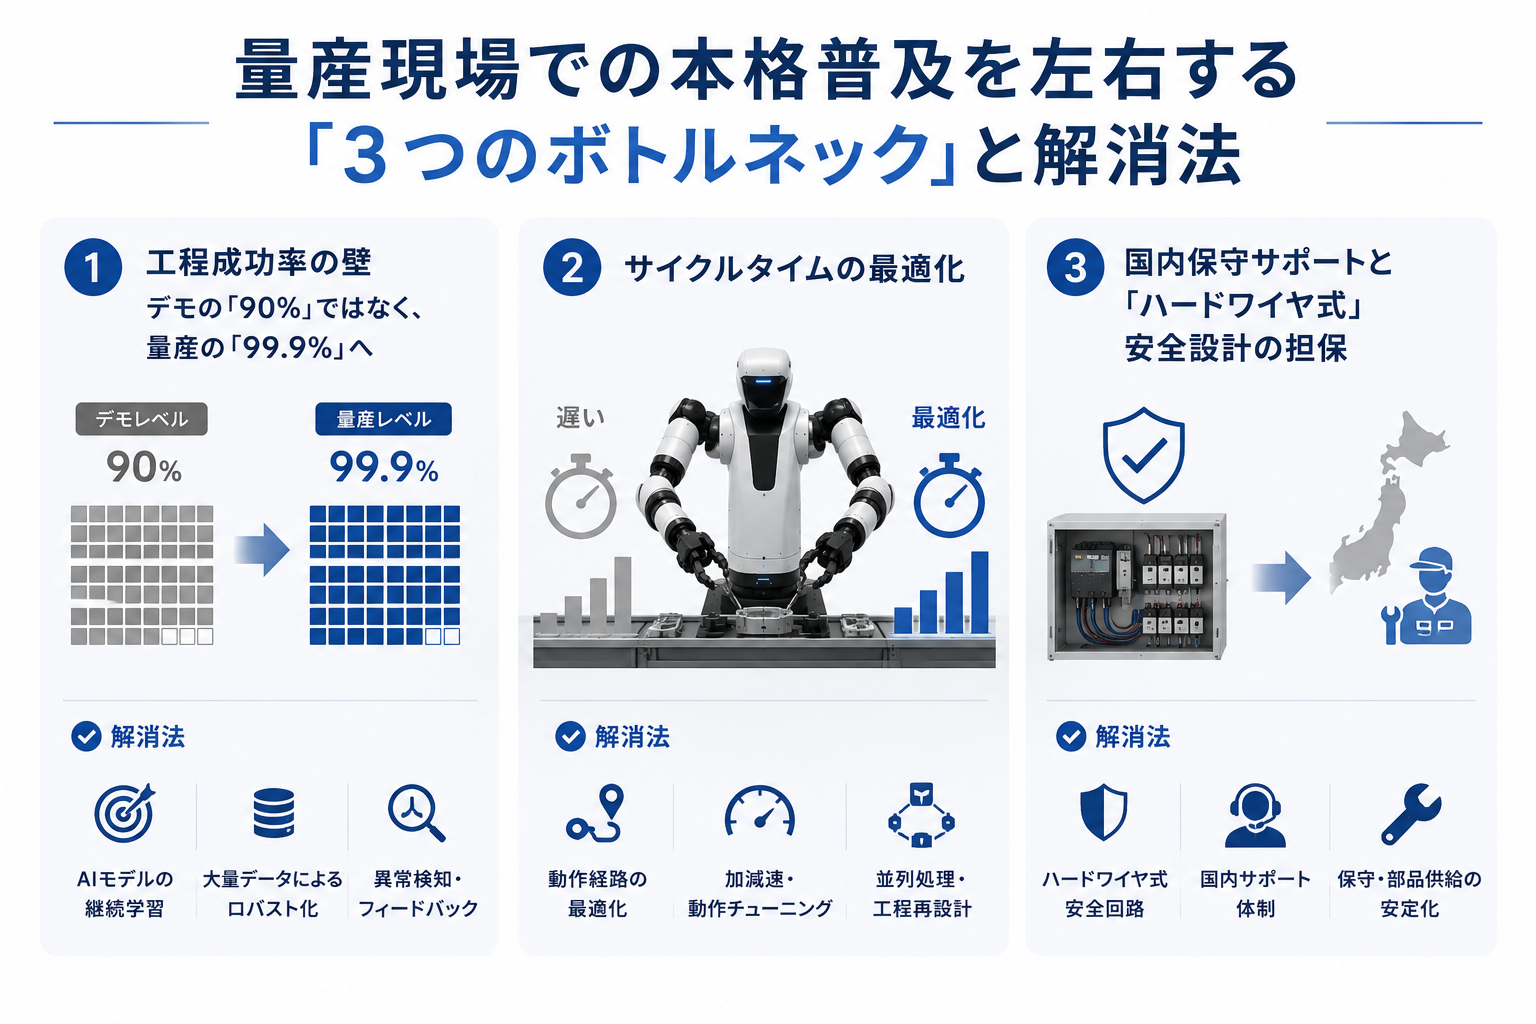
- 工程成功率の壁:デモの「90%」ではなく、量産の「99.9%」へ
AIロボットの展示会では「たまに失敗しても、AIが自分で考えてリトライします」という演出が受け入れられるが、秒単位で管理される量産ラインでは、リトライによるサイクルタイムの遅れや、1,000回に1回の致命的な噛み込みエラーによるライン停止は許されない。AIの推論だけに頼るのではなく、物理的なガイド(治具の工夫)と、力覚センサーによる「エラー検知時の即時安全退避ルーチン」を組み合わせたハイブリッドな制御アルゴリズムを国内のSI段階で作り込む必要がある。
- サイクルタイムの最適化
現在のAI推論による画像認識〜動作生成のサイクルは、人間の熟練作業者に比べて1.5〜2倍の時間がかかるケースが散見される。これを「ロボットが2アームを完全同期して並列処理する」「移動中に次のタスクの推論を完了させる」などの最適化により、最低でも「人間の作業員の1.2〜1.5倍以内の速度」に収めなければ、現場の投資対効果(ROI)の計算が立たない。
- 国内保守サポートと「ハードワイヤ式」安全設計の担保
万が一ロボットが現場で停止した場合、代替部品が中国の倉庫から届くまで1週間かかるようでは、その工場は完全にマヒする。主要な消耗部品を国内に常時ストックし、ファーストコールから24〜48時間以内で現場にサービスマンを派遣できる「一次サポート体制」の構築が、営業上の最大の武器になる。また、前述の通り、ISO 10218(産業用ロボットの安全規格)およびISO 3691-4(無人搬送車の安全規格)に則ったリスクアセスメントを確実に実施できる技術力を社内に持つことが必須要件だ。
事業を軌道に乗せるための4ステップ推奨ロードマップ
- 【ステップ1】ターゲット作業を「可搬3kg以下の軽作業」に厳密に絞り込む
最初から難易度の高い「超高精度な嵌合(はめあい)」や「10kg以上の重量物のハンドリング」を狙ってはいけない。ロボットの繰返し精度要求が±1mm〜±2mm程度で収まり、万が一衝突しても重大な破壊に繋がらない「軽量部品のキッティング」「自動車部品の表面外観検査と仕分け」「樹脂成形品のゲートカットと梱包」などの軽作業アプリケーションにターゲットを絞り、最初の成功事例(キラーアプリケーション)を作る。
- 【ステップ2】ソフトウェアと開発サポートの柔軟性で海外パートナーを選定する
単にハードウェアが安いという理由だけでメーカーを選んではいけない。「ROS2環境のAPIがどこまでオープンに開示されているか」「動作ログの送信や遠隔診断に協力的か」「ハードウェアがモジュール化されており、万が一の故障時に現場でアームの関節ユニットを丸ごとボルトオン交換できる構造になっているか」を基準にパートナーを選定する。現時点では、産業特化型のAI² Roboticsや、開発環境がオープンなGalaxea Dynamicsなどが有力な交渉候補となる。
- 【ステップ3】「ゲート式(段階的)」の商談・開発運用を徹底する
製造業の顧客を相手にする際、「何か面白いことをやってみてよ」という言葉に乗せられて無償のデモや引き合い対応を繰り返すと、SIerの工数が無限に消費されて破産する。
- 第1ゲート: 現状の作業動画とワークサンプルを用いた「有償の実現可能性・適用診断」
- 第2ゲート: 期間とゴールを明確に区切った「短期PoC(有償)」
- 第3ゲート: 顧客の実際の1ラインへ導入する「実証本導入(本契約)」
- 第4ゲート: 成功データを基にした、同一顧客内の他工場や類似工程への「横展開」
このステップを厳格に管理し、各ゲートでのクリア条件を顧客と書面で合意しながらプロジェクトを推進する。
- 【ステップ4】「固定型パッケージ」で精度を作り込み、その後に「移動型」へ拡張する
最も手戻りが少なく確実なのは、まずは車輪(AMR)を動かさない、あるいは固定架台に載せた「双腕AI作業セル」の状態で、対象ワークに対するAIの認識率やハンドの掴み精度、ゲートカットの成功率といった「上半身の作業信頼性」を100%近くまで作り込むことだ。
ここで確固たる再現性とデータを得た後、初めて同一の上半身システムとAIソフトウェアを車輪付き台車(AMR基盤)へ搭載。「工場内の複数拠点を自律移動し、各所で同じ作業をこなす」という高度な移動型パッケージへとステップアップさせていくことで、開発リスクを最小限に抑えながら、他社が追随できない圧倒的な付加価値(治具レス×移動×マルチタスク自動化)を市場へ提供することが可能になる。
---
🛠️ 【RoboBridge】無料相談・中国メーカー選定サポートのご案内
RoboBridgeでは、工場の品質管理、生産技術、設備導入をご担当されている皆様に向けて、無料相談窓口を開設しております。

「中国メーカーの設備は自社でも使えるのか?」 「どのメーカー・機種を比較すればよいのか分からない」
このようなご相談に対し、中国メーカーへの取材や市場調査をもとに、中立的な立場から情報をご提供いたします。
必要に応じて、
- 中国メーカー・製品のご紹介
- オンライン商談・リモートデモの調整
- 日本市場向けの導入時の留意点
- 補助金を活用した設備投資のご相談
まで、一貫してサポートいたします。
現時点では、ご相談に費用はかかりません。
まずは現在お困りのことや、検討中の設備についてお気軽にご相談ください。
➡ 【無料】お問い合わせ・導入相談はこちら https://robo-bridge.com/contact