「人が足りない、治具も作れない」多品種少量ラインの限界を突破する、双腕AIロボットによる『治具レス自動化』の現実解
解説 / 2026-07-27
日本の製造業、特に中小規模の工場やTier 2・Tier 3と呼ばれるサプライヤーの現場において、現場を維持するための「人手不足」はもはや限界を迎えています。 「毎日のように変わる数十種類の部品に合わせてロボットを調整する時間なんてない」 「自動化を検討してSIer(システムインテグレーター)に相談したら、品種ごとの特注治具とプログラム変更だけで数千万円と言われた」 「結局、パートタイマーやベテラン作業員が手作業で向きを変え、箱詰めするしかない」 人手不足が深刻化する日本において、搬送や検品、仕分けの自動化は「いつかはやりたい業務効率化」ではなく、「やらなければ工場を閉めるしかない致命的な課題」です。しかし現実には、多くの企業が「品種切り替えコスト(段取り替え)」と「巨額の設備投資」という高すぎる壁の前に挫折しています。 本記事では、これまでの「ロボット自動化=数千万円のハイエンド専用ライン投資」という常識を根底から覆す、新たな選択肢を提示します。それが、爆発的な量産背景を持つ中国製の高性能双腕ロボットと、日本の現場に適合した安全・通信エンジニアリングの組み合わせによる『治具レス自動化』の現実解です。 なぜ従来のロボットシステムはこれほど高額で融通が利かなかったのか?中国製双腕ハードウェアがなぜこれほど柔軟で破壊的なコストパフォーマンスを実現できるのか?そして、リスクなく自社ラインへ導入を進めるための具体的なステップまで、余すところなく徹底解説します。
第1章:なぜ日本の工場は「多品種少量ラインの自動化」で挫折するのか?
日本の工場の多くがロボットによる自動化を検討し、最終的に諦めて人海戦術に戻っていくのには、明確な構造적理由があります。大手メーカーや従来のSIerが提供する産業用ロボットシステムには、中小企業の「多品種少量」というリアルな現場と致命的な「ミスマッチ」が3つ存在しているのです。
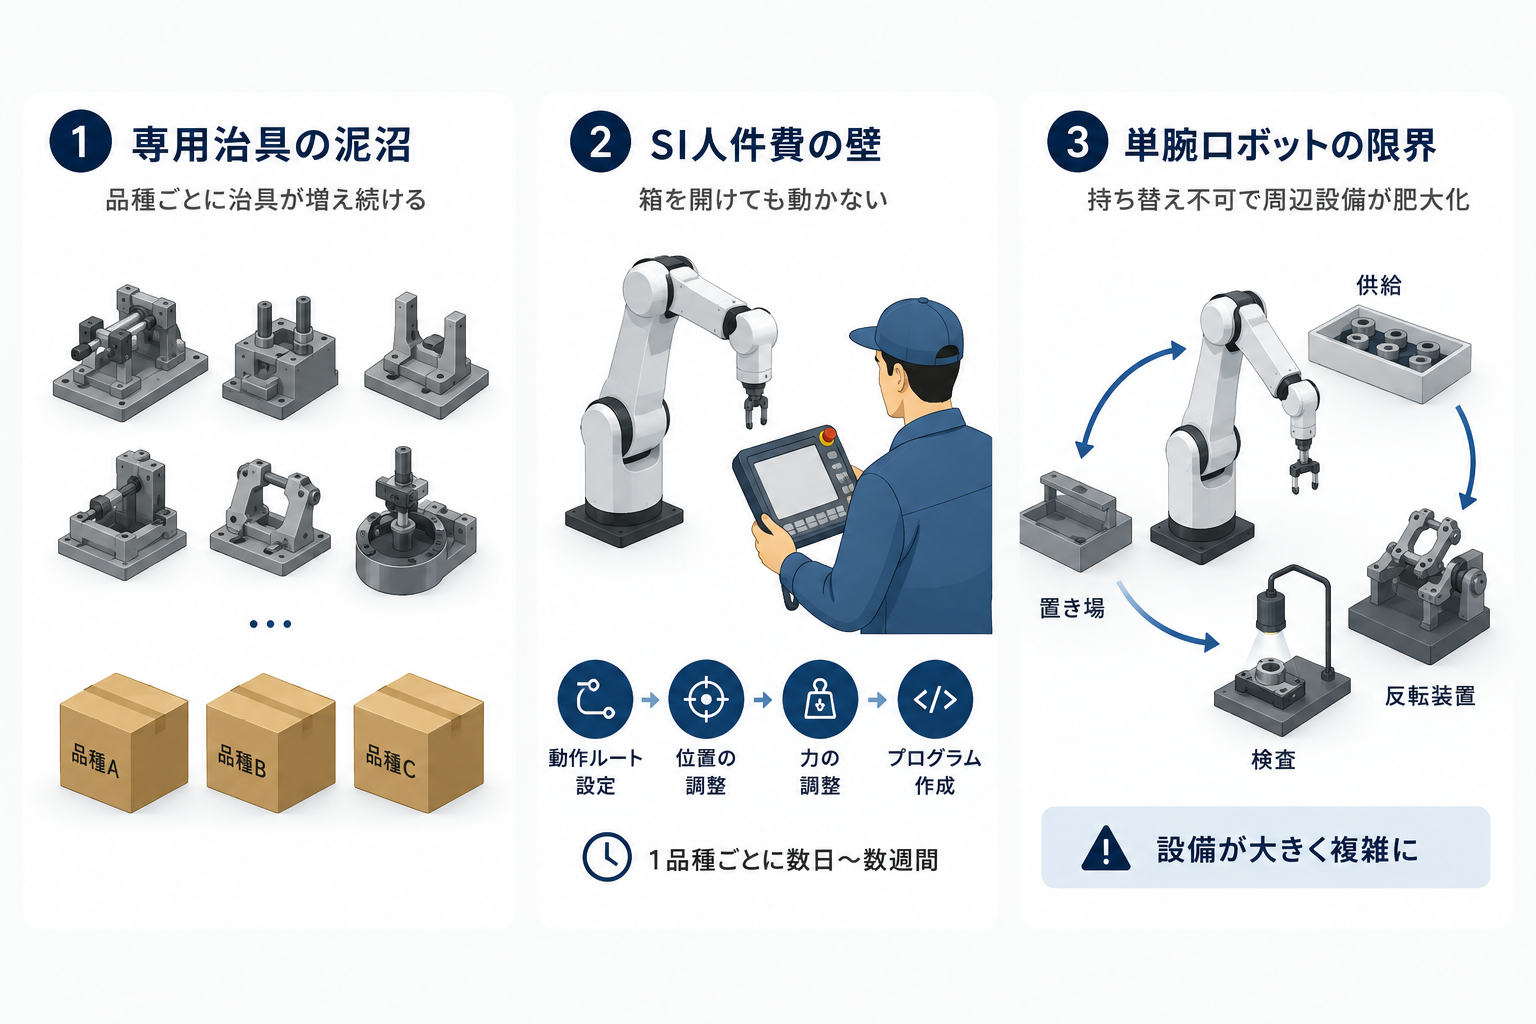
① 「専用治具」の泥沼:品種ごとに数十万円のハードウェア資産が増え続ける罠
従来の1本腕(単腕)の産業用ロボットで自動化を組む場合、ロボットアーム自体は汎用品ですが、その周辺は完全に「一品モノ(特注品)」になります。 ロボットが部品を掴むための「専用ハンド(チャック)」や、部品を一定の向きで固定するための「受け治具」、さらには部品をひっくり返すための「反転装置」など、品種ごとに物理的なハードウェアを設計・製作しなければなりません。
これが多品種少量生産の現場では大問題になります。品種が50種類あれば、50セットの治具とハンドが必要です。これだけで数百万円のサンクコスト(埋没費用)が発生するだけでなく、毎日何度も発生する「段取り替え(治具の物理的な交換と位置調整)」のためにラインを止めなければならず、結果として「人間が手でやったほうがトータルで早いし安い」という本末転倒な結論に至るのです。
② 「SI人件費」の壁:箱を開けても動かない、泥臭いティーチングのコスト
産業用ロボットは、家電製品のように「買ってきてコンセントを挿せば動く」というものではありません。ロボットがどのルートを通って、どの位置で、どれくらいの強さでワークを掴むかという「ティーチング(動作プログラミング)」が必要です。
多品種少量の現場では、このティーチングコストが牙を剥きます。新しい品種が追加されるたびに、外部のSIer(システムインテグレーター)を呼んで数十万円の日当を支払い、数日間ラインを止めてプログラムを書き直してもらう必要があります。 「機材としてのロボットアームは300万円なのに、現場に合わせたシステムアップと品種追加のエンジニアリング費用を足したら1,500万円になった」というケースは日常茶飯事です。この「SI人件費の高さ」こそが、中小企業が自動化のスタートラインにすら立てない最大の障壁です。
③ 「単腕ロボット」の限界:空中での持ち替えができず、周辺設備が肥大化する
人間の作業員は、左手で部品を持ち、右手でツールを使って加工や検査をし、必要に応じて空中で器用に持ち替えて裏側を処理します。 これを1本の腕しか持たない通常の産業用ロボットで再現しようとすると、システムが急激に複雑化します。「一度ワークを掴み、専用の反転台の上に置く。アームの向きを変えて別の場所を掴み直してから、再び次の工程へ持っていく」というプロセスを踏まなければならず、反転台の設置スペースや、掴み直しのための無駄なタクトタイム(処理時間)が発生します。 死角のない全周囲の処理やハンドリングを行おうとすればするほど、周辺設備が増殖し、結果としてシステムの総額が数千万円へと膨れ上がっていくのです。
---
第2章:中国ロボット市場の「地殻変動」と圧倒的コスパの秘密
こうした「高すぎる・融通が利かない」という日本の自動化市場の空白地帯に、今、強烈な一石を投じているのが中国の次世代ロボットエコシステムです。
多くの日本人が持つ「中国製=安かろう悪かろう」というイメージは、現在の産業用・サービス用ロボットの世界においては完全に時代遅れです。中国では国家主導で製造業のスマートファクトリー化や、人型ロボット(ヒューマノイド)のサプライチェーン構築が猛烈な勢いで進んでおり、世界で最も激しい競争の中で洗練されたロボット技術が育っています。
なぜ中国製の双腕ロボットやモバイルマニピュレータ(移動型双腕)は、「高い柔軟性」を持ちながら「圧倒的な低価格」を実現できるのでしょうか?その秘密は3つあります。
① 人型ロボットの巨大サプライチェーンが生んだ「関節パーツのコモディティ化」
中国には、現在世界中で開発競争が過熱している「ヒューマノイドロボット」の超巨大な部品サプライチェーンが存在します。 ロボットの腕の関節に使われる「高精度サーボモータ」「高剛性な精密減速機」「一体型アクチュエータ」といった基幹部品が、国の強力なバックアップのもとで月間数万〜数十万軸という桁違いの規模で量産されています。
日欧のメーカーが少部数で精密に組み立てている関節パーツを、中国メーカーはスマートフォンの部品のような圧倒的な量産効果(スケールメリット)で製造しています。これにより、ロボットアーム自体の調達コストを、日本や欧米メーカーの数分の1という異次元のレベルに引き下げることに成功したのです。
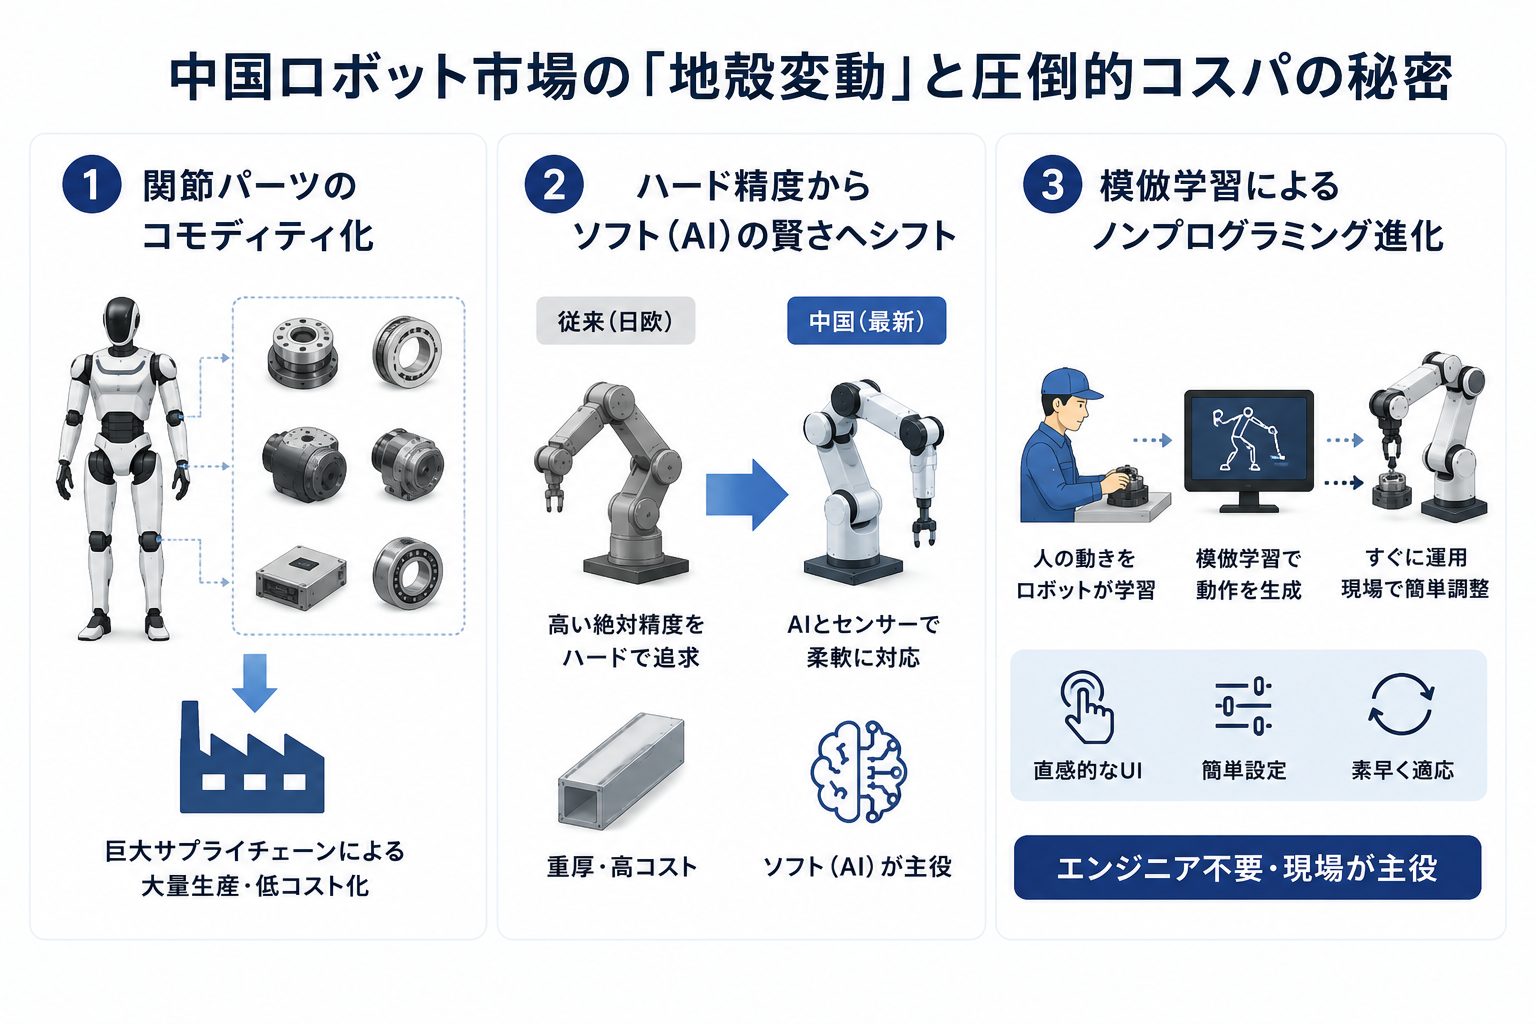
② 「ハードウェアの絶対精度」から「ソフトウェアの賢さ(フィジカルAI)」へのシフト
日欧の伝統的な産業用ロボットは、「目をつぶって動いても100%同じ位置(±0.02mmなど)を寸分違わず掴める」よう、アームの肉厚を厚くし、重厚な金属で物理的な剛性を高めることにコストをかけてきました。 一方、現在の中国最先端ロボットの思想は、完全に「デジタルアプローチ(AIファースト)」です。
「ハードウェアの構造を過剰に頑丈にして価格を3倍にする必要はない。最新のAIビジョンとリアルタイムの力覚フィードバックによって、ロボット自身が『目でワークの位置と自分の手のズレを見ながら、器用に微修正して掴めばいい』」
このパラダイムシフトにより、アーム自体の物理的構造をシンプルかつ軽量にし、劇的なコストダウンを達成しました。多少のハードの個体差やコンベアの振動があっても、ソフトウェア側でリアルタイムに軌道を補正するため、現場でタフに動作します。
③ 「模倣学習(Imitation Learning)」による現場主導のノンプログラミング進化
中国の現場は日本以上に人手の手離れが早く、工場の作業員や生産品種が頻繁に入れ替わります。そのため、「高度なプログラミングができるエンジニアがいないと動かせないロボット」は市場で淘汰されます。
結果として、中国製のAIロボットソフトウェアは、現場の作業員が直感的に動かせるUI(画面デザイン)が徹底的に磨かれました。熟練の作業員がロボットの腕を直接持って「こうやって掴んで、こう持ち替えるんだよ」と実演操作(ダイレクトティーチング)したり、カメラの前で人間が作業を見せたりするだけで、AIがその軌道や力加減を自動で学習する「模倣学習」がスタンダードになっています。これにより、導入後の品種追加にかかる時間と外部SIerへの委託コストが最小化されます。
---
第3章:日本の中小工場が検討すべき「3つの鉄板工程パッケージ」
双腕ロボットを自社に導入する、あるいはビジネスとして展開する際、「何でもできる汎用的な人型ロボット」を作ろうとするのはお勧めしません。それでは従来の高額なSIerと同じ泥沼にハマります。 狙うべきは、中国製の安価な双腕ハードの強み(両手の協調動作)が完璧に活きる「特定の用途に絞り込んだ『特化型アッセンブリ(パッケージ)』」です。現場で最も横展開しやすく、トラブルが出にくい3つの鉄板工程を紹介します。
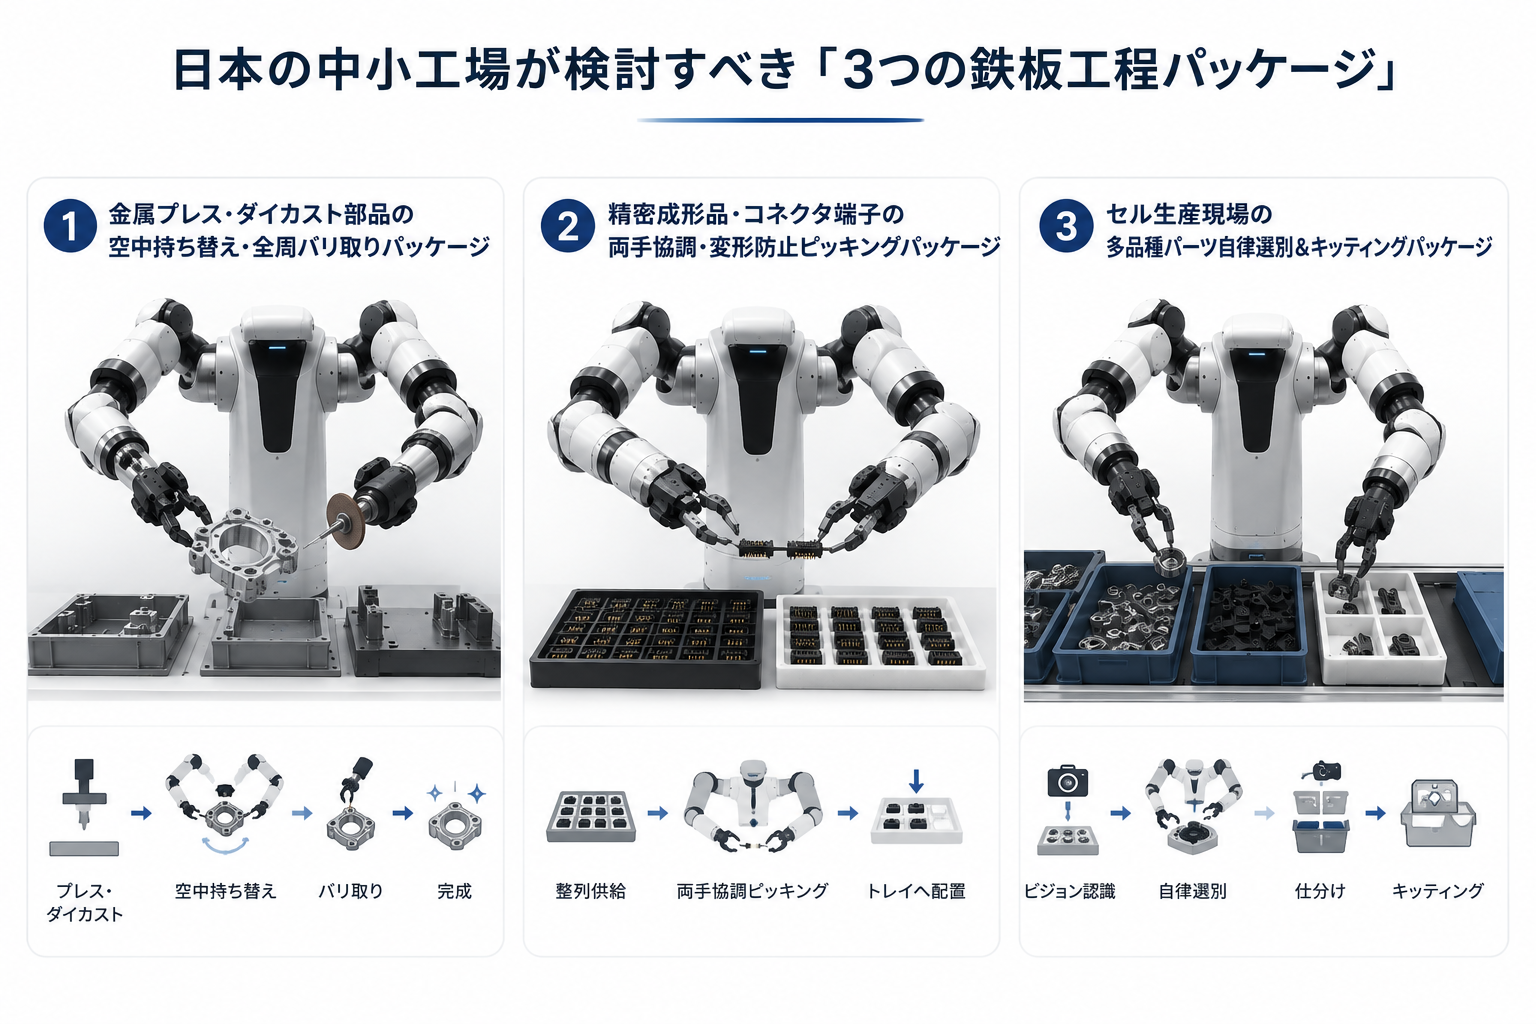
鉄板工程 ①:金属プレス・ダイカスト部品の「空中持ち替え・全周バリ取りパッケージ」
金属プレス加工やアルミダイカストの現場では、成形された部品の端に出る「バリ」をグラインダーやカッターで削り落とす作業に多くの人員が割かれています。ワークが立体的なため、1本腕ロボットでは治具に何度も置き直す必要がありましたが、双腕であれば完全に治具レス化できます。
- アッセンブリ構成:
- ロボット本体: 固定型双腕ロボットアーム(左右それぞれ6〜7軸の多関節アーム)
- エンドエフェクタ(手): 汎用電動グリッパ(様々なサイズ・形状を自動で掴み分け可能)
- ツール: 外部固定式グラインダー / ツール保持用アーム
- 導入コストの目安: 約600万〜800万円(周辺SI含む)
- 勝ち筋: ロボットの「左手」でパーツフィーダーからバラ積みのワークをラフに掴み、カメラで正確な位置を認識。その後、「右手」に空中で綺麗に持ち替えます。右手でワークを回しながら固定されたグラインダーに押し当てることで、すべての面のバリ取りを一息に完了させます。品種ごとの受け治具が一切不要になるため、多品種少量の現場に最適です。
鉄板工程 ②:精密成形品・コネクタ端子の「両手協調・変形防止ピッキングパッケージ」
自動車用ワイヤーハーネスのコネクタや、薄肉の樹脂成形品、柔らかい素材のワークを扱う工程です。これらの製品は、1本の腕で強く掴むと自重や押し付けの圧力で変形・破損する恐れがあり、自動化が敬遠されていました。
- アッセンブリ構成:
- ロボット本体: 高精度サーボ搭載の双腕ロボット
- ハンド: 圧力センサ(力覚センサ)内蔵のソフトグリッパ
- ビジョン: 上部配置の3Dランダムピッキングカメラ
- 導入コストの目安: 約700万〜900万円
- 勝ち筋: バラ積みされたワークを上部カメラで認識し、「片方の手で下から優しく支えながら、もう片方の手で所定のピンや嵌合部を挿入する」あるいは「両手でワークの重みを分散させて持ち上げる」という動作を行います。人間が壊れやすいものを扱うときの「そっと両手で持つ」感覚を力覚フィードバックで再現し、不良ゼロのハンドリングを実現します。
鉄板工程 ③:セル生産現場の「多品種パーツ自律選別&キッティングパッケージ」
複数の異なる部品(ネジ、ブラケット、ケースなど)を棚や箱からピッキングし、ひとつの製品組み立てセットとしてトレイに並べる(キッティング)工程です。セルの配置や品種が頻繁に変わるため、固定のコンベアラインが組めない現場の課題を解決します。
- アッセンブリ構成:
- ロボット本体: 移動型双腕ロボット(AGV/AMRの台車の上に双腕アームが載ったモバイルマニピュレータ)
- 脳(AI): オンボードエッジAIコントローラ + VLA All-in-One Unit
- ストレージ: 機体に付随するワーク積載用トレイ
- 導入コストの目安: 約1,200万〜1,500万円(移動台車を含むフルセット)
- 勝ち筋: 自律移動台車で部品棚の前まで自走し、「左手で部品箱を引き出し、右手で中の対象部品をピッキングして自身のトレイに載せる」という一連の作業を行います。人間用の作業スペースを一切改造することなく、夜間の無人時間帯に翌日分のキッティングを終わらせるような運用が可能になり、スペース生産性を極限まで高めます。
---
第4章:日本国内で「安全と通信」をクリアし、確実に運用するためのエンジニアリングの関門
中国製の次世代双腕ロボットがどれほど安くて賢いとしても、海外のWebサイトから直接本体だけを購入し、工場のラインにそのまま設置することは絶対にできません。なぜなら、日本の工場における労働安全基準と、既存の生産設備(PLCネットワーク)との親和性の壁は非常に厳格だからです。国内で適法かつ安全に運用するためには、日本側のインテグレーションにおいて以下の3つのポイントを確実にクリアする必要があります。
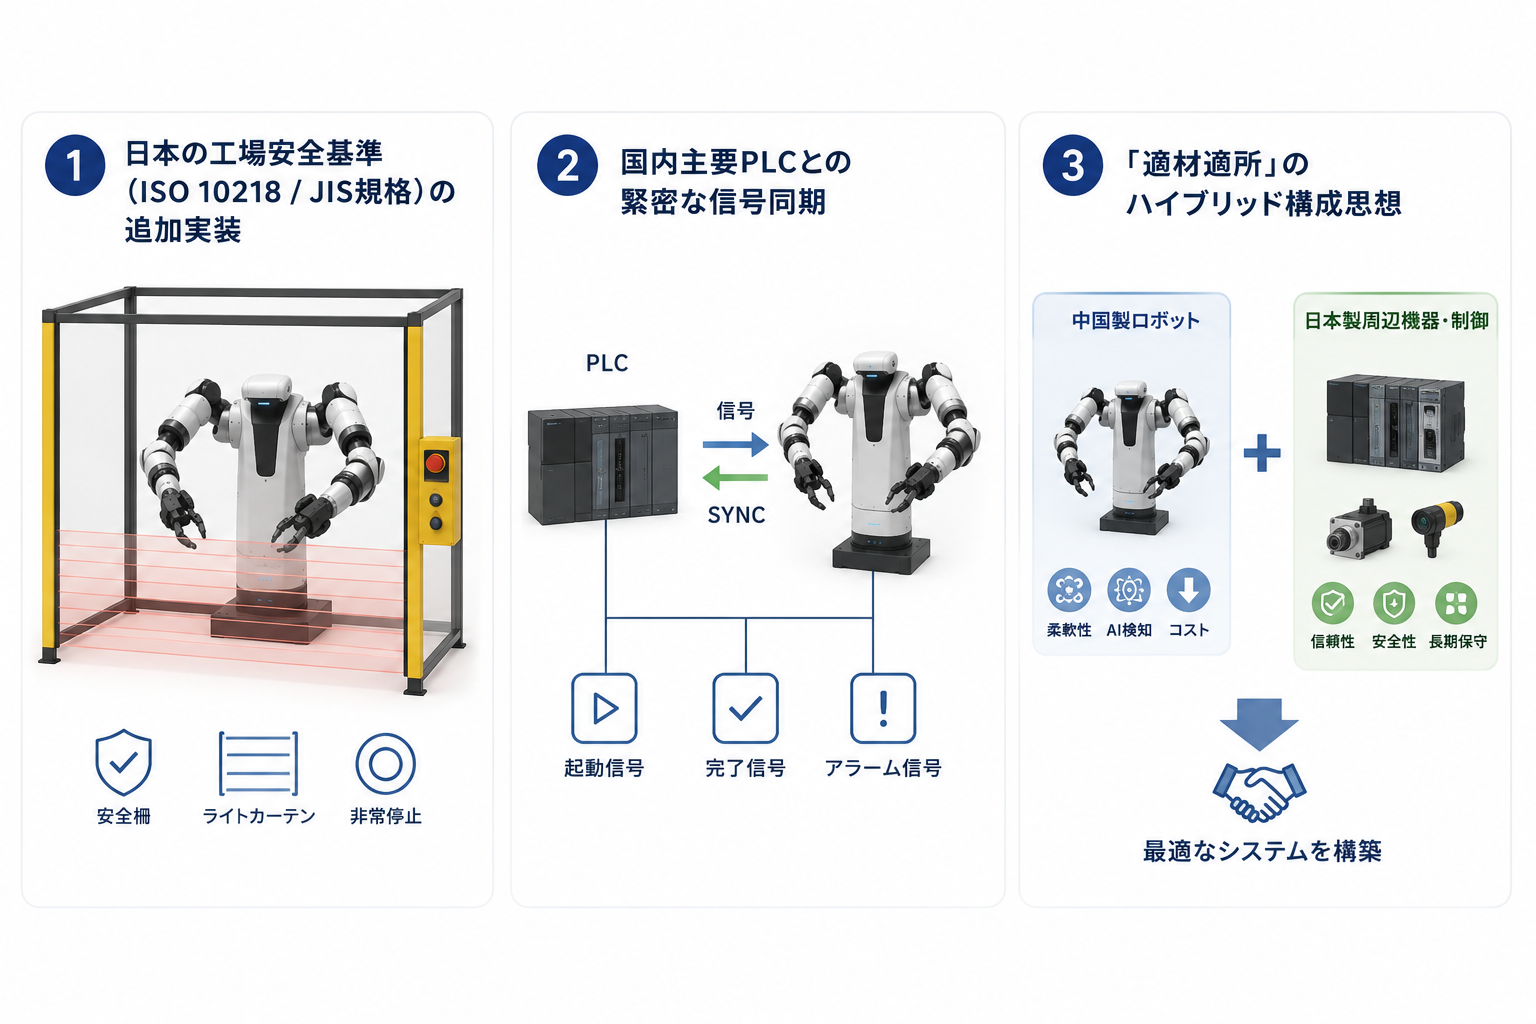
① 日本の工場安全基準(ISO 10218 / JIS規格)の追加実装
日本の労働安全衛生法および国際安全規格(ISO 10218-1/2)において、産業用ロボットの安全対策は妥協が許されません。 海外仕様の標準ロボットコントローラは、ソフトウェア的な制御による「安全停止」で済まされているケースがあります。しかし、日本の大手やTier 1/2の現場では、「非常停止ボタンが押された瞬間、物理的なセーフティリレーが働き、モータへの電源(主回路)を強制遮断(ハードワイヤ遮断)する二重化回路」が必須です。 国内で導入する際は、コントローラ内部の安全回路を精査し、必要に応じて日本基準の安全PLCやドアインターロック回路をアドオンする設計変更が不可欠になります。
② 国内主要PLCとの緊密な信号同期
ロボットがどれだけ器用に動いても、前後のコンベアやプレス機、成形機を制御している既存のラインシステム(PLC)と同調できなければ、ただの「空回り」になってしまいます。 日本の製造現場のデファクトスタンダードである三菱電機の「CC-Link」やオムロンの「EtherCAT」といった産業用ネットワークプロトコルに対し、海外製ロボットのコントローラを接続するには、適切な通信ゲートウェイの選定と信号マッピングのエンジニアリングが必要です。「ロボットがワークを掴み終えた信号(パルス)」と「プレス機が上昇した信号」を1msのズレもなく完全同期させることで、初めてライン全体のチョコ停(微小なライン停止)を防ぐことができます。
③ 「適材適所」のハイブリッド構成思想
すべてを中国製で染める必要はありません。むしろ、最もコストパフォーマンスが高くなるのは「双腕の機構部やAIの学習環境といった『量産効果の恩恵が大きいベース部分』には安価な中国製トップメーカーのハードを使い、エンドエフェクタ(爪)や安全柵、あるいはビジョン検査用のカメラ・特殊照明といった『精度と信頼性が直結する部分』には実績のある日本製や信頼性の高いブランドを組み合わせる」というハイブリッドインテグレーションです。この絶妙なブレンドを行うことで、初期投資を日欧製システムの半額以下に抑えつつ、現場の満足度は「日本品質」を維持することができます。
---
第5章:設備投資の新常識――「30年モノの頑丈なアーム」か「5年での最新AIリプレイス」か
最後に、これからの激変する時代における「設備投資の時間軸(時間軸のパラダイムシフト)」について考察します。
日本の製造業は長年、「1台の優れた機械を丁寧にメンテナンスし、20年、30年と長く大切に使い続けること」を美徳としてきました。ハードウェアの進化が緩やかだった機械工学の時代において、この長寿命化は、減価償却を終えた機械がそのまま利益を生み出し続けるという正しい経済的メリットをもたらしていました。
しかし、ロボティクスとAI、およびデジタルイメージング技術が完全に融合した現代において、この「長寿命信仰」は時として企業を古い技術に固定化させる致命的なリスクへと変貌します。
高額な国産プレミアム双腕設備を導入した企業は、会計上の理由、あるいは「あれだけ高い金を払ったのだから」という現場の心理によって、15年前、20年前の古いソフトウェア技術や旧世代のAI認知アルゴリズムのままオペレーションを続けざるを得なくなる場合があります。その間に、AIの認識精度や自律ハンドリングの柔軟性は毎年劇的なアップデートを繰り返しているのです。
一方で、安価な中国製大手ベースの双腕AIロボットを戦略的に導入する企業は、全く異なるタイムスケジュールを選択できます。
彼らは日欧製品の数分の一という投資額の低さを活かし、「2〜3年で投資元を取る」という短期の回収計画を立てます。人件費削減と段取り替えのゼロ化で早期に投資を回収し、5年程度が経過したタイミングで、その時代の最新のAIや超高速アクチュエータが標準搭載された新しいロボットへと、キリよくフルモデルチェンジ(リプレイス)を繰り返すのです。
テクノロジー革新のスピードが年単位で加速する時代において、「価格が抑えられている」ということは、いつでも次の最新技術へ乗り換えられる「柔軟性(フレキシビリティ)」を担保していることと同義です。設備の「高頻度な入れ替えサイクル」を回せる企業こそが、結果として時代の変化に最も強く、常に高い生産性を維持できるという事実が、今まさにグローバルな市場で実証されつつあります。
---
🛠️ 【RoboBridge】無料相談・中国メーカー選定サポートのご案内
RoboBridgeでは、工場の品質管理、生産技術、設備導入をご担当されている皆様に向けて、無料相談窓口を開設しております。
「中国メーカーの設備は自社でも使えるのか?」 「どのメーカー・機種を比較すればよいのか分からない」 「AI外観検査やX線検査など、自社の製品に適した検査方法を知りたい」
このようなご相談に対し、中国メーカーへの取材や市場調査をもとに、中立的な立場から情報をご提供いたします。
必要に応じて、
- 中国メーカー・製品のご紹介
- オンライン商談・リモートデモの調整
- 日本市場向けの導入時の留意点
- 補助金を活用した設備投資のご相談
まで、一貫してサポートいたします。
現時点では、ご相談に費用はかかりません。
まずは現在お困りのことや、検討中の設備についてお気軽にご相談ください。
➡ 【無料】お問い合わせ・導入相談はこちら https://robo-bridge.com/contact