協働ロボットは何ができるのか ー中国製コボットで導入の選択肢が広がる6つの工程と、失敗しないためのポイントー
解説 / 2026-07-17
現在、日本の製造業では、人手不足が一時的な採用難ではなく、事業継続そのものを左右する構造的な問題になりつつあります。 若年層の製造現場離れ、熟練作業者の高齢化、人件費の上昇、採用コストの増加。これらが同時に進む中、多くの工場では、「受注はあるが、人が足りず生産量を増やせない」「工作機械は空いているが、夜間に動かす人員を確保できない」といった事態が起きています。 こうした状況を背景に、改めて注目されているのが協働ロボットです。 協働ロボットは、従来の大型産業用ロボットと比べて小型で、既存の生産ラインへ追加しやすく、人の近くで運用しやすいという特徴を持ちます。大規模な専用ラインを新設するのではなく、現在人が行っている作業の一部を、段階的に自動化できることが最大の利点です。 そして、現在の協働ロボット市場を理解するうえで無視できないのが、中国メーカーの急速な台頭です。 中国では、JAKA Robotics、DOBOT、AUBO、Elite Robots、FAIRINO、Han’s Robot、ROKAE、Flexivなど、多数の協働ロボットメーカーが競争を繰り広げています。さらに、ロボットアームだけでなく、グリッパー、力覚センサー、3Dカメラ、研磨工具、ソフトウェアといった周辺機器のサプライチェーンも急速に発達しています。 その結果、従来はロボット本体と周辺設備を含めると投資採算が合わなかった中小企業の工程でも、自動化を検討できる可能性が広がっています。 一方で、中国製協働ロボットを購入すれば、その日から自動的に人の代わりに働くわけではありません。 ロボットアームは、あくまで人間の「腕」に相当する装置です。実際の作業を行うには、対象物をつかむハンド、ねじを締めるドライバー、製品を認識するカメラ、位置を固定する治具、既存設備と通信する制御システムなどを組み合わせる必要があります。 さらに、どこへ動き、何をつかみ、どの程度の力をかけるかを、あらかじめ設定しなければなりません。現在の協働ロボットは、ヒューマノイドロボットのように現場を見て自ら仕事を考える存在ではありません。 したがって、協働ロボット導入の成否を決めるのは、ロボット本体の国籍やカタログスペックだけではありません。 重要なのは、自社のどの作業に適用するのか、周辺機器をどう組み合わせるのか、品種変更にどう対応するのか、導入後に誰が運用するのかという「工程設計」です。 本記事では、協働ロボットがどのような作業に向いているのかを整理したうえで、中小製造業が導入効果を出しやすい6つの工程、失敗しやすいポイント、中国製協働ロボットを活用する際の考え方を解説します。
1. 協働ロボットとは何か
協働ロボットとは、人や物との接触を検知し、停止または減速する安全機能を備えたロボットアームです。
従来の産業用ロボットは、高速かつ大きな力で動くため、安全柵で人とロボットを隔離することが一般的でした。一方、協働ロボットは、速度や力を制限し、人と同じ作業空間で使用することを前提に設計されています。
一般的な協働ロボットのシステムは、次の要素で構成されます。
- ロボットアーム
- ロボットを動かすコントローラー
- 対象物をつかむグリッパーや吸着ハンド
- ねじ締め機、研磨機、溶接機などの作業ツール
- カメラや3Dセンサー
- ワークを固定する治具
- PLCなどの制御機器
- 作業プログラム
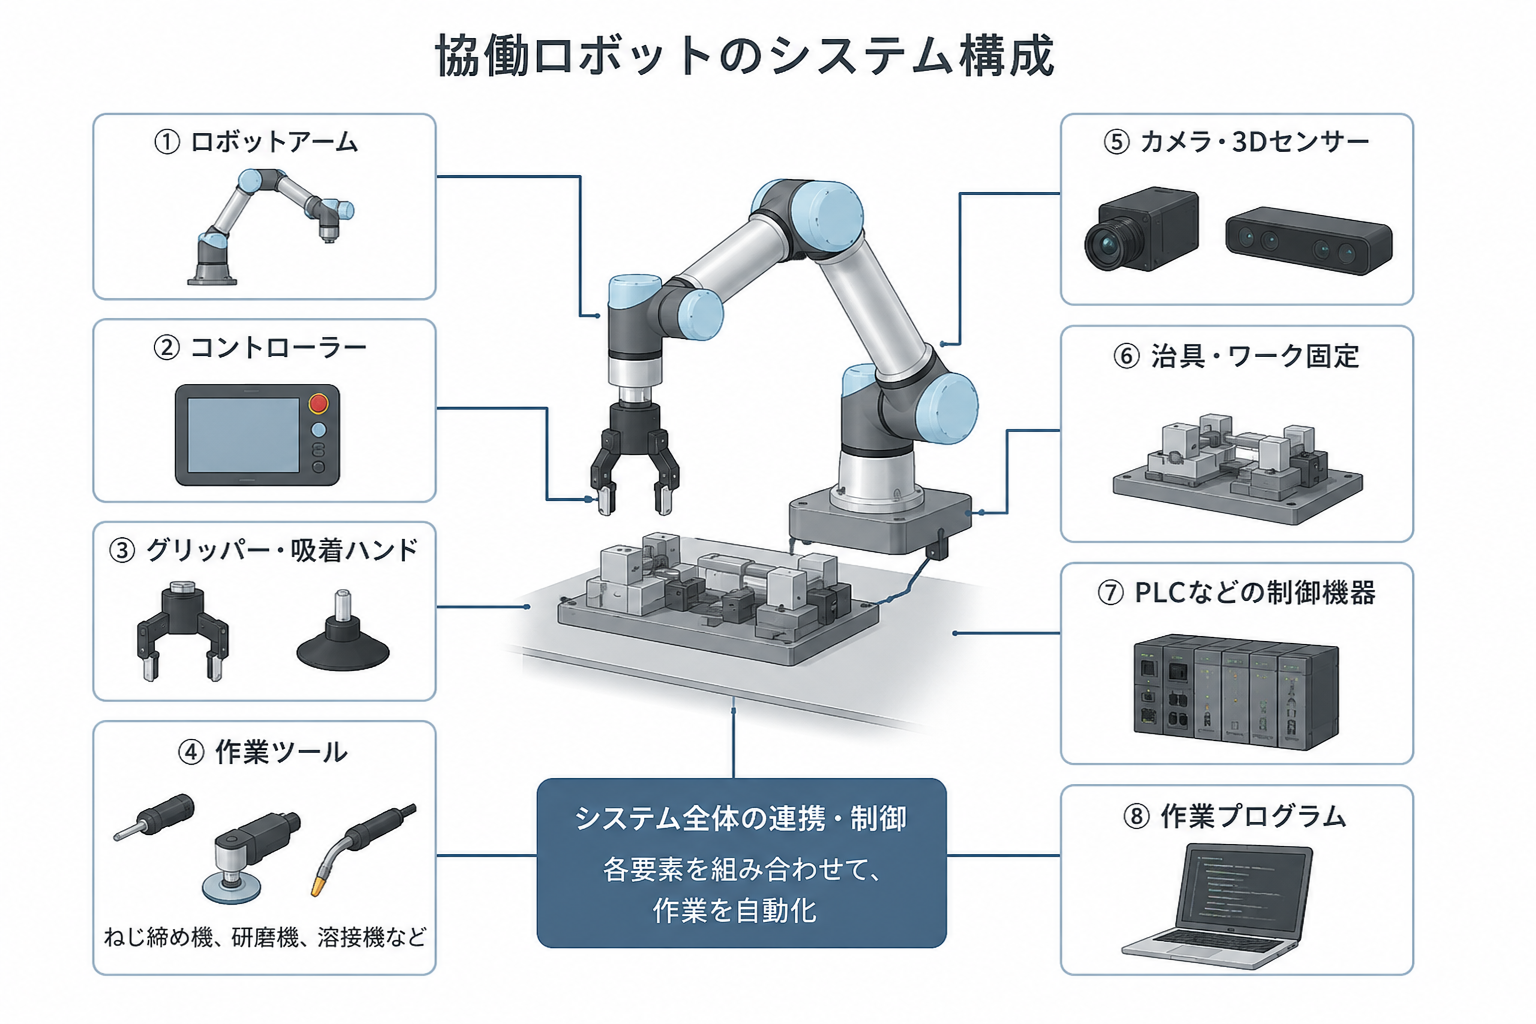
協働ロボット本体は、さまざまな作業に利用できる汎用品です。しかし、実際の導入単位はロボットアームそのものではなく、特定の作業を完結できる「作業セル」です。
例えば、同じ協働ロボットでも、先端に電動ドライバーを付ければねじ締めセルになり、研磨工具を付ければ研磨セルになり、カメラとグリッパーを組み合わせれば検査・仕分けセルになります。
特に中国では、協働ロボット本体と周辺機器を組み合わせた用途別パッケージの開発が活発です。
例えば、低価格な中国製ロボットアームに、中国製の電動グリッパー、力覚センサー、3Dビジョンを組み合わせることで、従来より低い初期投資で作業セルを構築できる可能性があります。
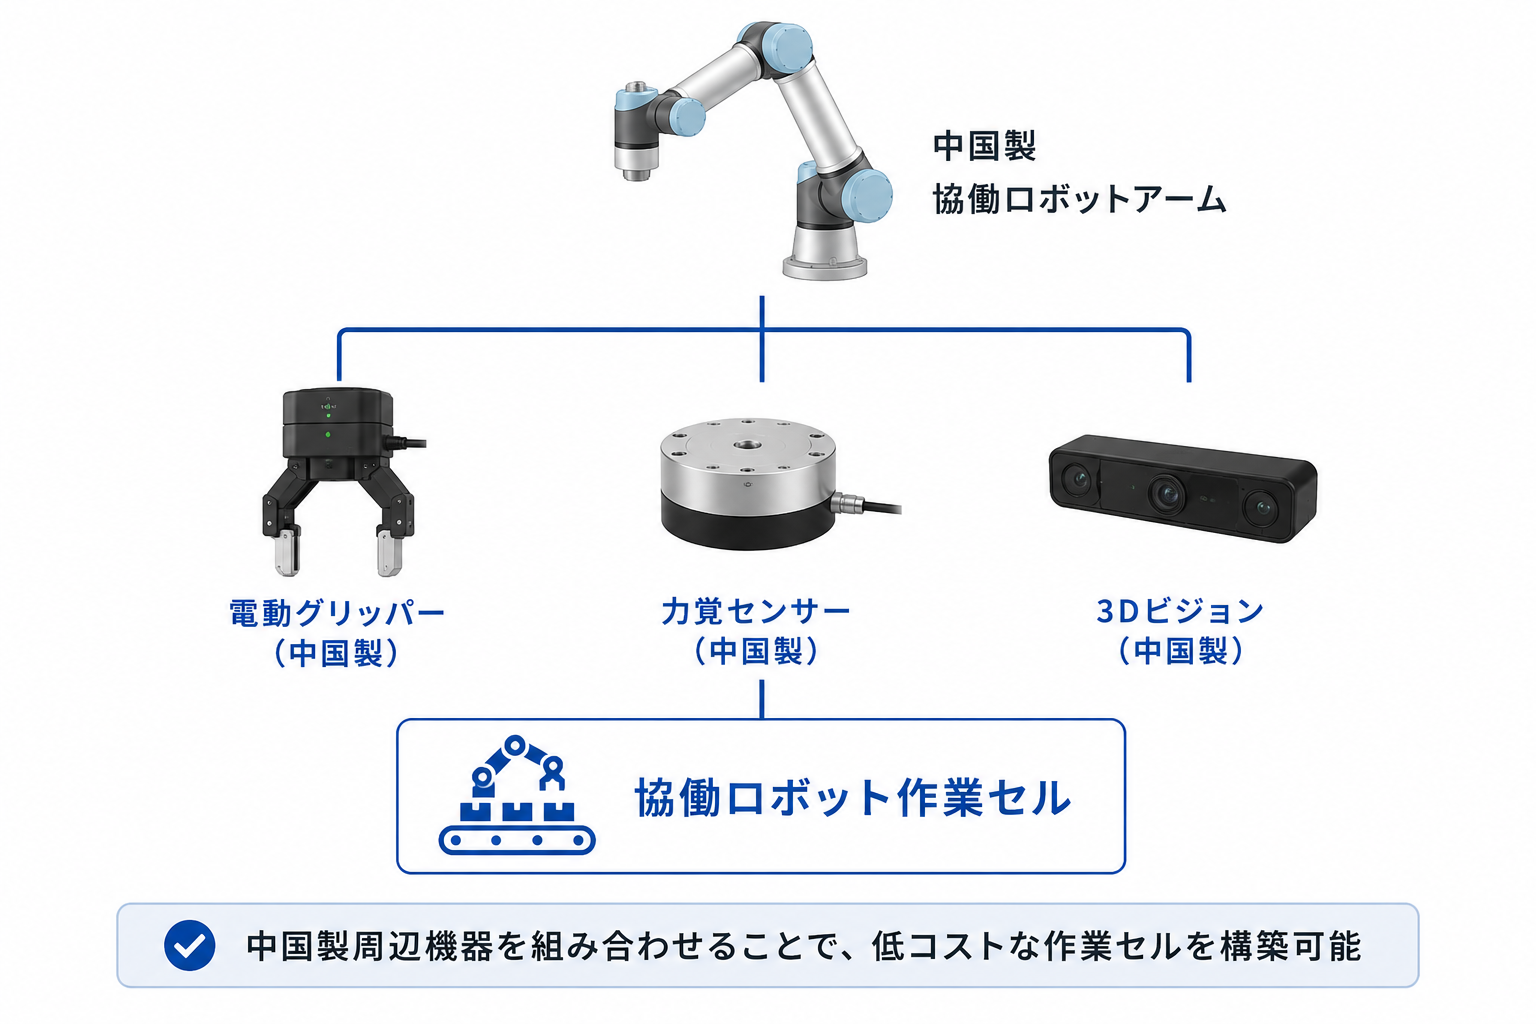
つまり、協働ロボットの価値は、「何でもできること」ではありません。
自社の特定の工程について、人より安定して、長時間、繰り返し作業できる状態を構築できることにあります。
---
2. 協働ロボットの導入が向いている現場
協働ロボットは、単純作業であれば何でも自動化できるわけではありません。
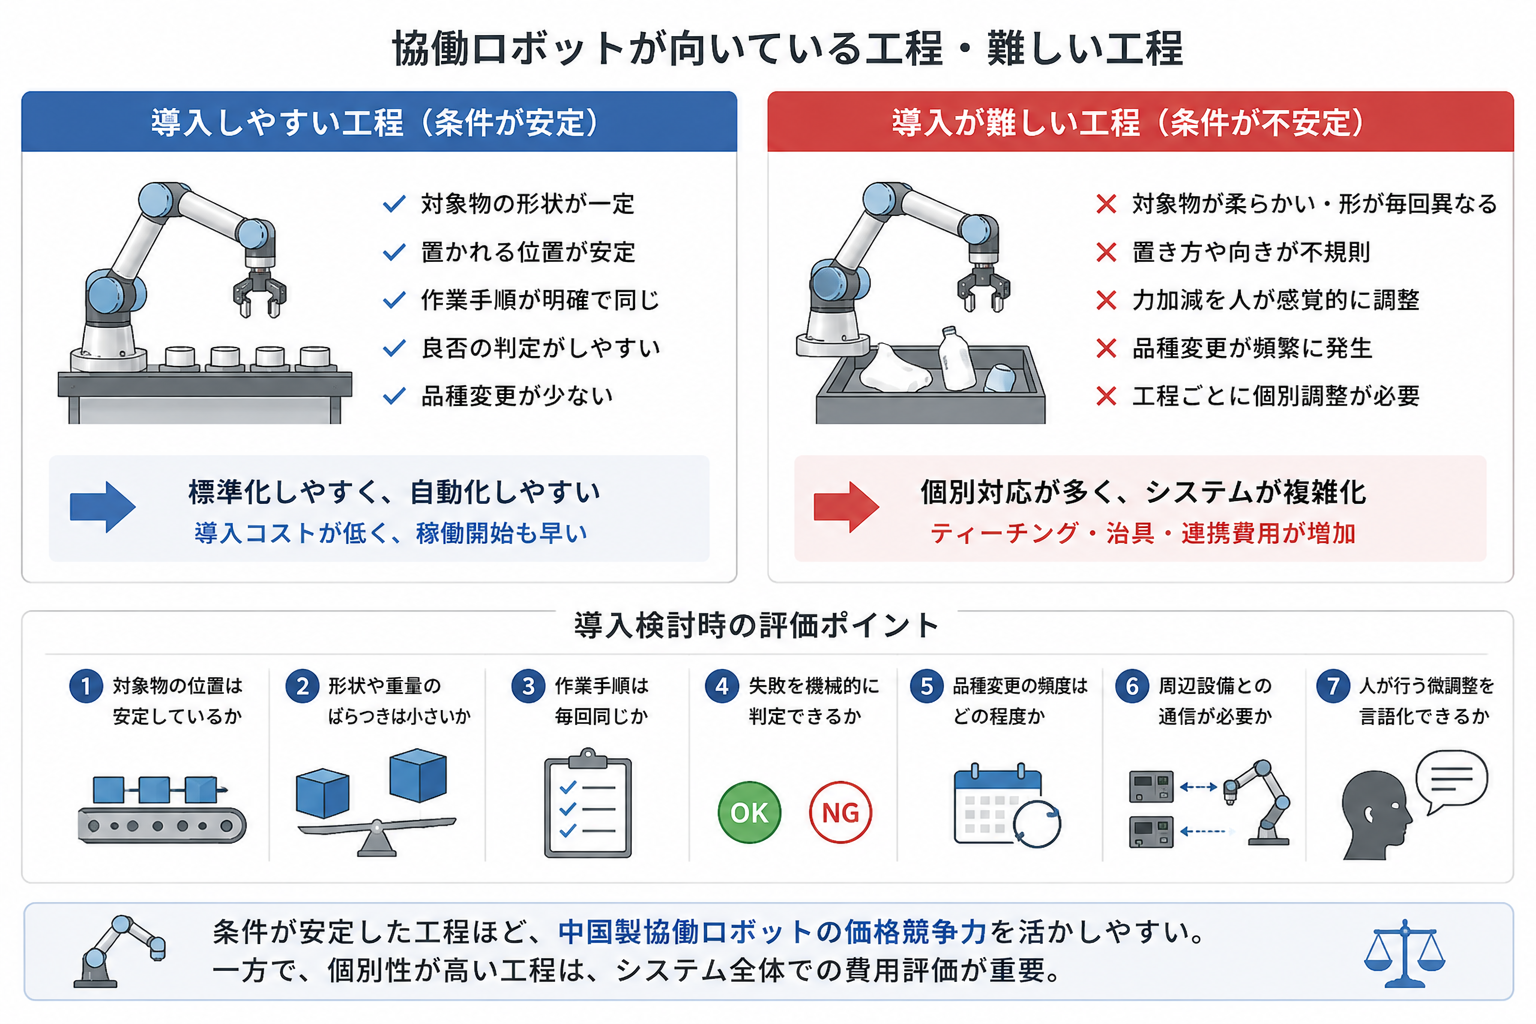
導入しやすいのは、作業条件が比較的安定している工程です。
例えば、対象物の形状が一定で、置かれる位置が大きく変わらず、作業手順が明確で、結果の良否を判断しやすい工程は、自動化に向いています。
反対に、対象物が柔らかい、形状が毎回異なる、人が感覚的に力加減を変えている、品種変更が頻繁に起きるといった工程は、技術的な難易度が高くなります。
協働ロボット導入を検討する際には、「作業が単純か」だけではなく、次の視点で評価する必要があります。
- 対象物の位置は安定しているか
- 形状や重量のばらつきは小さいか
- 作業手順は毎回同じか
- 失敗を機械的に判定できるか
- 品種変更の頻度はどの程度か
- 周辺設備との通信が必要か
- 人が行っている微調整を言語化できるか
この条件が整っているほど、導入費用を抑えやすく、稼働開始までの期間も短くなります。
一方、対象物や作業条件の個別性が高い場合、ロボット本体が安くても、ティーチング、治具設計、画像認識、設備連携などの費用が増えます。
💡 協働ロボット導入・作業自動化のご相談 各種製造工程のセル化から最適なロボット選定まで、最新技術での対応可否を無料で検証します。 👉 無料リモート検証・相談窓口へ
---
3. 導入効果が出やすい6つの工程
3-1. マシンテンディング
工作機械の前で発生する「待つ仕事」をロボットへ移す
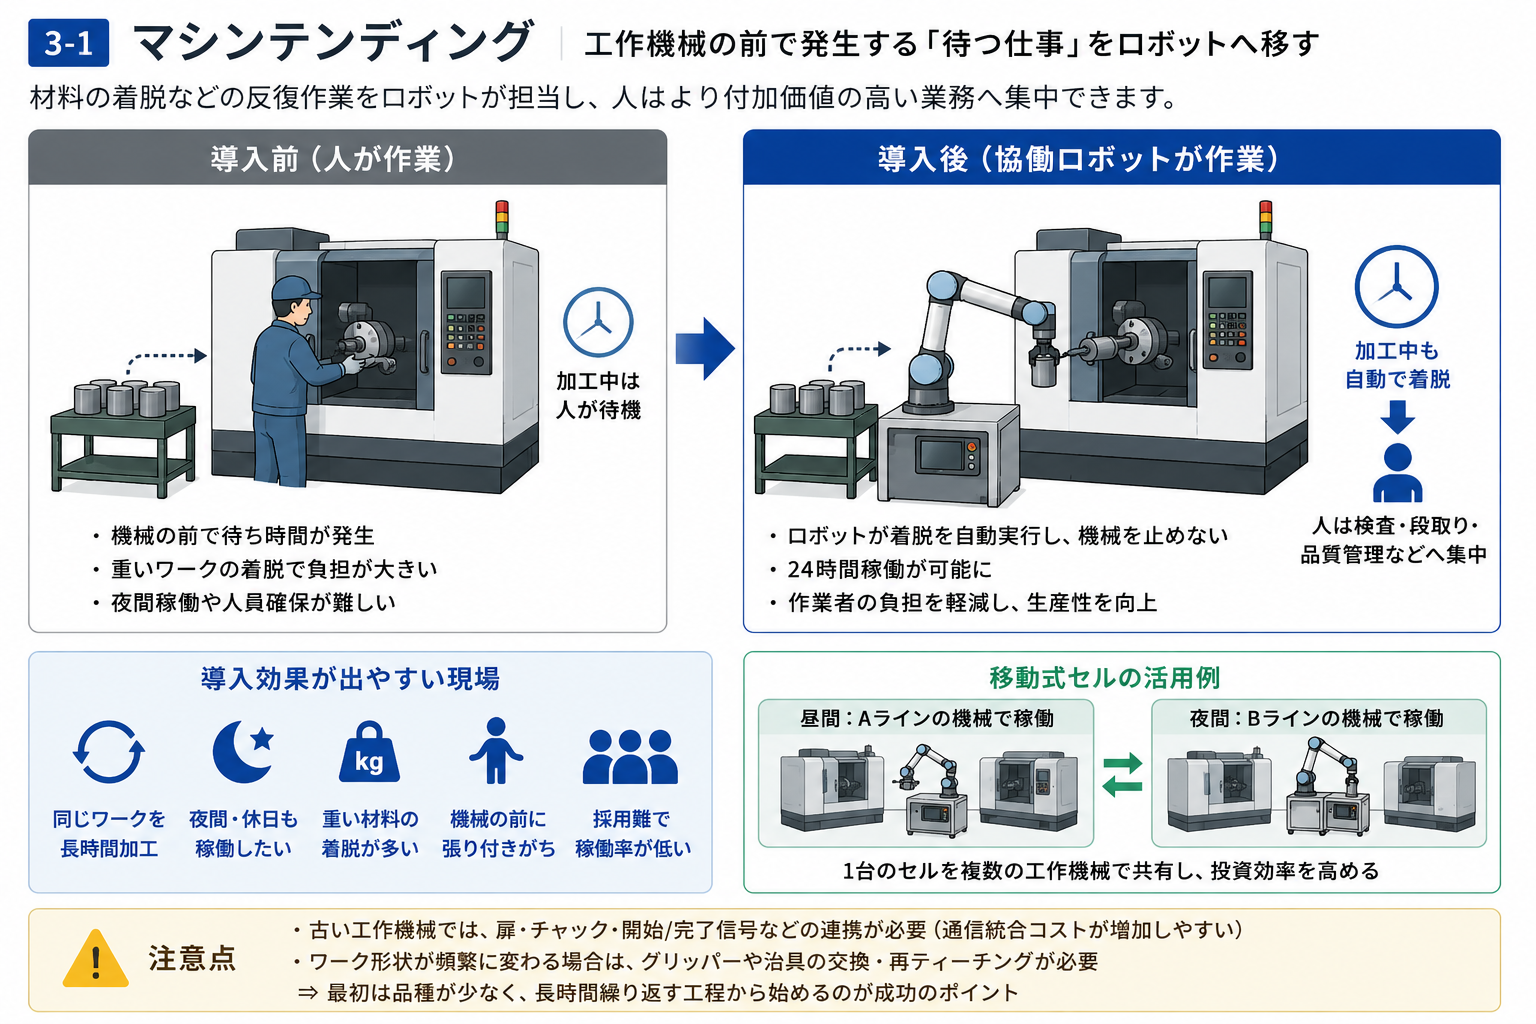
マシンテンディングとは、NC旋盤、マシニングセンタ、プレス機、射出成形機などへ材料をセットし、加工後の製品を取り出す作業です。
人が工作機械の前に立ち、扉を開け、ワークを取り出し、新しい材料をセットし、再び運転ボタンを押す。この作業を何時間も繰り返している現場は少なくありません。
工作機械が加工している時間、人は待機しているか、別の作業と行き来しています。この待ち時間と反復作業を協働ロボットへ移すことで、作業者は検査、段取り、品質管理など、より判断を要する業務へ集中できます。
特に導入効果が出やすいのは、次のような現場です。
- 同じワークを長時間加工する
- 夜間や休日も機械を稼働させたい
- 重い材料の着脱が多い
- 工作機械の前に作業者が張り付いている
- 採用難により機械の稼働率を上げられない
中国では、JAKA、DOBOT、FAIRINO、Han’s Robotなどが、マシンテンディングに利用できる中・高可搬モデルを展開しています。また、DH-Roboticsなどの電動グリッパーメーカーも成長しており、ロボットアームとハンドを中国製で組み合わせることで、ハードウェアコストを抑えやすくなっています。
特に、ロボット本体、架台、グリッパー、ワーク置き台を一体化した移動式セルは、中小工場との相性がよい構成です。昼間は一つの工作機械、夜間は別の工作機械へ移動させるなど、1台を複数工程で活用できる可能性があります。
一方、古い工作機械へ接続する場合は注意が必要です。
ロボットを動かすだけでなく、工作機械の扉、チャック、加工開始信号、加工完了信号などを連携させる必要があります。メーカーや年代が異なる機械が混在している工場では、この通信統合の費用が大きくなりがちです。
また、ワークの形状が頻繁に変わる場合は、グリッパーの爪や治具の交換、位置の再設定が必要になります。
したがって、最初の対象としては、品種が比較的少なく、長時間繰り返される工程を選ぶことが重要です。
---
3-2. ねじ締め・組立
品質のばらつきを抑え、作業記録を残す
ねじ締めは、協働ロボットの代表的な用途です。
ロボットの先端に電動ドライバーを取り付け、決められた位置へ移動し、設定されたトルクでねじを締めます。作業結果を記録できるため、単なる省人化だけでなく、品質管理やトレーサビリティの強化にもつながります。
導入しやすいのは、次のような工程です。
- 製品形状が一定している
- ねじの位置が固定されている
- 使用するねじの種類が少ない
- 締付トルクの管理が必要
- 作業者による品質差を減らしたい
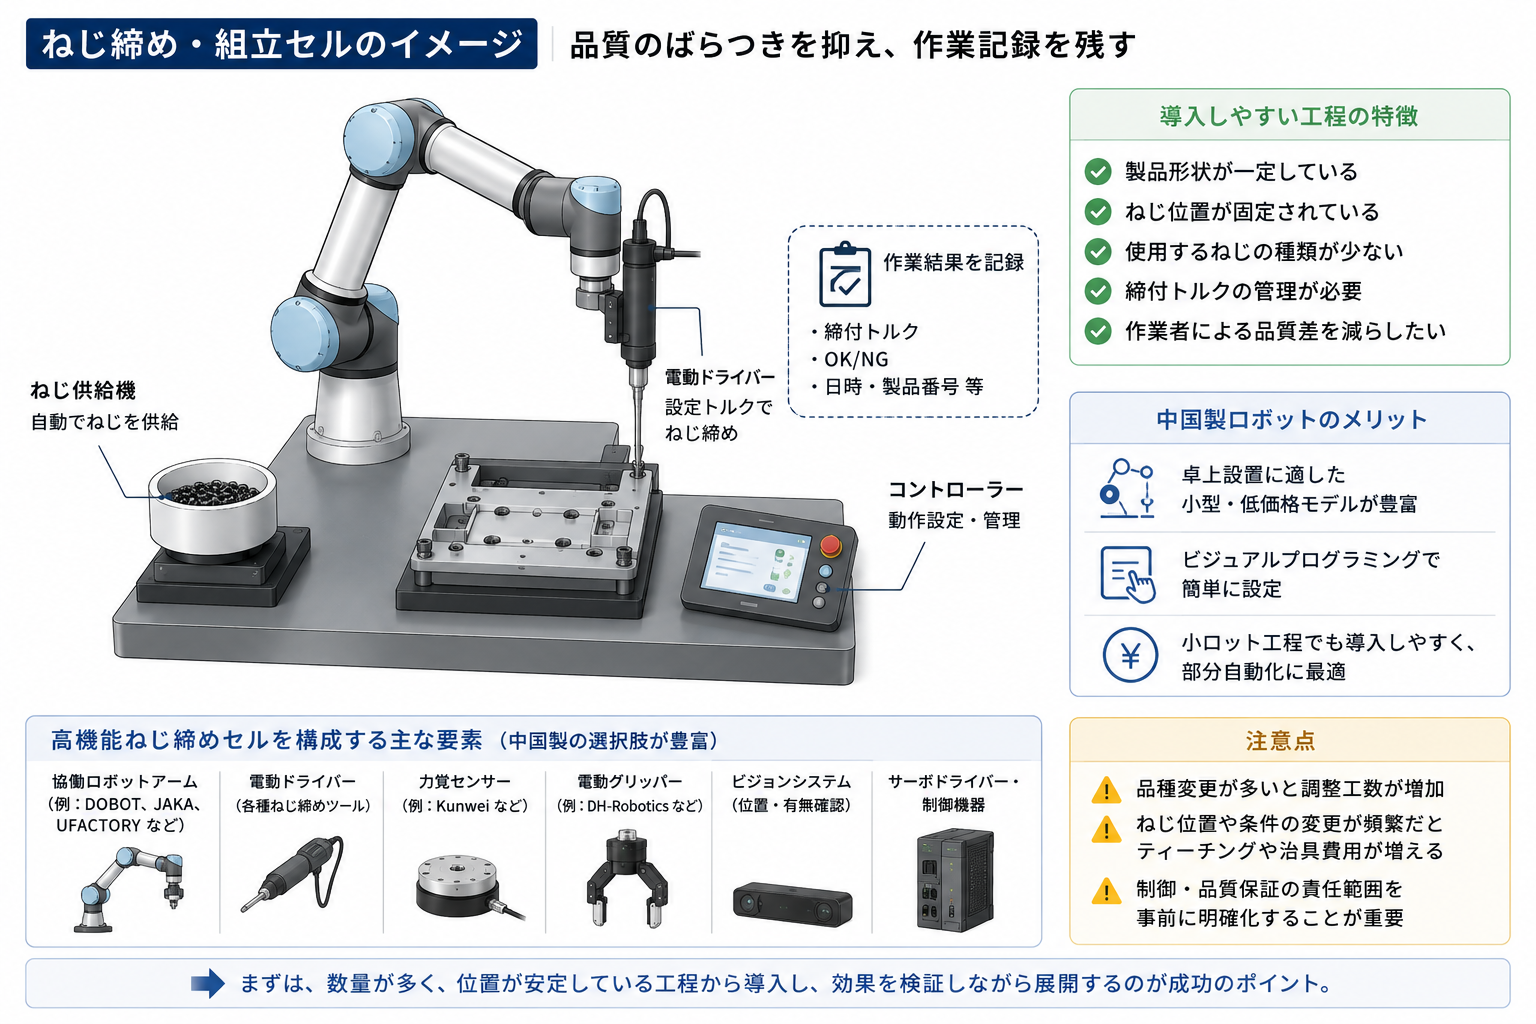
中国製協働ロボットの中には、卓上設置に適した小型モデルや、ビジュアルプログラミングで動作を設定できるモデルが多数あります。
例えば、DOBOTの小型モデルや、UFACTORY、HITBOT、Elephant Roboticsなどが展開する小型アームは、広い工場ラインだけでなく、作業台一台分のコンパクトなセルにも組み込みやすいことが特徴です。
この価格帯のロボットを活用できれば、従来は専用機を導入するほどの生産量がなかった工程でも、部分自動化を検討しやすくなります。
ただし、少量多品種の現場では、見た目以上に難易度が上がります。
製品が変わるたびにねじ位置や締付条件が変わり、ねじ供給装置の調整も必要になるためです。人間であれば、ねじが傾いている、途中で引っかかっている、締まり方がおかしいといった異常を手の感覚で判断できます。
ロボットで同じ判断を行うには、トルク監視、力覚センサー、画像認識、異常時のリトライ処理などが必要です。
中国には、Kunweiなどの力覚センサーメーカーや、多数のサーボドライバー、電動グリッパーメーカーが存在します。こうした部品を活用すれば、高機能なねじ締めセルを比較的低コストで構築できる可能性があります。
一方、部品の組み合わせが増えるほど、制御と品質保証の責任範囲は複雑になります。
導入初期には、すべてのねじ締め工程を自動化するのではなく、数量が多く、位置が安定している一部の工程から始める方が現実的です。
---
3-3. 研磨・バリ取り
危険・粉じん・熟練依存の作業を安定化する
金属加工や樹脂成形の現場では、加工後の製品にバリと呼ばれる突起が残ります。また、製品表面を一定の品質に仕上げるため、研磨作業も必要です。
これらの工程は、粉じん、騒音、振動を伴い、作業者の身体的負担が大きい一方、熟練者の感覚に依存しやすいという問題があります。
協働ロボットへ研磨工具やバリ取り工具を持たせることで、一定の速度と力で作業を繰り返し、仕上がりのばらつきを抑えることができます。
有望なのは、次のような現場です。
- 作業者が長時間工具を持ち続けている
- 粉じんや騒音が大きい
- 熟練者の採用や育成が難しい
- 仕上がり品質が作業者ごとに異なる
- 夜間も加工したい
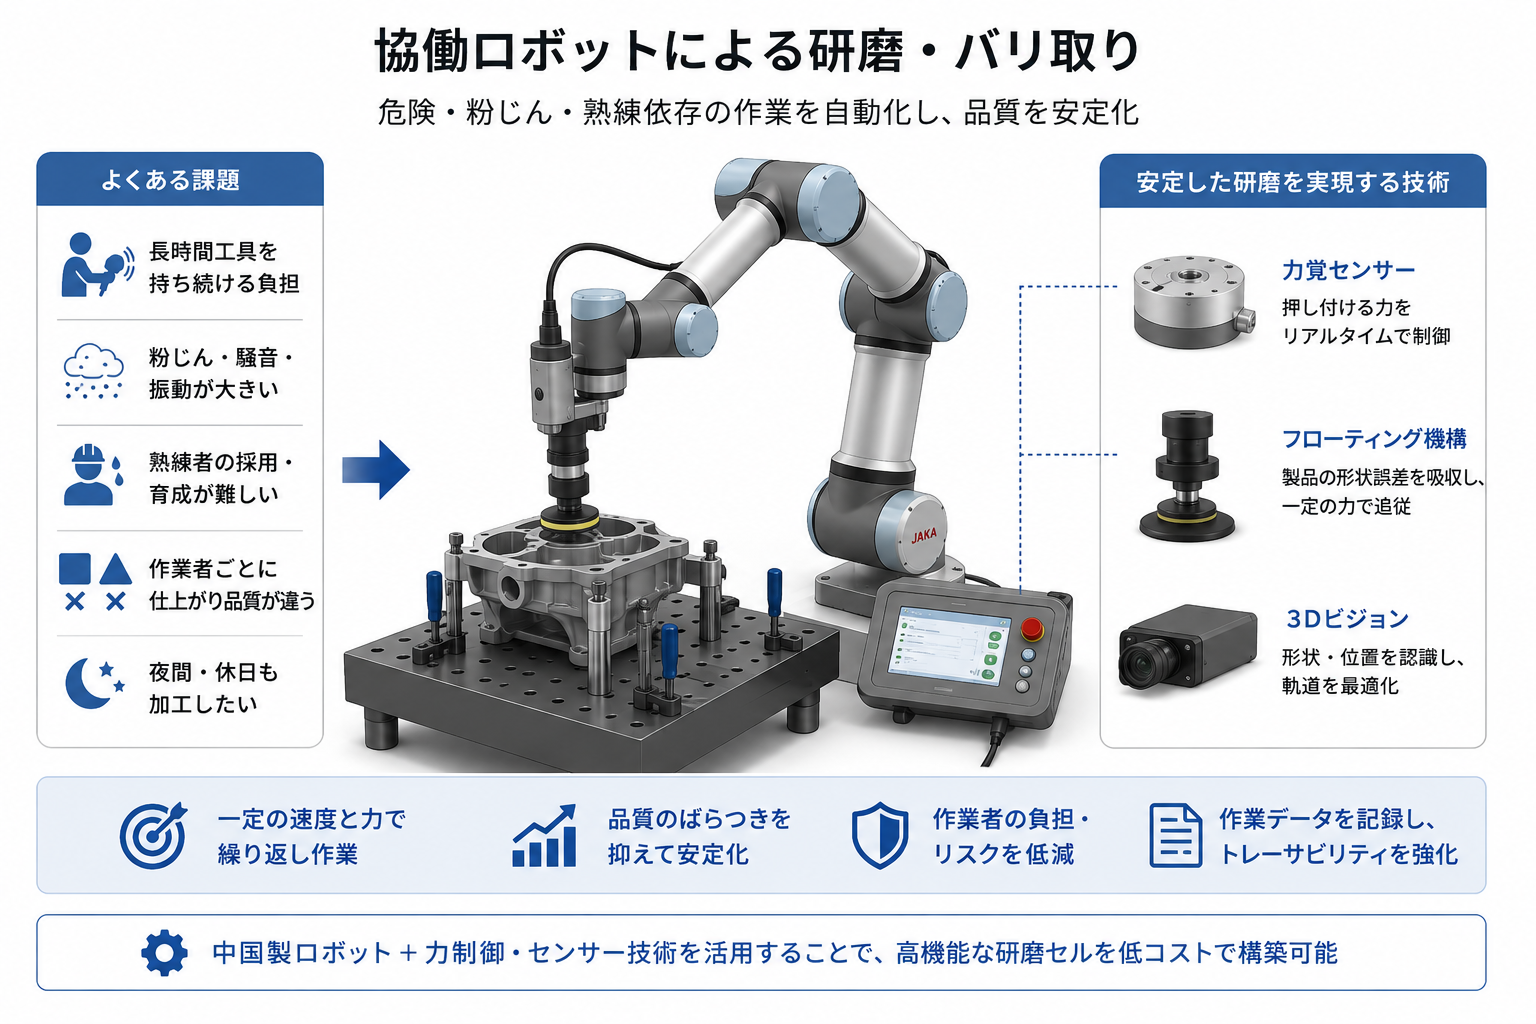
この用途では、中国製協働ロボットの中でも、力制御や関節トルクセンサーに強いメーカーが注目されます。
例えば、FlexivのRizonシリーズや、ROKAEのxMateシリーズなどは、押し付ける力を調整しながら作業する用途を重視しています。一般的な低価格アームに外付けの力覚センサーとフローティング工具を組み合わせる方法もあります。
このように、中国市場には、単純な価格競争型のロボットだけでなく、高度な力制御や適応制御を強みとするメーカーも登場しています。
ただし、研磨・バリ取りは、協働ロボット用途の中では技術難易度が高い分野です。
製品ごとに表面形状が異なり、バリの大きさも一定ではありません。ロボットが決められた軌道をなぞるだけでは、削りすぎ、削り残し、工具の破損が発生します。
このため、工具を一定の力で押し当てる力覚制御、製品形状のばらつきを吸収するフローティング機構、工具摩耗を補正する仕組みが必要になります。
ティーチングも重要です。複雑な曲面に沿ってロボットを動かすには、専門知識が求められます。
一方で、この技術的な難しさは、事業上の差別化要因にもなります。
単純なピッキングは多くの企業が提供できますが、中国製の低価格なロボットや力覚センサーを土台に、特定製品の研磨品質まで安定させた標準セルを構築できれば、価格だけでは比較されにくい製品になります。
---
3-4. ピッキング・箱詰め
人が「取って置く」だけの作業を置き換える
ピッキングとは、部品や商品を取り上げ、別の場所へ移す作業です。
製品を箱やトレーへ入れる箱詰め、コンベア間の移載、部品供給なども含まれます。
対象物が一定の位置に並び、形状も揃っている場合は、比較的自動化しやすい工程です。吸着パッドや電動グリッパーを使えば、多くの工業製品を取り扱えます。
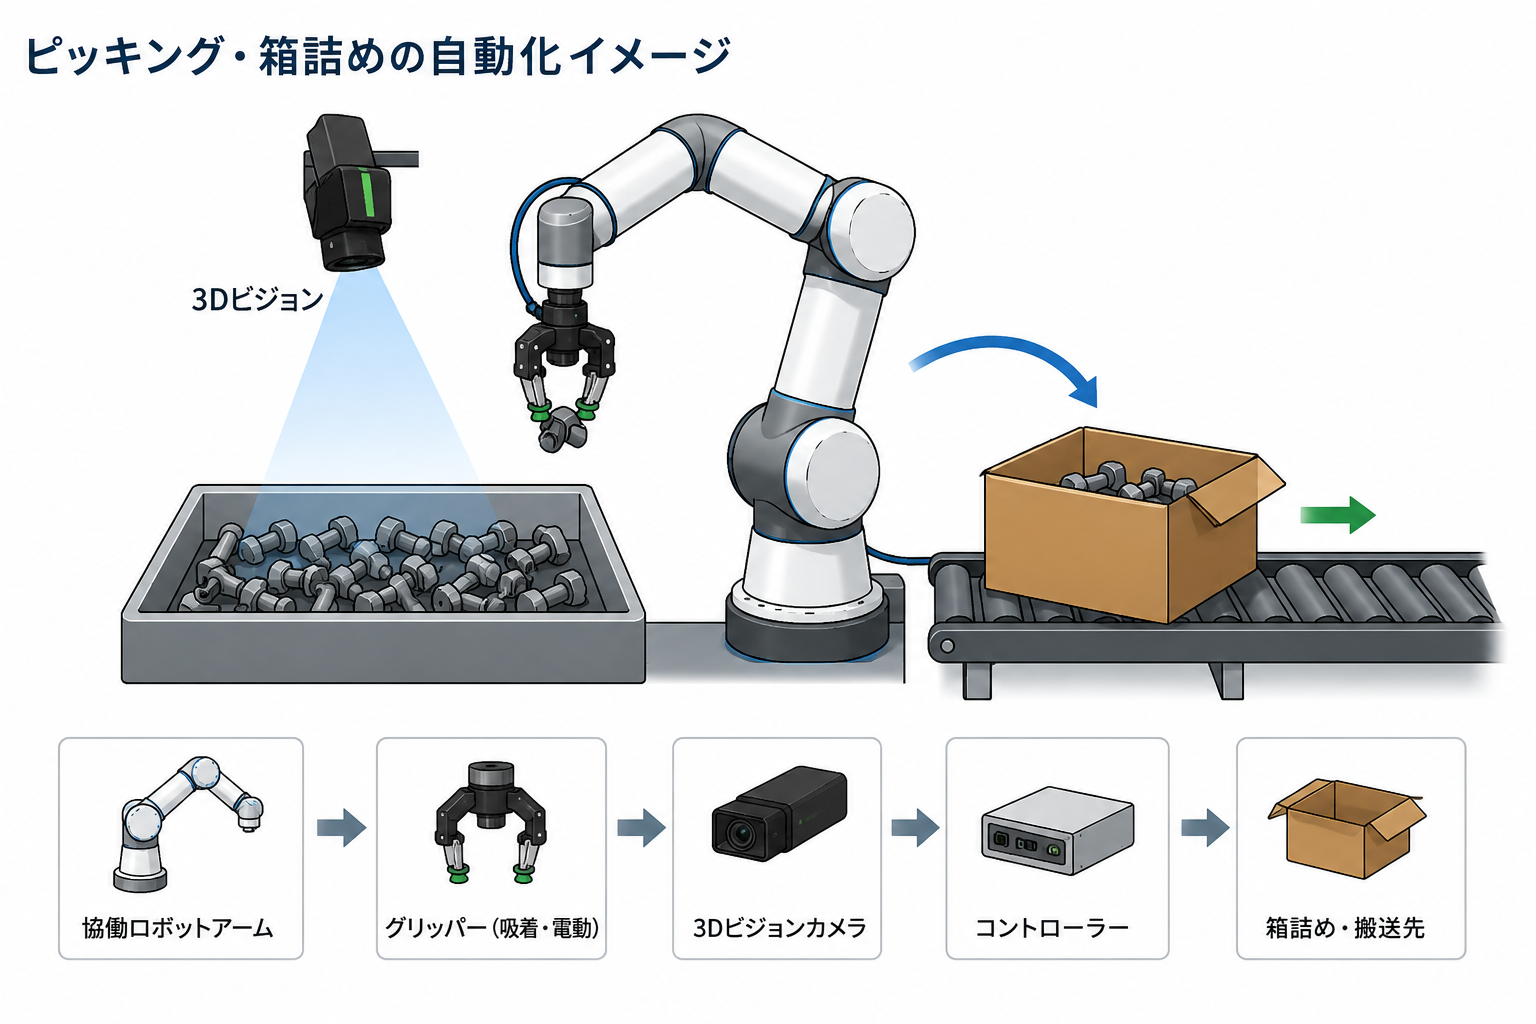
導入しやすいのは、次のような現場です。
- 同じ部品を長時間移載している
- 一定の位置から一定の位置へ運ぶ
- 重量物を繰り返し持ち上げる
- 箱詰め作業者の確保が難しい
- ライン速度が安定している
この分野は、中国製協働ロボットと中国製周辺機器の組み合わせが最も活用しやすい領域の一つです。
中国では、DH-Roboticsの電動グリッパー、SRTのソフトグリッパー、Mech-Mindの3Dビジョン、HIKROBOTやiRaypleの産業用カメラなど、ピッキングに必要な構成要素が一つの国内サプライチェーンで揃います。
対象物の形が揃っている場合は、低価格なロボットと簡易的な吸着ハンドだけでも自動化できる可能性があります。
一方、対象物の向きがばらばらの場合は、カメラや3Dビジョンが必要です。
食品、ゴム、布、配線、生肉、惣菜など、柔らかく形が変わるものは、さらに難易度が上がります。つかんだ瞬間に変形するため、一般的な画像認識だけでは位置を正確に把握できません。
中国では、不定形物を傷つけずにつかむソフトロボティクスの開発も活発です。こうしたハンドと低価格な協働ロボットを組み合わせることで、従来は人手に頼っていた食品や日用品のピッキングにも、導入可能性が広がっています。
ただし、食品では衛生性、防水性、洗浄性、食品接触部材への対応が必要です。
このため、ピッキングという同じ作業でも、硬い金属部品と柔らかい食品では、必要な技術も価格も大きく異なります。
---
3-5. パレタイジング
腰と肩に負担が集中する積み付け作業を自動化する
パレタイジングとは、段ボールや通い箱をパレットへ積み上げる作業です。
製造ラインや物流拠点の最終工程では、重量物を繰り返し持ち上げるため、腰痛や離職の原因になりやすい作業です。協働ロボットを使うことで、作業者の身体的負担を大幅に軽減できます。
特に適しているのは、箱の大きさと重量が一定で、積み付けパターンが決まっている現場です。
最近では、協働ロボット、昇降軸、吸着ハンド、安全センサー、パレタイジングソフトを一体化したパッケージも増えています。
導入効果が高い現場には、次の特徴があります。
- 1日に多数の箱を積んでいる
- 箱のサイズがある程度統一されている
- ライン終端に人が常駐している
- 作業者の腰痛や身体負荷が問題になっている
- 夜間の出荷量を増やしたい
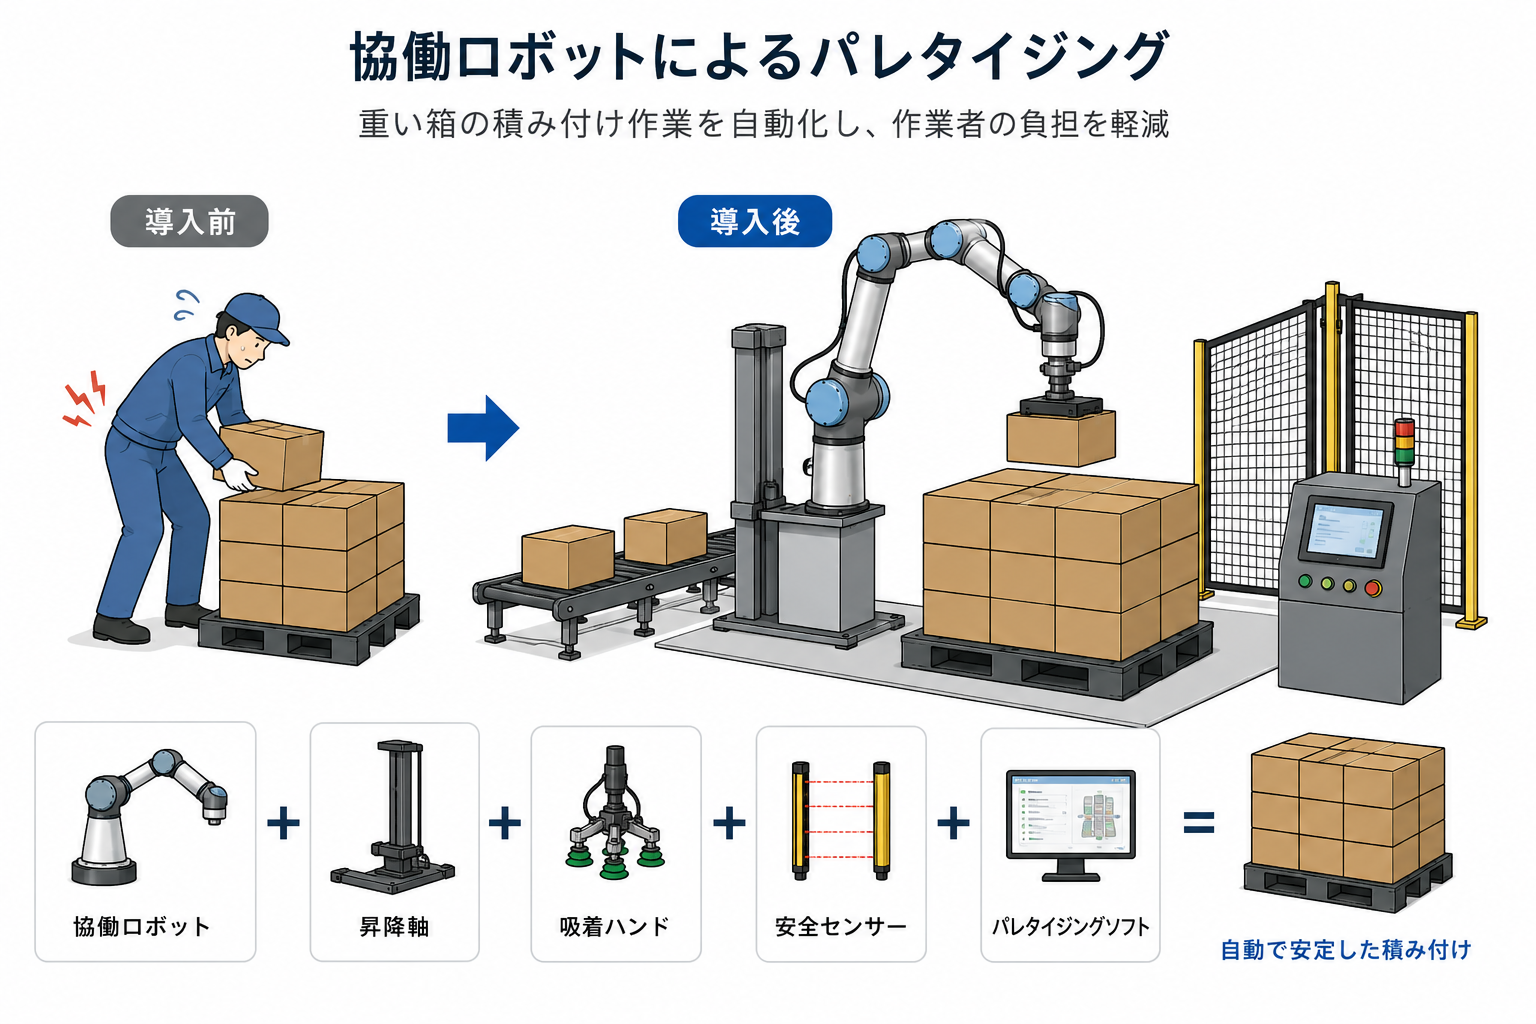
💡 協働ロボット導入・作業自動化のご相談 各種製造工程のセル化から最適なロボット選定まで、最新技術での対応可否を無料で検証します。 👉 無料リモート検証・相談窓口へ
中国メーカーは、可搬重量の大きい協働ロボットを相対的に低価格で投入しています。
JAKA、FAIRINO、Elite Robots、AUBOなどは複数の可搬重量モデルを展開しており、段ボール搬送や積み付けを想定した構成も増えています。ロボット本体だけでなく、昇降軸や吸着ハンドも中国国内で安価に調達できるため、標準的なパレタイジングセルでは価格差を出しやすい領域です。
一方、異なるサイズや重量の箱を一つのパレットへ混載する場合は、難易度が高まります。
荷崩れしない積み方をリアルタイムで判断する必要があり、3D認識や積み付けアルゴリズムが必要になるためです。
最初から複雑な混載を狙うより、単一または少数品種の積み付けから始める方が、投資回収を説明しやすくなります。
---
3-6. 検査・自動仕分け
目視検査と不良品の排出を一つの工程にする
協働ロボットにカメラや3Dスキャナを組み合わせることで、外観検査、寸法検査、部品の有無確認などを行えます。
検査結果に応じて、不良品だけをロボットが取り除き、専用の箱へ仕分けることも可能です。
この用途は、目視検査員が不足している現場や、検査結果をデータとして保存したい現場で有効です。
例えば、次のような工程が対象になります。
- キズや汚れの確認
- 部品の付け忘れ
- 印字やラベルの確認
- 寸法測定
- 組立状態の確認
- 良品・不良品の仕分け
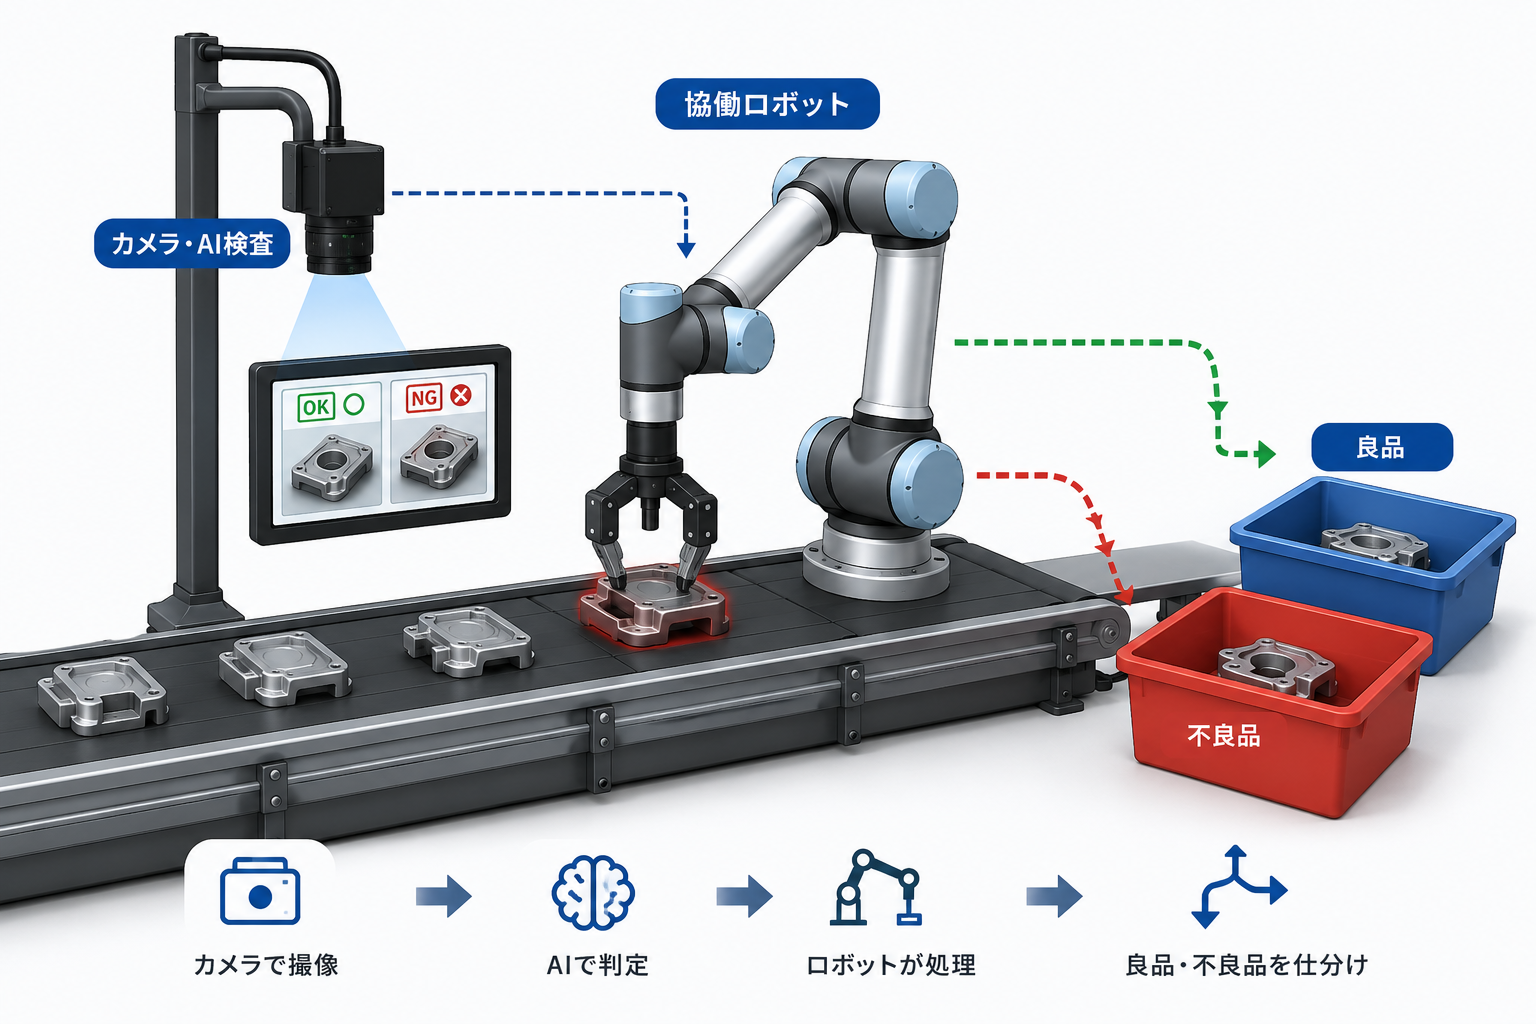
中国製品を活用するメリットが大きいのは、ロボットアームだけでなく、産業用カメラやAI画像処理装置も中国国内で量産されていることです。
画像処理機器と、協働ロボットを組み合わせることで、外観検査と仕分けを一体化した比較的低価格なセルを構築できる可能性があります。
ただし、導入時の課題は、検査装置とロボットの連携です。
市場では、AI外観検査ソフト、カメラ、ロボット、PLCが別々の製品として販売されていることが多く、それらを一つのシステムとして接続する必要があります。
検査AIが不良品を検出し、その位置情報をロボットへ伝え、製品の流れる速度に合わせて取り除く。この一連の同期制御には、画像処理だけでなく、PLCやロボット制御の知識が必要です。
中国製ハードウェアの価格が安くても、日本の生産ラインへ組み込むSI費用が高くなれば、総導入額は大きくなります。本体価格ではなく、システム統合後の総額で比較することが重要です。
---
4. 協働ロボットを導入しやすい作業、難しい作業
協働ロボットに向いている作業と、難易度が高い作業を整理すると、次のようになります。
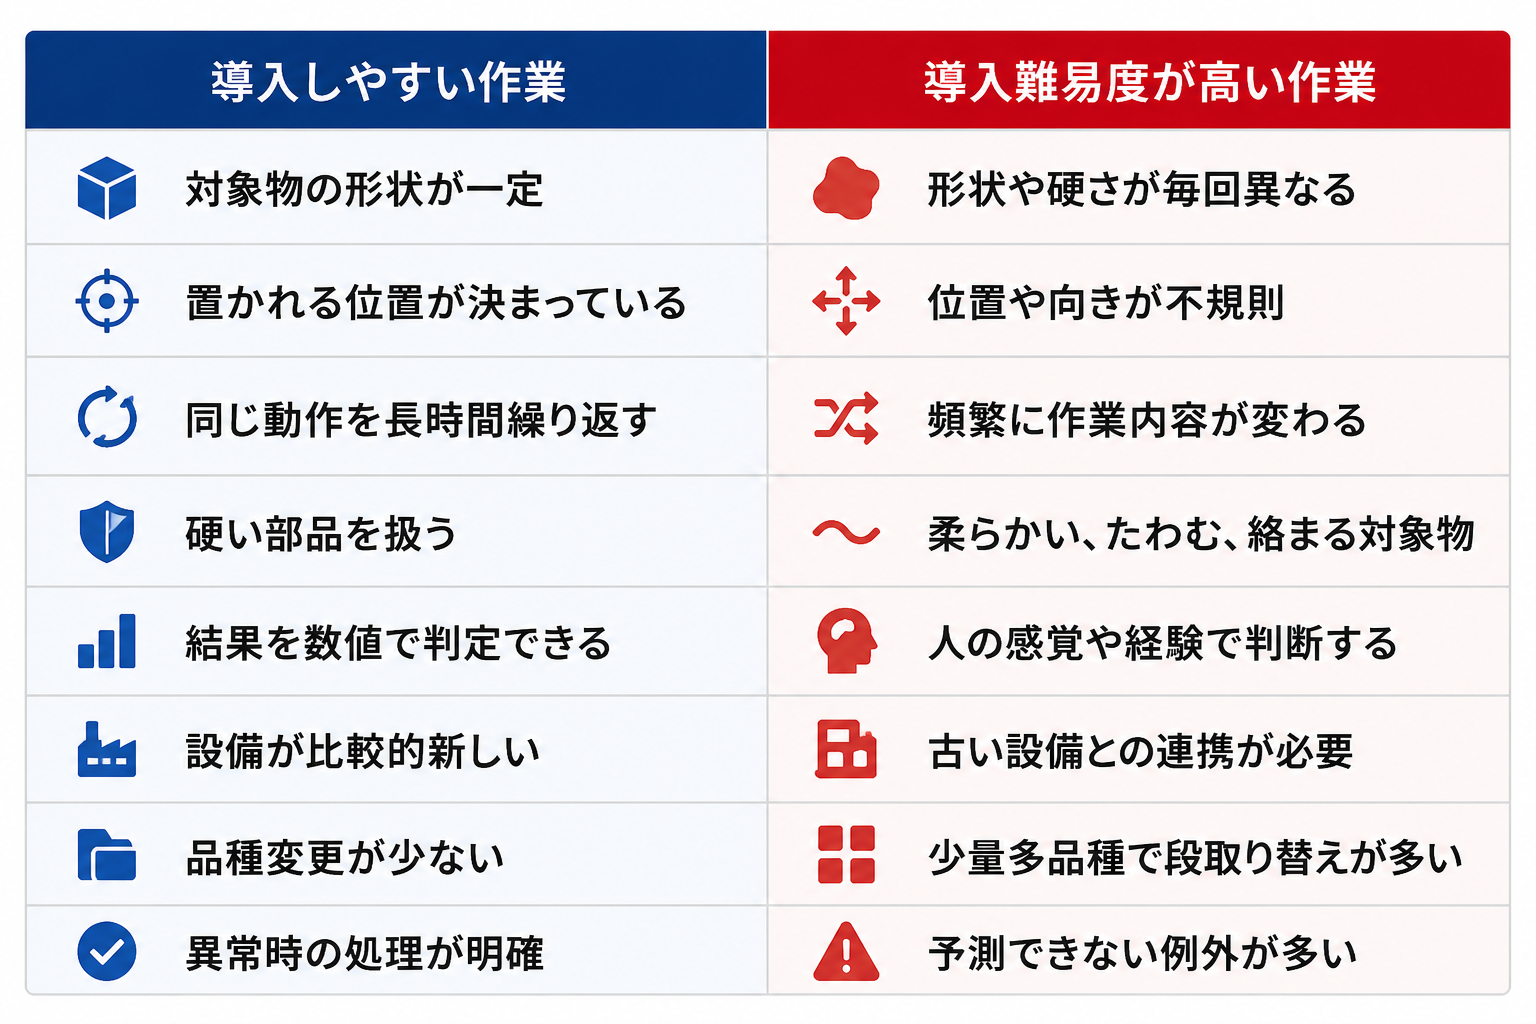
重要なのは、「人にとって簡単な作業」が、必ずしもロボットにも簡単とは限らないことです。
例えば、ケーブルをコネクタへ差し込む、ゴムを溝へはめる、柔らかい食品を整列するといった作業は、人間にとっては比較的容易です。しかし、対象物が変形するため、ロボットにとっては非常に難しい作業です。
反対に、重量物を同じ場所へ何百回も運ぶ作業は、人間には負担が大きい一方、ロボットにとっては得意な作業です。
中国メーカーの競争によって、高性能な力覚センサー、3Dカメラ、ソフトグリッパーなどの価格は低下しています。その結果、これまで自動化が難しかった工程にも技術的な選択肢は広がっています。
ただし、技術的に実現できることと、投資回収できることは別の問題です。
複雑な作業ほど、個別開発や調整費用が増えるため、導入対象は経済性も含めて選定する必要があります。
---
5. 協働ロボット導入で失敗しやすい5つのポイント
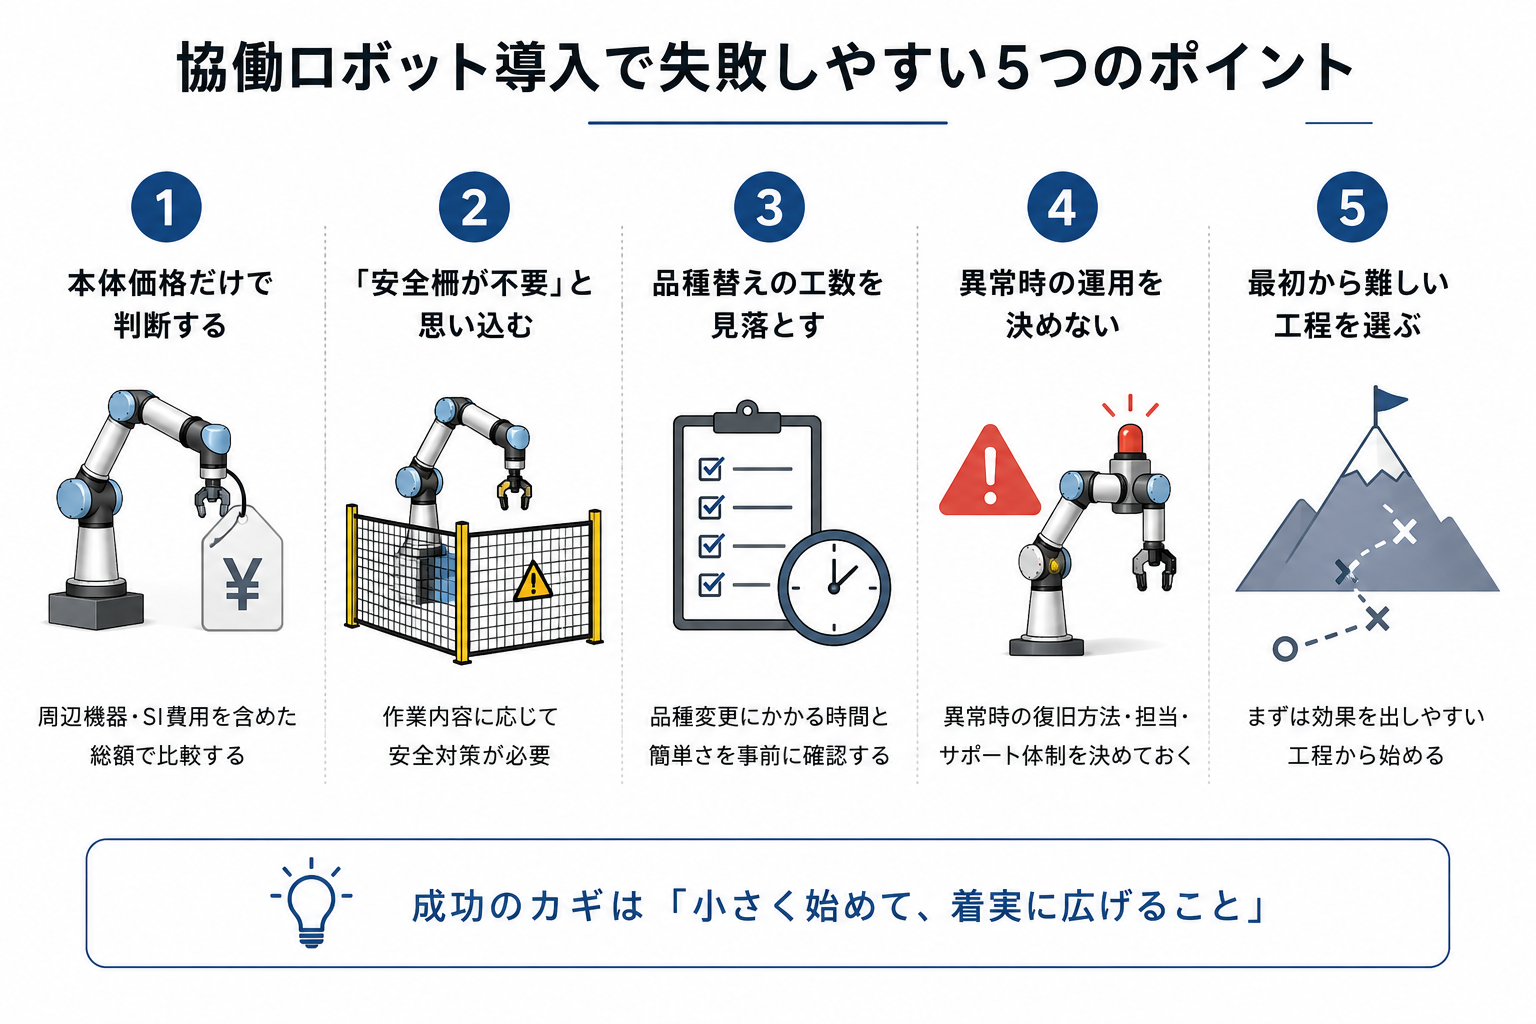
5-1. ロボット本体の価格だけで判断する
協働ロボットの見積もりでは、本体価格が目立ちます。
特に中国製協働ロボットは、日本・欧米製と比べて本体価格が低い製品が多く、初期費用を抑えられる可能性があります。
しかし、実際の導入には、ハンド、カメラ、治具、架台、安全装置、配線、プログラム、設置、教育などが必要です。
本体価格が安くても、周辺設備とSI費用を加えると、システム全体の価格差が小さくなることがあります。
比較する際には、必ず「作業を開始できる状態までの総額」で見る必要があります。
---
5-2. 「安全柵が不要」と思い込む
協働ロボットは安全機能を持ちますが、すべての用途で安全柵が不要になるわけではありません。
ロボットが持つ工具が鋭い、対象物が重い、研磨工具が高速回転する、溶接で火花が出るといった場合には、別途安全対策が必要です。
ロボット本体が安全でも、作業そのものが危険であれば、人との接触を防ぐ仕組みが求められます。
中国製品を導入する場合も、日本の現場に合わせたリスクアセスメント、安全機器、マニュアルの整備を省略することはできません。
---
5-3. 品種替えの工数を見落とす
少量多品種の工場では、製品が変わるたびに、ロボットの動作、ハンド、治具、検査条件を変更する必要があります。
自動化後も、段取り替えに専門技術者が必要であれば、現場で使われなくなる可能性があります。
中国製協働ロボットの多くは、ダイレクトティーチングやビジュアルプログラミングを採用し、操作の簡易化を進めています。
しかし、操作画面が簡単であることと、工程全体の段取り替えが簡単であることは同じではありません。
導入前に、品種変更に何分かかるのか、現場担当者だけで変更できるのかを確認することが重要です。
---
5-4. 異常時の運用を決めない
ロボットは、正常時には正確に作業します。
しかし、部品がずれる、箱が引っかかる、ねじが供給されない、通信が切れるといった小さな異常は必ず発生します。
その際、誰が復旧するのか、どの程度まで現場で対応できるのか、メーカーやSIerへ連絡する必要があるのかを決めておかなければなりません。
特に海外メーカーの製品では、日本国内に保守要員や部品在庫があるか、遠隔診断が可能か、問い合わせにどの言語で対応するかを確認する必要があります。
自動化の効果は、最高速度ではなく、停止時間を含めた実稼働率で決まります。
---
5-5. 最初から難しい工程を選ぶ
自動化の効果を大きくしたいあまり、熟練作業、不定形物、多品種混載など、難易度の高い工程から始めるケースがあります。
しかし、最初の導入で過度なカスタマイズを行うと、費用が膨らみ、稼働開始までの期間も長くなります。
中国製の安価なハードウェアを使ったとしても、工程ごとのソフトウェア開発や治具設計が増えれば、プロジェクト全体は高額になります。
最初は、作業条件が安定し、効果を測定しやすい工程を選ぶ方がよいでしょう。
1台目で運用ノウハウを蓄積し、その後、難しい工程へ展開する方が成功確率は高くなります。
---
6. 中国製協働ロボットは現実的な選択肢か
中国製協働ロボットは、すでに「価格だけを理由に選ぶ廉価版」ではなくなりつつあります。
中国国内では、協働ロボットメーカー間の競争が激しく、可搬重量、繰返し精度、操作性、力制御、ビジョン連携、耐環境性などの面で製品開発が進んでいます。
中国の主要な協働ロボットメーカーには、次のような企業があります。
- JAKA Robotics
- DOBOT
- AUBO Robotics
- Elite Robots
- FAIRINO
- Han’s Robot
- ROKAE
- Flexiv
- DUCO Robots
- RealMan Robotics
- Estun
- SIASUN
メーカーによって特徴は異なります。
大手メーカーは、製品ラインナップ、量産実績、海外展開、認証面で優位性があります。
一方、中堅・新興メーカーには、低価格モデル、小型モデル、力制御、防水・防爆、OEM対応など、特定の領域に強みを持つ企業があります。
💡 協働ロボット導入・作業自動化のご相談 各種製造工程のセル化から最適なロボット選定まで、最新技術での対応可否を無料で検証します。 👉 無料リモート検証・相談窓口へ
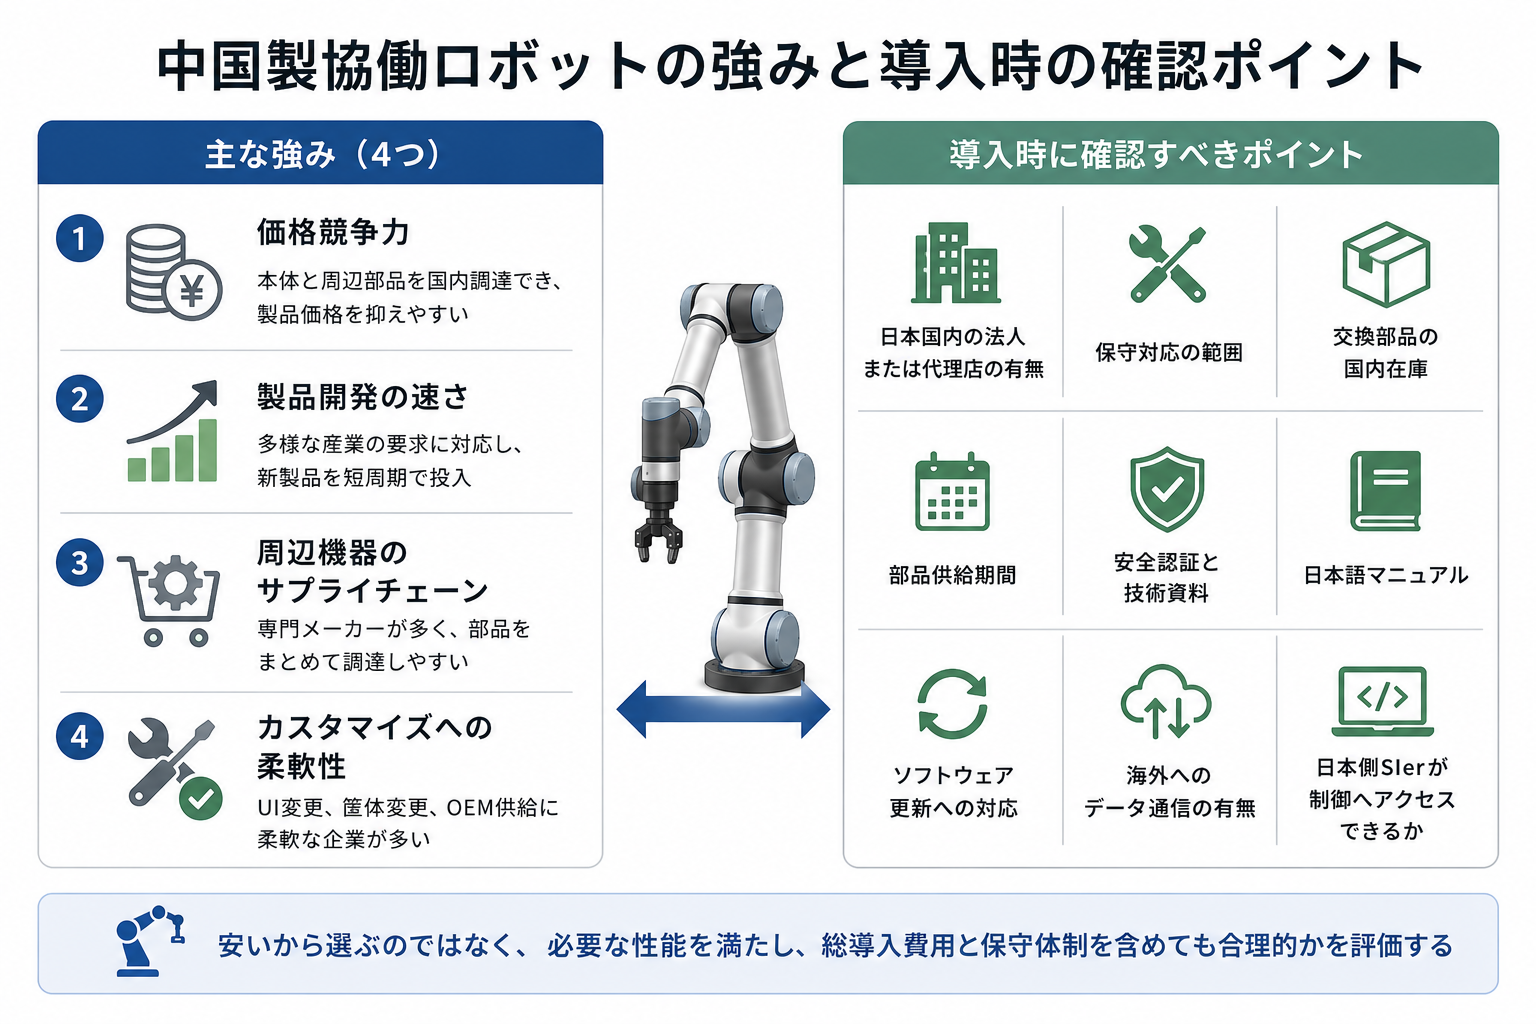
中国製の主な強みは、次の四点です。
1. 本体と周辺部品の価格競争力
減速機、サーボモーター、コントローラー、カメラ、グリッパーなどを中国国内で調達できるため、製品価格を抑えやすい構造があります。
2. 製品開発の速さ
EV、電子機器、物流、食品、太陽光、電池など、多様な産業から要求が寄せられ、新しい可搬重量モデル、防水モデル、力制御モデルなどが短い周期で市場投入されています。
3. 周辺機器のサプライチェーン
協働ロボット本体だけでなく、電動グリッパー、ソフトハンド、力覚センサー、3Dカメラ、ねじ締め工具などの専門メーカーが多数存在します。
4. カスタマイズへの柔軟性
中堅・新興メーカーの中には、日本市場向けのUI変更、筐体変更、ロゴ変更、OEM供給に比較的柔軟な企業もあります。
一方で、日本企業が導入する際には、次の点を確認する必要があります。
- 日本国内の法人または代理店の有無
- 保守対応の範囲
- 交換部品の国内在庫
- 部品供給期間
- 安全認証と技術資料
- 日本語マニュアル
- ソフトウェア更新への対応
- 海外へのデータ通信の有無
- 日本側SIerが制御へアクセスできるか
ロボットは購入時に動くだけでは不十分です。5年、10年と使う設備である以上、故障時に誰が対応するのか、交換部品がどの程度の期間供給されるのかが重要になります。
中国製協働ロボットは、「安いから選ぶ」のではなく、
必要な性能を満たし、総導入費用と保守体制を含めても合理的か
という視点で評価する必要があります。
---
7. 日本製・欧米製・中国製はどう使い分けるべきか
協働ロボットの選定では、特定の国の製品が常に優れているわけではありません。
一般的には、次のような違いがあります。
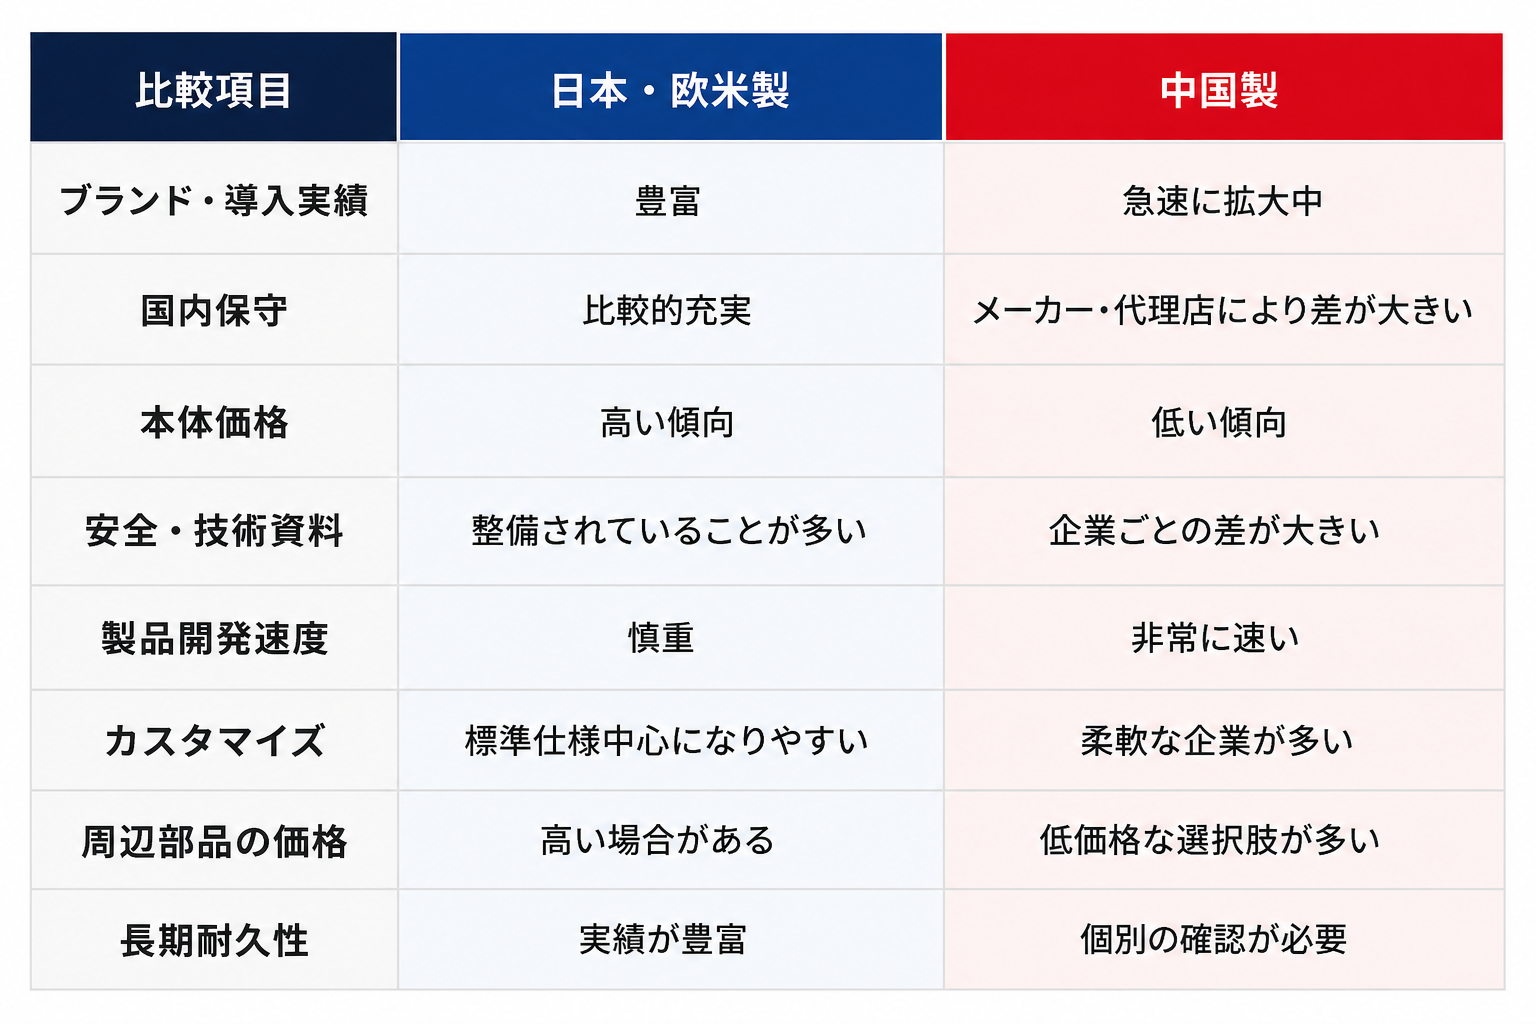
大量生産ラインや、停止時の損失が極めて大きい工程では、長期実績と国内保守を重視して日本・欧米メーカーを選ぶ合理性があります。
一方、次のような現場では、中国製が有力な選択肢になり得ます。
- 自動化の効果を小規模に検証したい
- ロボット本体の価格を抑えたい
- 卓上・小型セルを作りたい
- 複数台を展開したい
- 特殊なハンドやカメラと組み合わせたい
- 日本仕様へのカスタマイズを行いたい
- 既存メーカーでは投資採算が合わなかった
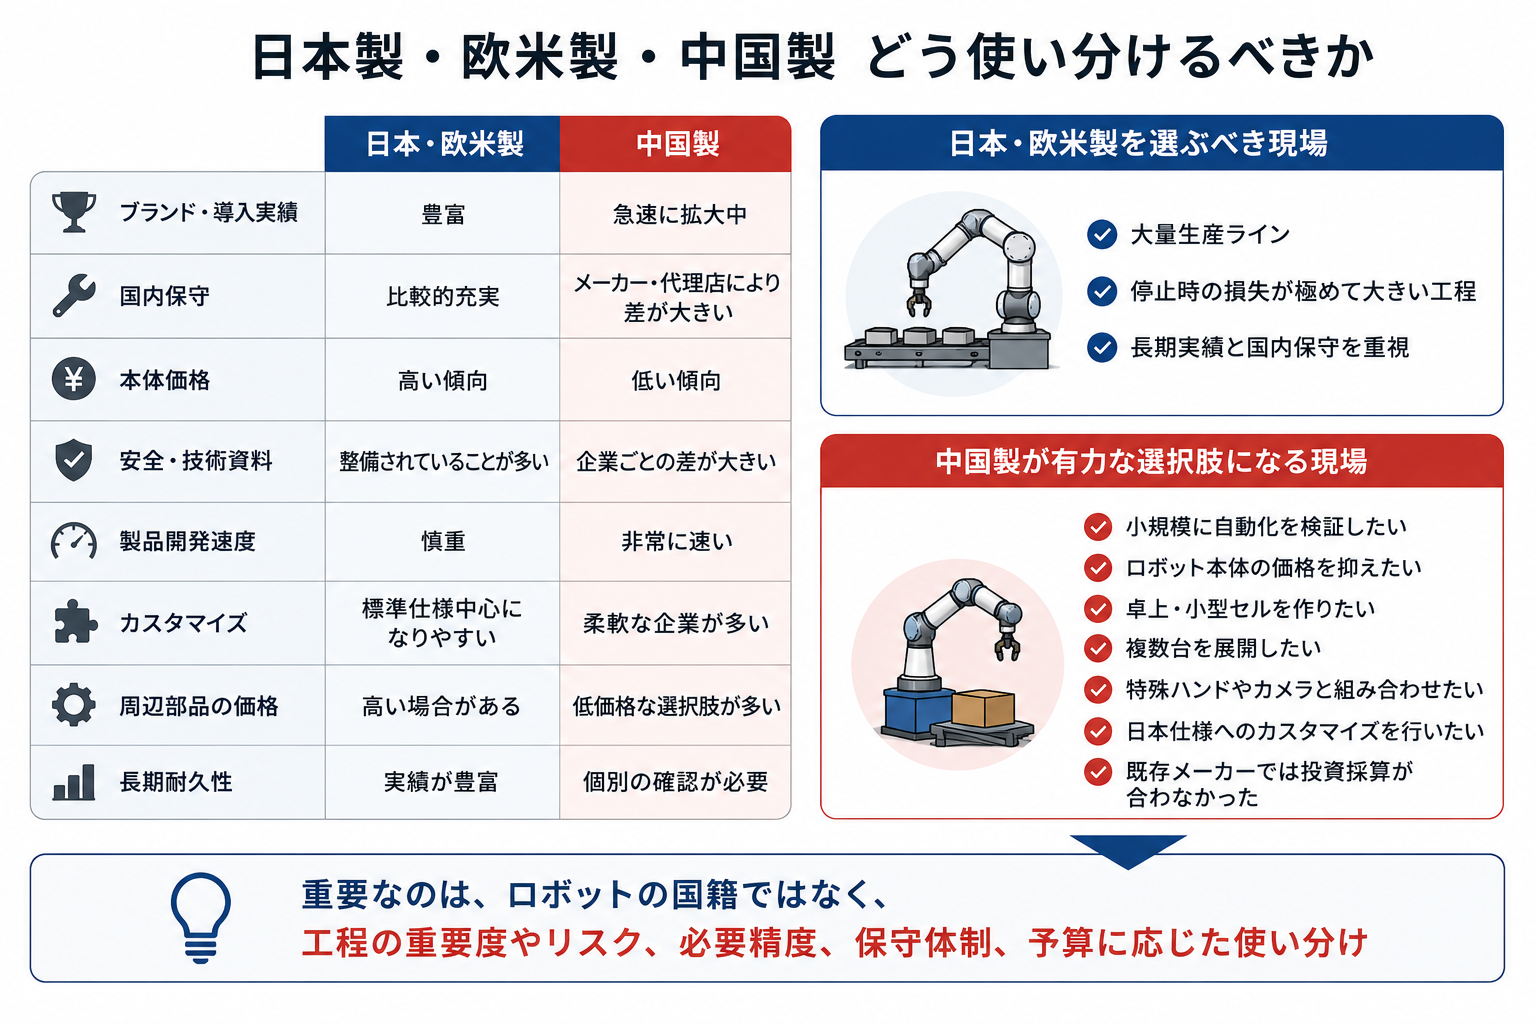
重要なのは、ロボットの国籍ではなく、工程の重要度、停止リスク、必要精度、保守体制、予算に応じて使い分けることです。
---
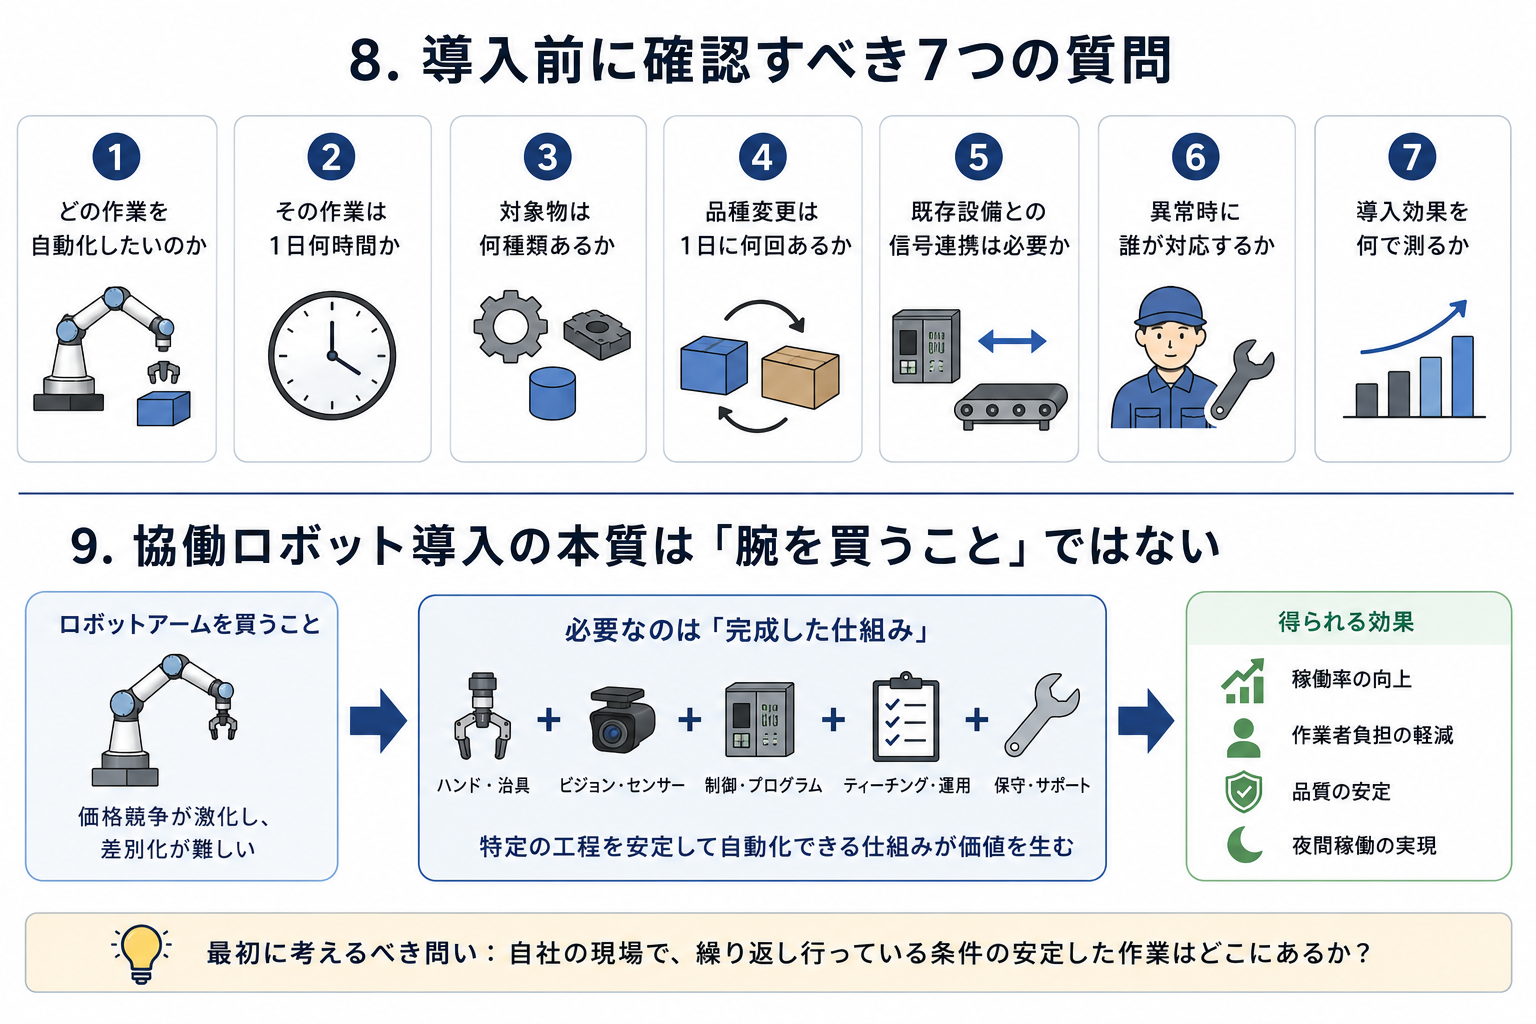
8. 導入前に確認すべき7つの質問
協働ロボットの導入を検討する際には、メーカーへ製品の話を聞く前に、自社の工程を整理する必要があります。
最低限、次の7項目を明確にしておくと、導入可否を判断しやすくなります。
1. どの作業を自動化したいのか
「人手不足だからロボットを入れたい」ではなく、具体的な作業を一つに絞ります。
2. その作業は1日何時間行われているか
短時間しか発生しない作業では、投資回収が難しくなります。
3. 対象物は何種類あるか
品種数、形状、重量、材質、置かれる向きを整理します。
4. 品種変更は1日に何回あるか
段取り替えの頻度は、自動化難易度を大きく左右します。
5. 既存設備との信号連携は必要か
工作機械、コンベア、検査機、PLC、上位システムとの接続有無を確認します。
6. 異常時に誰が対応するか
現場担当者で復旧するのか、SIerやメーカーへ連絡するのかを決めます。
7. 導入効果を何で測るか
削減人数だけでなく、稼働時間、品質、作業負荷、安全性、生産量なども評価します。
---
9. 協働ロボット導入の本質は「腕を買うこと」ではない
協働ロボット市場では、多数のメーカーが可搬重量、リーチ、繰返し精度、価格を競っています。
中国メーカーの参入によって、ロボットアームそのものの価格は今後も低下していく可能性があります。基本性能についても、メーカー間の差は徐々に縮小していくでしょう。
しかし、エンドユーザーにとって、本当に重要なのはロボットアームのブランドだけではありません。
必要なのは、
- 自社の製品を確実につかめること
- 既存設備と連携できること
- 品種変更を現場で行えること
- 異常時に復旧できること
- 投資回収が成立すること
です。
つまり、購入すべきものはロボット本体ではなく、特定の工程を安定して自動化できる完成した仕組みです。
今後、協働ロボットの本体価格が下がる一方で、工程理解、ハンド、ビジョン、治具、制御、ティーチング、保守を組み合わせる能力の価値は、むしろ高まります。
中国には、協働ロボットだけでなく、ロボットハンド、力覚センサー、マシンビジョン、サーボ、産業PCなどの厚いサプライチェーンがあります。
このアセットを活用すれば、従来の日本・欧米製システムでは投資採算が合わなかった工程にも、自動化の選択肢を広げられる可能性があります。
ただし、中国製の機械をそのまま日本へ持ち込むだけでは十分ではありません。
日本の製造現場に合わせて、安全設計、操作画面、治具、設備連携、品質記録、保守体制を整える必要があります。
特に日本の中小製造業では、既存設備が古い、工場が狭い、少量多品種である、専任のロボット技術者がいないといった条件が一般的です。
こうした現場に必要なのは、過剰な機能を持つ高額な設備でも、安価なロボットアーム単体でもありません。
必要なのは、
一つの作業を、現場の担当者が無理なく運用できる状態まで完成させた、導入しやすい自動化セル
です。
協働ロボットは、すべての人手作業を置き換える万能機ではありません。
しかし、対象工程を正しく選び、中国を含む世界の低価格で高性能なハードウェアを適切に組み合わせれば、機械の稼働率向上、作業者負担の軽減、品質の安定、夜間稼働の実現に大きく貢献します。
最初に検討すべき問いは、「日本製と中国製のどちらを買うか」でも、「どのメーカーのロボットを買うか」でもありません。
自社の現場で、人が何時間も繰り返している、条件の安定した作業はどこにあるか。
協働ロボット導入は、その問いを見つけるところから始まります。
<hr />
<div style="background-color: #f0f4f8; padding: 25px; border-radius: 8px; border-left: 5px solid #0056b3; margin-top: 30px;"> <h3 style="margin-top: 0; color: #0056b3;">💡 【無料】貴社の工程に最適な自動化アプローチを一緒に考えます</h3>
<p> 「この工程は協働ロボットで自動化できるのか?」 「中国製を含めると、もっとコストを抑えられるのか?」 「どのメーカーや周辺機器を組み合わせるのが最適なのか?」 </p>
<p> そんな疑問をお持ちの企業様向けに、現在<strong>「無料の自動化相談」</strong>を実施しています。 </p>
<p> 図面やワークの写真、作業動画などをお送りいただければ、現場の内容を確認したうえで、 </p>
<ul> <li>自動化できる可能性がある工程か</li> <li>協働ロボットが適しているか</li> <li>必要になりそうなハンド・カメラ・周辺機器</li> <li>中国メーカーを含めた候補製品</li> <li>概算の構成イメージ</li> </ul>
<p> などを調査し、現時点で考えられる最適な方向性をご提案します。 </p>
<p> 必要に応じて、中国メーカーへの問い合わせや製品調査、OEM・カスタマイズの可否についても確認いたします。 </p>
<p> 「まだ導入を決めていない」「まずは可能性だけ知りたい」という段階でも、お気軽にご相談ください。 </p>
<div style="text-align: center; margin-top: 20px;"> <a href="https://robo-bridge.com/contact" target="_blank" rel="noopener noreferrer" style="background-color: #0056b3; color: white; padding: 12px 30px; text-decoration: none; font-weight: bold; border-radius: 4px; display: inline-block;"> 無料で自動化について相談する </a> </div>