なぜ「普通の協働ロボット」は現場で挫折するのか?「アーム×先端ツール」で実現する、中小企業のための“本当に使える”自動化新戦略
解説 / 2026-07-17
<p>少子高齢化に伴う深刻な人手不足、熟練技術者の引退、そして労働時間規制の強化――。日本の現場、とりわけ製造業や食品、物流を支える中小企業において、「自動化」はもはや避けて通れない最優先課題となっています。</p> <p>その切り札として近年、凄まじい注目を集めているのが<strong>「協働ロボット(コボット:Cobot)」</strong>です。しかし、その華々しいトレンドの裏で、多くの現場から以下のような「悲痛な声」が聞こえてくるのも事実です。</p> <blockquote> <p>「大手メーカーのロボットを導入しようとSIer(システムインテグレーター)に見積もりを依頼したら、本体価格の3倍以上のシステムアップ費用を提示されて断念した」</p> <p>「導入したはいいものの、多品種少量生産の現場では品種替えのたびにティーチング(動作設定)の手間がかかり、結局『人間がやったほうが早い』とホコリをかぶっている」</p> </blockquote> <p>なぜ、巨額の投資をして導入した協働ロボットが現場で生かされないのか。その理由は極めて明確です。多くの企業が<strong>「ロボットアームという『腕(部品)』を買うこと」</strong>に終始してしまい、実際に作業を行う<strong>「手(ハンド・末端ツール)」</strong>や<strong>「目(ビジョン・センサー)」</strong>、そして何より<strong>「現場の個別の課題を解決するためのアプリケーション(用途)」</strong>の最適化を置き去りにしてしまっているからです。</p> <p>本記事では、これまで大手メーカーの標準パッケージやSIerの画一的な提案で「導入を諦めかけていた」エンドユーザー企業に向けて、<strong>「協働ロボットの正しい定義」から「現場が挫折する構造的な原因」、そして「信頼性の高いアームと世界水準の最新ツールを組み合わせ、コストを抑えて課題をピンポイント解決する新世代の自動化アプローチ」</strong>までを徹底的に解説します。</p>
1. そもそも「協働ロボット」とは何か? 産業用ロボットとの決定的な違い
<p>自動化を検討する上で、まず整理しておくべきなのが「協働ロボット」の正確な定義と、従来の「産業用ロボット」との違いです。ここを誤解していると、導入計画そのものが破綻してしまいます。</p>
① 技術的な定義と「自律性」の誤解
<p>協働ロボットとは、<strong>「安全柵(ガード)なしで、人と並んで同じスペースで作業できるよう、人や物に触れると瞬時に停止する安全機能が組み込まれたロボットアーム」</strong>を指します。ISO 10218-1などの国際安全規格に準拠しており、センサーやトルク監視機能によって衝突時の衝撃を規定値以下に抑える設計がなされています。</p>
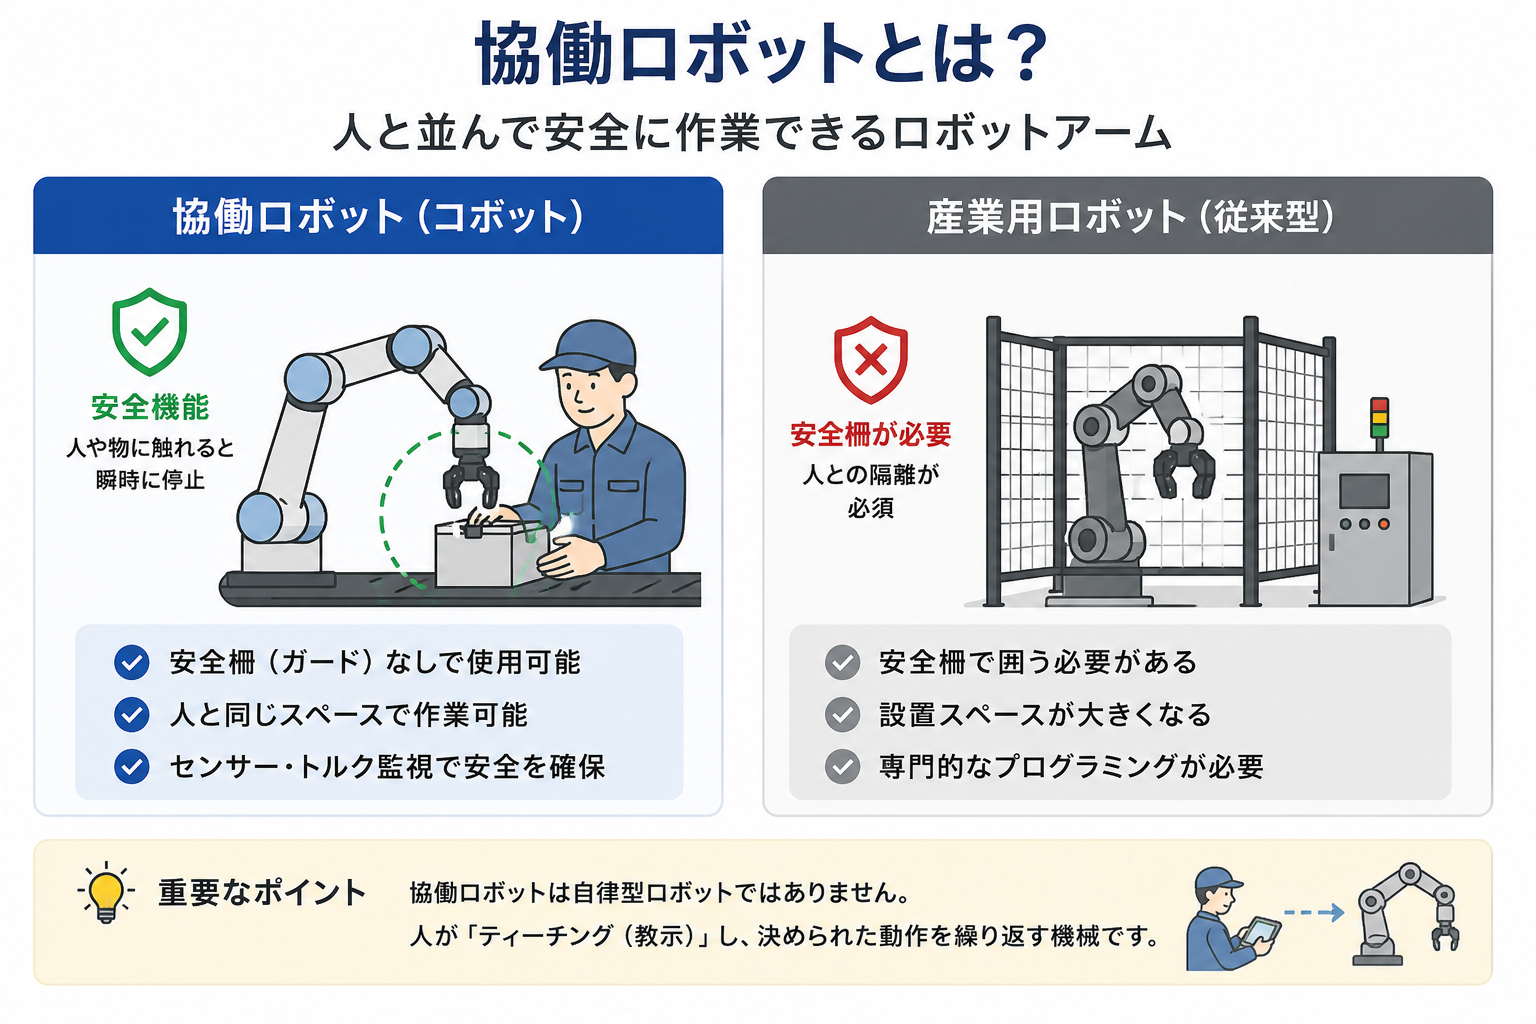
<p>ここで重要なのは、<strong>「協働ロボットは、自ら状況を考えて判断するヒューマノイド(自律型ロボット)ではない」</strong>という点です。どれほど高度なアームであっても、本質的には人間が覚え込ませた軌道を忠実に繰り返す機械であり、動作の実行には必ず「ティーチング(教示)」というプロセスが必要です。ピッキングなどの単純作業であれば比較的容易に導入できますが、切削加工やはめ合いといった「個別性の高い手作業」を代替させるためには、相応の設定ノウハウが求められます。</p>
② 産業用ロボットとの比較:なぜ「協働」が選ばれるのか?
<table> <thead> <tr> <th style="text-align: left;">比較項目</th> <th style="text-align: left;">従来の「産業用ロボット」</th> <th style="text-align: left;">最新の「協働ロボット」</th> </tr> </thead> <tbody> <tr> <td style="font-weight: bold;">安全柵の有無</td> <td>法律(労働安全衛生規則)により、強固な安全柵での隔離が義務付けられる</td> <td>リスクアセスメントの実施を前提に、安全柵なし(人と同じスペース)で稼働可能</td> </tr> <tr> <td style="font-weight: bold;">設置スペース</td> <td>柵の分だけ広大なスペースが必要。既存ラインの全面改修が必須</td> <td>人間1人分のスペース(幅60cm〜80cm程度)に設置可能。既存ラインに後付けできる</td> </tr> <tr> <td style="font-weight: bold;">ティーチング(教示)</td> <td>専門のロボットプログラマーによる複雑なコード入力が必要</td> <td>アームを直接手で動かして位置を覚えさせる「ダイレクトティーチング」等が主流</td> </tr> <tr> <td style="font-weight: bold;">導入コスト(周辺含む)</td> <td>数百万円〜数千万円規模の大規模な設備投資になるケースがほとんど</td> <td>アーム単体は100万円台から存在。スモールスタート(部分自動化)に最適</td> </tr> </tbody> </table>
<br> <p>このように、協働ロボットは「狭い現場」「頻繁に製品が変わるライン」「予算が限られた中小企業」にとって、まさに救世主となるポテンシャルを秘めています。しかし、そのポテンシャルを100%引き出すためには、アームの先に取り付ける<strong>「エンドエフェクター(ハンド)」の選定</strong>がすべてを握っているのです。</p>
---
2. 日本の現場が「自動化を諦めがち」な10の難工程と解決パッケージ
<p>日本の製造業や食品加工業において、従来の画一的な提案では「価格が高すぎる」「現場の運用に合わない」として導入を断念しがちな10の領域・用途があります。これら現場のリアルなペインに対し、当社が推奨する「最適アーム×特化型ツール」のパッケージ構成例を見ていきましょう。</p>
① 少量多品種ラインの「自動ねじ締め・ネジ整列」
- 現場のペイン(課題): 数時間ごとに製品やネジのサイズが変わり、締め付けトルクも異なる現場。ネジの「斜めかじり」や「ねじ浮き」をロボット側で検知させようとすると、高額なセンサーが必要になりコストが跳ね上がっていました。
- 💡 当社推奨・最適化パッケージ例:
- ベースアーム: DOBOT「Nova 5」(超軽量・省スペース。直感的なダイレクトティーチングが可能)
- 統合ツール: 「スマートサーボ・トルク制御ねじ締めシステム」(高精度なトルク制御とネジ締め不良のリアルタイム検知を、外部センサーなしのパッケージとして統合)
② 不揃いな製品の「パッキング・箱詰め(食品・惣菜)」
- 現場のペイン(課題): 形や重さが均一でない惣菜や和菓子などを、傷つけずに優しく掴んでパッキングする工程。潰れやすい食品に対応する「ソフトハンド」や、毎回異なる向きを認識する「3Dビジョン」を揃えるとシステム全体が高額になりがちです。
- 💡 当社推奨・最適化パッケージ例:
- ベースアーム: Elibot「CSシリーズ(高防水仕様)」(IP68準拠の高い防水・防塵性能で、食品現場での毎日水洗い洗浄が可能)
- 統合ツール: 「食品グレード・ソフトタッチ把持システム」(空気圧で硬さを柔軟に変化させ、イチゴや惣菜を人間の手のように優しく包み込む専用ソフトグリッパーを採用)
③ 鋳造・プレス後の「複雑形状のバリ取り・研磨」
- 現場のペイン(課題): 3次元の複雑な曲面をロボットの腕に倣わせて削るプログラムは難易度が高く、社内にロボットエンジニアがいないと設定できません。また、削る「押し当て力」を一定にするための高額なセンサー代もネックでした。
- 💡 当社推奨・最適化パッケージ例:
- ベースアーム: Flexiv「Rizonシリーズ」(全軸にトルクセンサーを内蔵し、外部センサーなしで高度な押し当て・アクティブインピーダンス制御が可能)
- 統合ツール: 「アクティブ倣いグラインダー・パッケージ」(アーム自体の高精度センサー特性を活かし、ツール刃先の摩耗を自動で逃げ補正しながら均一なバリ取りを実行)
④ 金属加工機の「多品種ワークの着脱(マシンテンディング)」
- 現場のペイン(課題): CNC旋盤やプレス機に原材料をセット・回収する工程。古い加工機や異なるメーカーの機械が混在する現場では、ロボットと加工機を通信で同期させるための「SI(繋ぎ込み)費用」がロボット本体価格を大きく上回るケースが多発します。
- 💡 当社推奨・最適化パッケージ例:
- ベースアーム: Han's Robot「Elfinシリーズ」(剛性が高く、クーラントや鉄粉が飛散する過酷な加工環境にも耐えるタフネス仕様)
- 統合ツール: 「スマート通信リンク・PGC電動グリッパー」(IP67の防塵防水電動ハンドと、加工機側とのI/O通信設定を極限までシンプルにまとめたクイック導入モジュール)
⑤ 基板や電子部品の「はんだ付け・微細組立」
- 現場のペイン(課題): 「コテ先の熱管理」と「はんだ送り」、「ロボット動作」を完全にパッケージ化された手頃なシステムが少なく、個別に買うと繋ぎ込みの難易度が非常に高くなります。
- 💡 当社推奨・最適化パッケージ例:
- ベースアーム: DOBOT「MG400」(超小型・卓上デスクトップ型。A4サイズスペースに収まり、人間1人分の省スペースに完全フィット)
- 統合ツール: 「超コンパクト・卓上はんだ自動化モジュール」(精密電動スライドハンドと温調はんだ送り装置を一体化し、省スペースで即稼働)
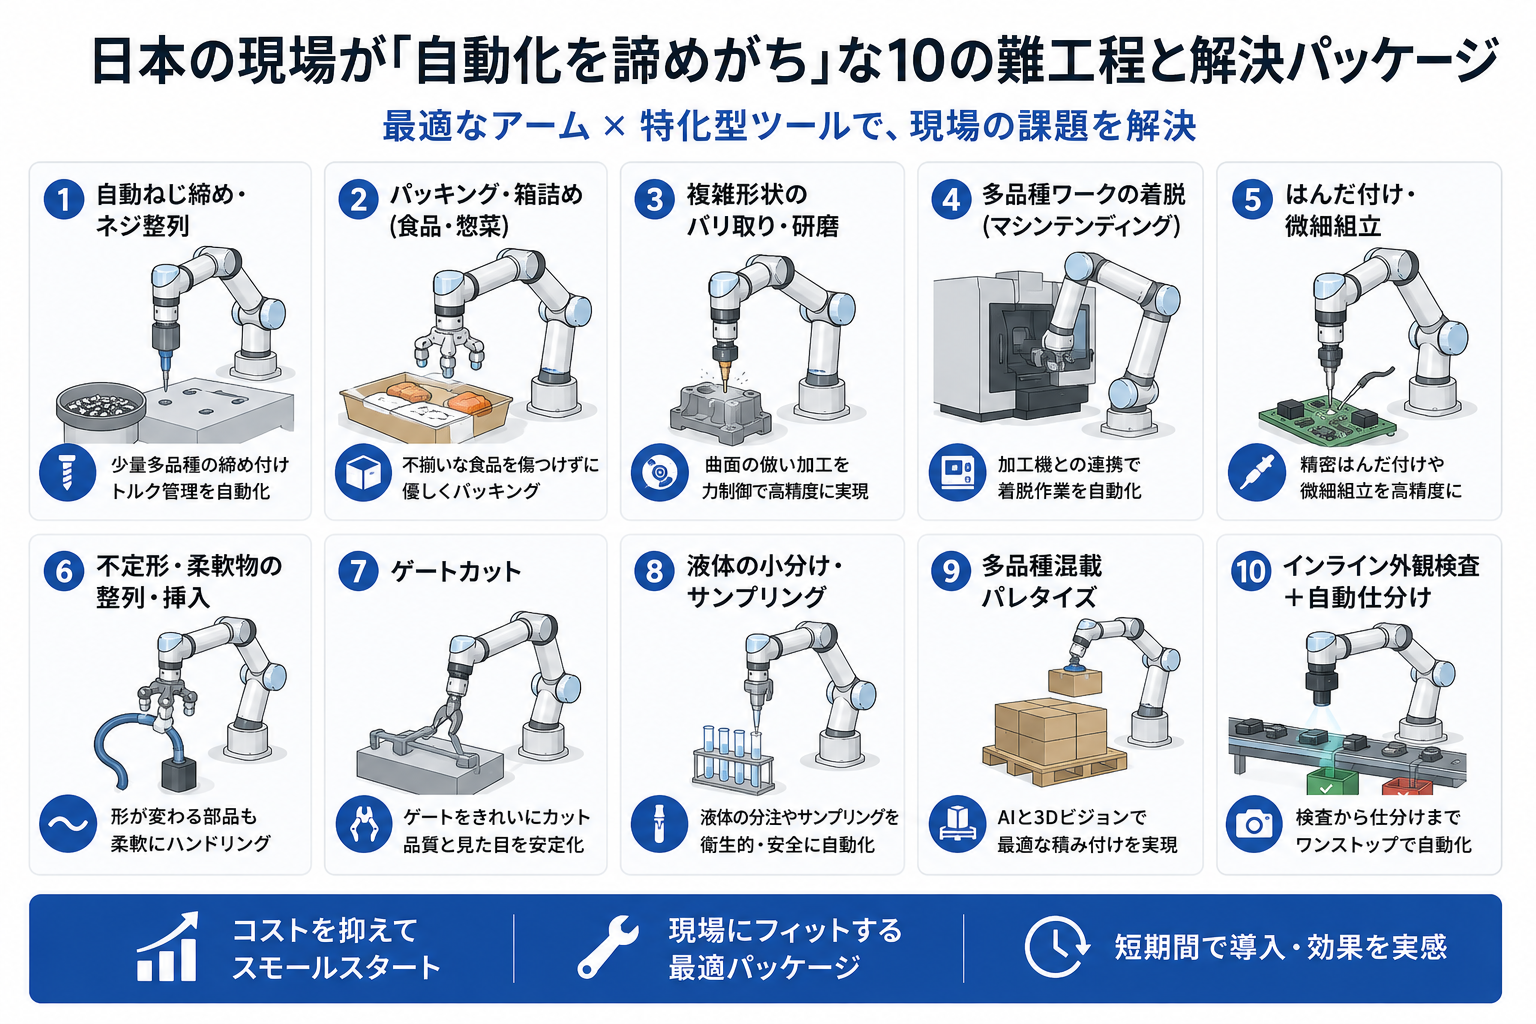
⑥ 不定形・柔軟物(ゴム・配線・生肉等)の「整列・挿入」
- 現場のペイン(課題): 掴んだ瞬間に形が変わる対象物は、標準的なロボットでは位置を特定できずエラーを起こします。これを補正しようとするとシステム開発費が跳ね上がっていました。
- 💡 当社推奨・最適化パッケージ例:
- ベースアーム: Flexiv「Rizonシリーズ」(物体の柔らかさや挿入時の抵抗を「感覚」として検知できる超高性能アーム)
- 統合ツール: 「3次元多点ホールド・インサートシステム」(形が変わるゴムや配線などを、人間に近い指先の感覚で探りながらはめ込む専用ハンドユニット)
⑦ 樹脂成形品やダイカストの「ゲートカット」
- 現場のペイン(課題): 成形時の温度で樹脂の硬さやゲートの太さが微妙に変わるため、ロボットが一定の軌道で切るだけだと「切り残し」や「食い込み(えぐれ)」が発生。人間のように刃先を滑らせて切る感覚を再現する治具のSIコストが高い点が課題でした。
- 💡 当社推奨・最適化パッケージ例:
- ベースアーム: Fairino「FR5」(超低価格。マグネットベース等での設置も可能でライン変更にも柔軟に対応)
- 統合ツール: 「フローティング倣いゲートカットシステム」(アーム先端に「逃げ(フローティング)機構」を持たせたエアーニッパーを統合。カット時の抵抗を逃がし、製品を傷つけずに美しいゲートカットを実現)
⑧ 化学・医薬品・食品現場での「液体の小分け・サンプリング」
- 現場のペイン(課題): 有機溶剤や粉塵が舞う環境では防爆仕様のロボットが必須ですが、防爆対応協働ロボットは選択肢が極めて少なく高価格。また、スクリューキャップを回転させて開閉する高度なハンドもオーダーメイドになりがちです。
- 💡 当社推奨・最適化パッケージ例:
- ベースアーム: Han's Robot「Elfin-Ex」(世界的な防爆認証を取得している、業界でも稀有な防爆仕様協働ロボット)
- 統合ツール: 「密閉容器自動サンプリング・モジュール」(試験管のスクリューキャップを自動で掴んで回転させて開閉する「電動回転グリッパー」と防爆対策をセットにした専用設計)
⑨ 段ボールやパレットへの「多品種混載パレタイズ」
- 現場のペイン(課題): 単一の箱を積むだけなら簡単ですが、重さやサイズが異なる複数種類の箱が不規則に流れてくる「混載パレタイズ(テトリスのような最適配置)」は、3Dビジョンと高度なAI配置ソフトの繋ぎ込みが非常に難しく、中小企業では予算オーバーになっていました。
- 💡 当社推奨・最適化パッケージ例:
- ベースアーム: JAKA「Zu 18」(可搬重量18kgを誇り、重いワークをまとめて持てる強力アーム)
- 統合ツール: 「AIスマート・混載パレタイジングパッケージ」(3Dビジョンによるリアルタイムサイズ認識と、どんな箱でも確実に吸着する大流量真空吸着システム、最適な積載アルゴリズムを一体化)
⑩ 部品の「インライン外観検査 + 自動仕分け」
- 現場のペイン(課題): 検査AIとロボット制御が別々に売られているため、カメラがNG判定した座標をロボットに送り、仕分けさせる「繋ぎ込み(PLCプログラミング)」をできる技術者が現場におらず、外注SI費用が高騰していました。
- 💡 当社推奨・最適化パッケージ例:
- ベースアーム: Techman Robot「TM5シリーズ」(アーム先端に標準でカメラが組み込まれており、画像認識から仕分けへの移行が最もスムーズな業界定番機)
- 統合ツール: 「ビジョン直結型・高速仕分けシステム」(ロボットアームの内蔵ビジョンと仕分けプログラムを完全連携。複雑なPLC制御を介さずに、良品・不良品を瞬時に選別するクイックスタートモデル)
---
3. なぜ中国製ロボット×先端ツールが「自動化の現実解」なのか?
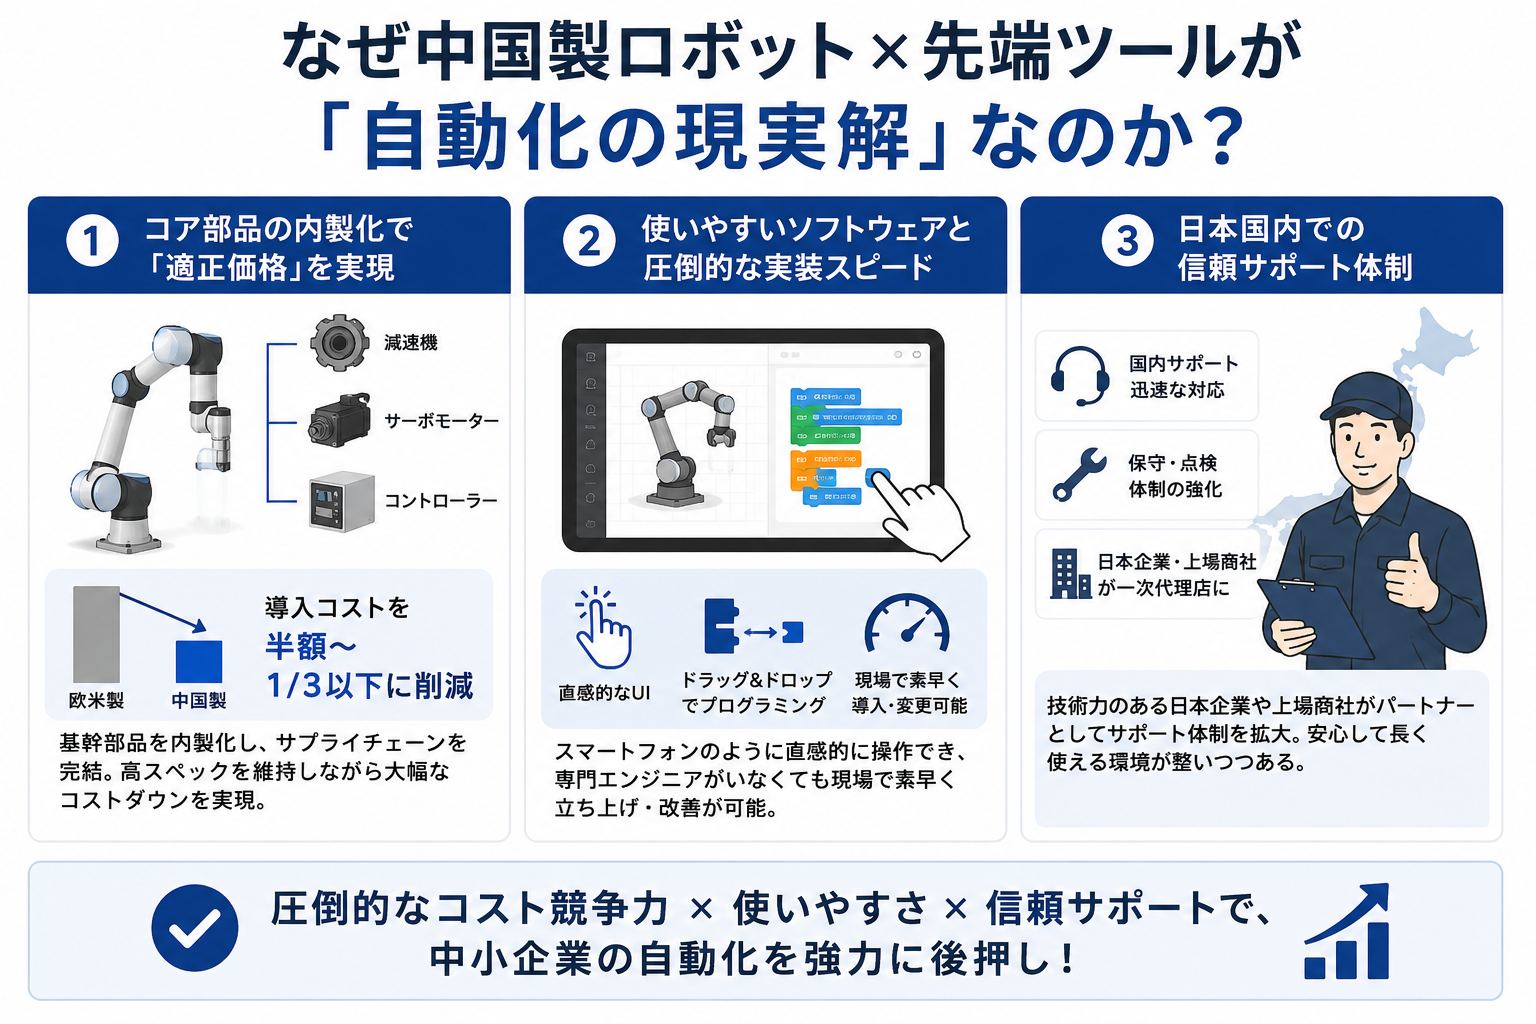
<p>「中国製のロボットや部品は、本当に日本の製造現場に耐えられるのか?」そんな疑問や不安を持つ現場担当者の方も多いでしょう。しかし、現在のロボット市場の急激な変化を見落としたままでは、競合他社に自動化のスピードで置いていかれるリスクがあります。中国製協働ロボットが急速に世界中でシェアを拡大している理由は、単なる安売りではなく、圧倒的な「エコシステム」の強さにあります。</p>
① コア部品の内製化による「適正価格」の実現
<p>協働ロボットのコストの大部分を占めるのは、「減速機」「サーボモーター」「コントローラー」といった基幹部品です。かつてこれらは一部の日本・欧州専門メーカーの独壇場でしたが、中国メーカーはこれらを完全に内製化し、サプライチェーンを地域内で完結させました。これにより、スペック的な妥協を一切することなく、欧米製アームの<strong>半額〜3分の1以下</strong>という劇的な導入コスト削減を実現しています。</p>
② ソフトウェアの使いやすさと実装スピード
<p>彼らの強みは、スマートフォンのように「直感的に扱えるユーザーインターフェース(UI)」にあります。専門的なエンジニアがいなくても、ドラッグ&ドロップ感覚でプログラミングが組めるなど、現場目線での改善スピードが凄まじいのも特徴です。</p>
③ 日本国内における信頼サポートの確立
<p>どんなに安くて高機能でも、壊れたときに対応が遅ければ意味がありません。現在、日本市場では技術力のある日本企業や上場商社が一次代理店として名乗りを上げており、国内での保守・サポート体制を急速に拡大しています。一例として、以下のような強力なパートナーシップがすでに機能しています。</p>
<ul> <li><strong>Fairino:</strong> 国内サポート体制を持つ信頼できる代理店経由での導入が進んでいます。</li> <li><strong>ROKAE:</strong> 日本の制御・安全機器大手である<strong>IDECファクトリーソリューションズ</strong>が販売代理店としてがっちりサポート。</li> <li><strong>Flexiv:</strong> 繊維・化成・エンジニアリング大手の<strong>クラボウ(倉敷紡績株式会社)</strong>と業務提携し、高度な研磨ソリューションを提供。</li> <li><strong>Elibot:</strong> メーカー直営の日本法人<strong>「Elite Robot Japan株式会社」</strong>を設立し、技術支援を直接受けられる体制を構築。</li> </ul>
💡 協働ロボット導入・作業自動化のご相談 各種製造工程のセル化から最適なロボット選定まで、最新技術での対応可否を無料で検証します。 👉 無料リモート検証・相談窓口へ
---
4. 失敗しないシステムを見極める「5つのチェックポイント」
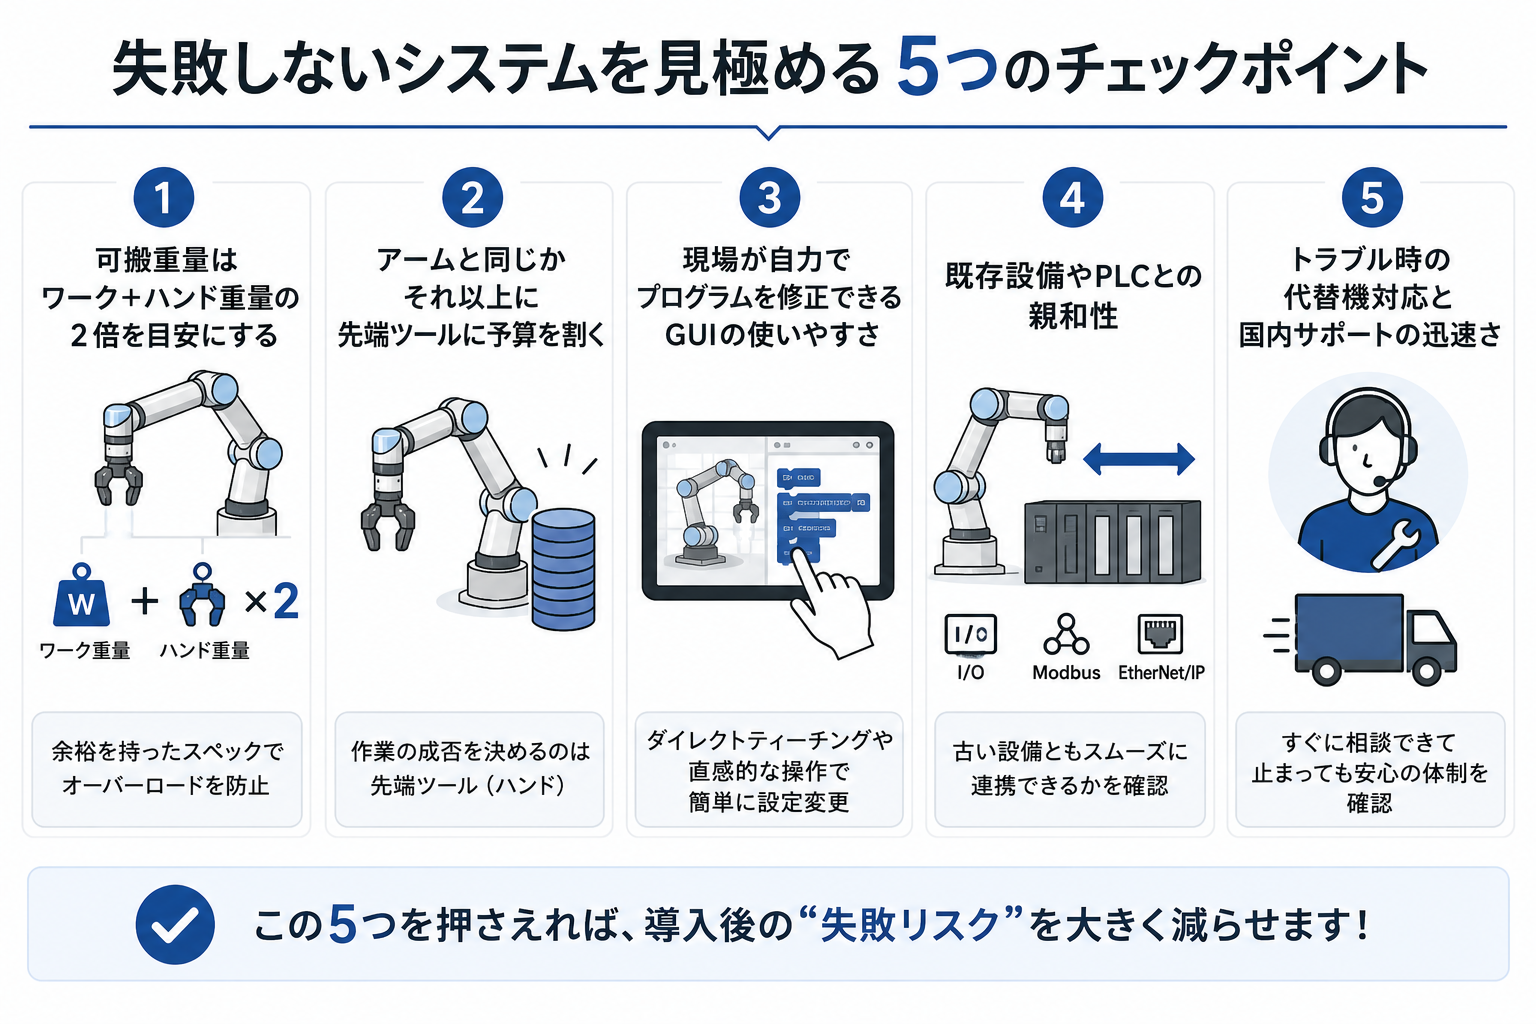
<p>「よし、自社でも協働ロボットを検討してみよう」となった際に、絶対に外してはならない5つの選定基準をご紹介します。このポイントを無視してカタログスペックだけで決めてしまうと、現場で必ずホコリをかぶることになります。</p>
① 「可搬重量」はワーク+ハンド重量の2倍を目安にする
<p>カタログに「可搬 5kg」とあっても、それはアームの根本部分で支えられる最大重量に過ぎません。アームの先端に重い電動ハンド(1.5kg)をつけ、さらにワーク(1kg)を掴んで高速で動かすと、慣性で過負荷(オーバーロード)エラーを頻発します。必ず<strong>「(ハンド重量 + ワーク最大重量)× 1.5〜2倍」</strong>以上のスペックを持つアームを選定してください。</p>
② 「アームと同じかそれ以上」に先端ツール(ハンド)に予算を割く
<p>アームはあくまで「位置を移動させる腕」であり、作業の成否(ねじが正しく締まるか、製品を潰さずに掴めるか)を決定するのは<strong>先端ツール(ハンドやネジ締め機)</strong>です。ここに予算をケチって「安価なエアー爪」を自作しようとすると、調整に何ヶ月も費やすことになります。把持力やストローク、トルクを細かくデジタル制御できる最新のスマートグリッパーを、最初からシステムの一部として予算化しておくことが、結果的に最も安上がりになります。</p>
③ 現場が自力でプログラムを修正できる「GUIの使いやすさ」
<p>多品種少量生産の現場では、毎週のように製品(ワーク)の形が変わります。そのたびに外部のSIerを呼んで数万円の調整費を払っていては、いつまで経っても投資回収ができません。現場の作業員がダイレクトティーチング(手でロボットを動かして位置を覚え込ませる機能)を直感的に行え、パソコンやタブレットの画面上でパズルを組むように簡単に設定変更できる製品を選ぶ必要があります。</p>
④ 既存の古い設備やPLC(シーケンサ)との「親和性」
<p>新設するロボットが、現場にある古い工作機械(CNC等)や、他社製のライン制御盤とスムーズに連動できるか(I/O信号やModbus、EtherNet/IPといった標準通信規格に対応しているか)を確認してください。この「繋ぎ込み」が難しいアームを選んでしまうと、通信用プログラミングだけで高額なSI費用を請求されることになります。</p>
⑤ トラブル時の「代替機対応」および国内サポートの迅速さ
<p>万が一ロボットが停止した際、「本国(海外)に問い合わせて部品を取り寄せます」と言われて2週間ラインが止まるリスクは、中小企業にとっては致命傷です。国内に保守パーツのストックがあり、日本語で即座に対応可能な一次窓口、あるいは代替アームの即日発送サービスが存在するルート(メーカー/代理店)から購入することが絶対条件です。</p>
---
5. 【重要】なぜ「メーカー直購入」や「大手SIer」に丸投げすると失敗するのか?
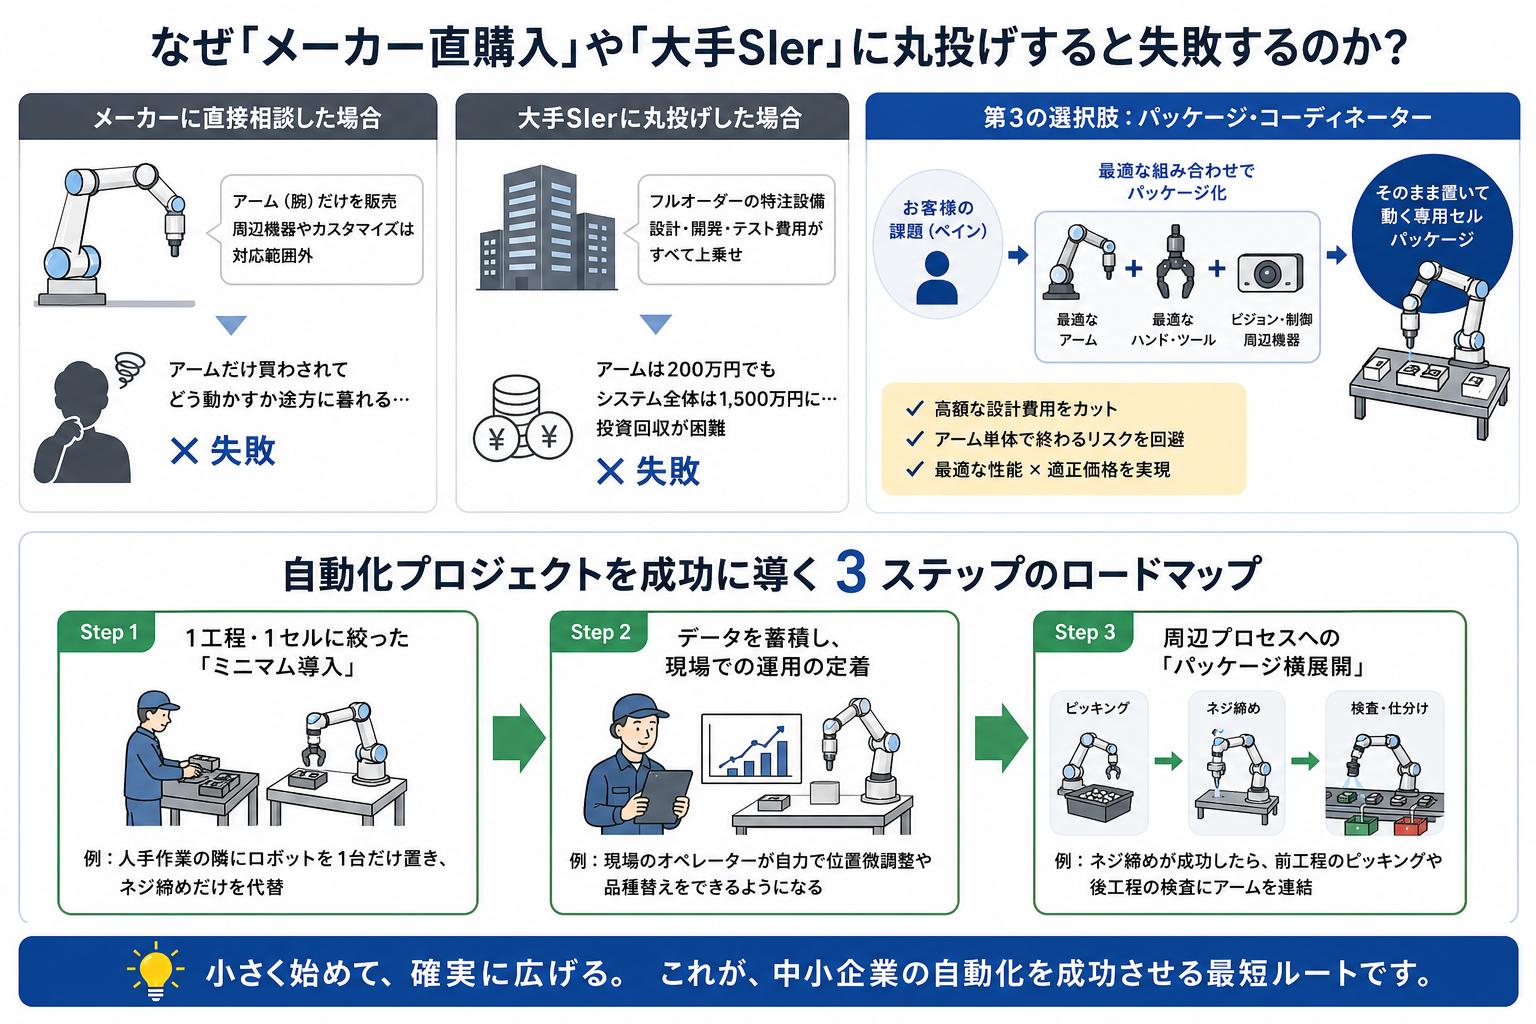
<p>ここで、ロボット導入を検討する企業が陥りがちな<strong>「最大の罠」</strong>について触れておきます。それは、<strong>「ロボットメーカーからアームを直接買う」</strong>、もしくは<strong>「すべてを大手のSIerに丸投げして作ってもらう」</strong>という二極端な選択肢です。</p>
<ul> <li><strong>ロボットメーカーに直接相談した場合:</strong><br>メーカーは自社のアーム(腕)を売ることが本業です。お客様の現場のネジに合わせた最適なハンドや、ワークに合わせた3Dビジョン、PLCのプログラムといった「周辺環境」まで親身にカスタマイズして、格安のセットにしてくれるわけではありません。結局「アームだけ買わされ、動かすためのインテグレーションは別会社を探してください」と言われて途方に暮れることになります。</li> <li><strong>大手SIerに丸投げした場合:</strong><br>彼らはオーダーメイドで完璧な「特注設備」を作るプロですが、そのために必要な膨大なエンジニアの設計人件費、テスト費用がすべて見積もりに乗ってきます。結果として「アーム単体は200万円なのに、システム全体で1500万円」といった、中小企業には到底回収不可能な見積もりが出来上がってしまいます。</li> </ul>
💡 「第3の選択肢」:用途に合わせたパッケージ・コーディネーターの存在
<p>私たちのような、特定のメーカーに偏らないフラットなコーディネーターの役割はここにあります。</p>
<p>私たちは、お客様の現場の課題(ペイン)を徹底的にヒアリングし、<strong>「アームは最も実績とコスパのバランスが良い〇〇社を採用」「ハンドは器用で壊れにくい〇〇社の電動爪を採用」</strong>というように、世界中から最適なパーツをフラットに見極めます。そして、これらを繋ぎ合わせ、<strong>『ネジ締め専用』や『パッキング専用』といった、そのまま置けば動く「標準セルパッケージ」</strong>に仕立ててご提供します。</p>
<p>これにより、大手SIerのような高額な設計費用(一品モノの開発工数)を極限までカットし、同時に「アーム単体を買わされて現場で放置される」というリスクを完璧に防ぐことができるのです。</p>
---
6. 自動化プロジェクトを成功に導く「3ステップのロードマップ」
<p>どんなに安くて優秀なパッケージを用意しても、いきなり工場のメインラインを全て無人化しようとすれば高確率で失敗します。自動化を確実に定着させるためには、段階的なステップを追うことが鉄則です。</p>
【自動化導入の3ステップ】 [Step 1]:1工程・1セルに絞った「ミニマム導入」 │ (例:人手作業の隣にDOBOTやElibotを1台だけ置き、ネジ締めだけを代替) ▼ [Step 2]:データを蓄積し、現場での運用の定着 │ (例:現場のオペレーターが自力で位置微調整や品種替えをできるようになる) ▼ [Step 3]:周辺プロセスへの「パッケージ横展開」 (例:ネジ締めが成功したら、次は前工程のピッキング、後工程の検査にアームを連結)
<p>自社に専門のエンジニアがいなくても、最初の1台を最適なパッケージとして導入し、サポートを受けながら少しずつ範囲を広げていく。このアプローチこそが、資金やリソースが限られた中小企業にとって、最も失敗が少なく、かつ投資対効果(ROI)を最大化できる賢い選択肢です。</p>
💡 協働ロボット導入・作業自動化のご相談 各種製造工程のセル化から最適なロボット選定まで、最新技術での対応可否を無料で検証します。 👉 無料リモート検証・相談窓口へ
---
結び:2026年以降の日本製造業を生き抜く「新しい選択肢」を
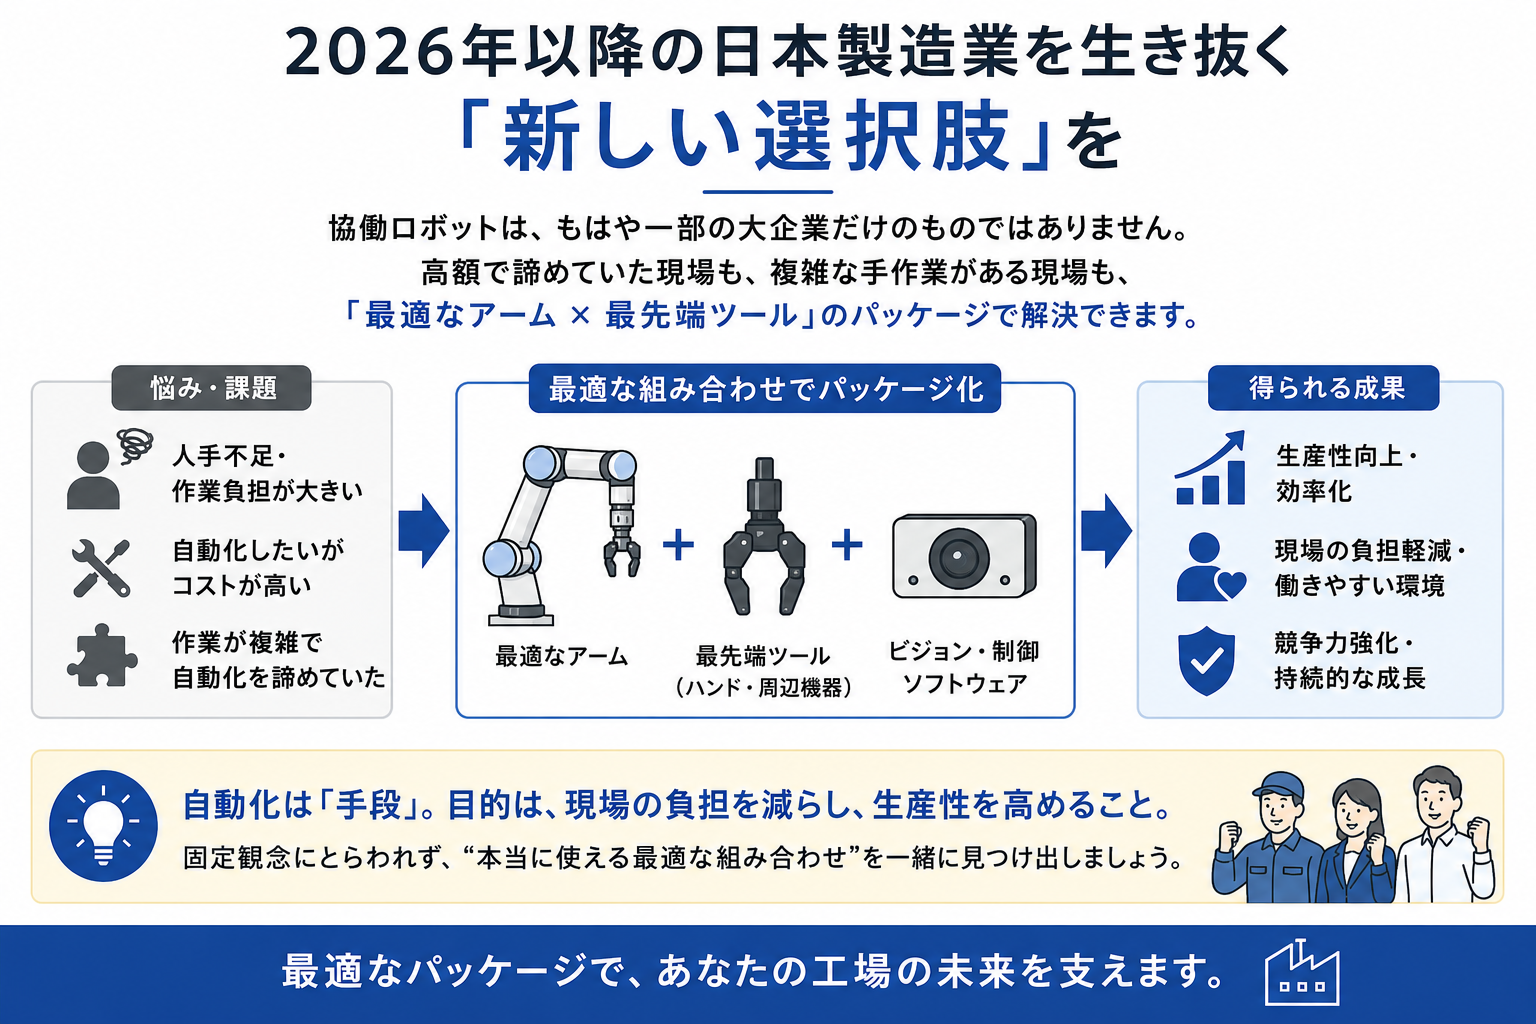
<p>協働ロボットは、もはや「一部の大企業が導入する未来のハイテク機器」ではありません。既存のSIerに高額な見積もりを出されて諦めていた現場、独自の複雑な手作業があって自動化を断念していたすべての現場に、<strong>「最適なアーム×最先端ツール」をパッケージとして提供する新しいアプローチ</strong>が解決策をもたらします。</p>
<p>自動化は「手段」であり、「現場の負担を減らし、生産性を高めること」こそが真の目的です。固定観念にとらわれず、現場の課題に対して“本当に使える最適な組み合わせ”を一緒に見つけ出しましょう。</p>
<hr />
<div style="background-color: #f0f4f8; padding: 25px; border-radius: 8px; border-left: 5px solid #0056b3; margin-top: 30px;"> <h3 style="margin-top: 0; color: #0056b3;">💡 【無料】貴社の工程に最適な自動化アプローチを一緒に考えます</h3>
<p> 「この工程は協働ロボットで自動化できるのか?」 「中国製を含めると、もっとコストを抑えられるのか?」 「どのメーカーや周辺機器を組み合わせるのが最適なのか?」 </p>
<p> そんな疑問をお持ちの企業様向けに、現在<strong>「無料の自動化相談」</strong>を実施しています。 </p>
<p> 図面やワークの写真、作業動画などをお送りいただければ、現場の内容を確認したうえで、 </p>
<ul> <li>自動化できる可能性がある工程か</li> <li>協働ロボットが適しているか</li> <li>必要になりそうなハンド・カメラ・周辺機器</li> <li>中国メーカーを含めた候補製品</li> <li>概算の構成イメージ</li> </ul>
<p> などを調査し、現時点で考えられる最適な方向性をご提案します。 </p>
<p> 必要に応じて、中国メーカーへの問い合わせや製品調査、OEM・カスタマイズの可否についても確認いたします。 </p>
<p> 「まだ導入を決めていない」「まずは可能性だけ知りたい」という段階でも、お気軽にご相談ください。 </p>
<div style="text-align: center; margin-top: 20px;"> <a href="https://robo-bridge.com/contact" target="_blank" rel="noopener noreferrer" style="background-color: #0056b3; color: white; padding: 12px 30px; text-decoration: none; font-weight: bold; border-radius: 4px; display: inline-block;"> 無料で自動化について相談する </a> </div>